Guide FPV
Les axes de mouvement
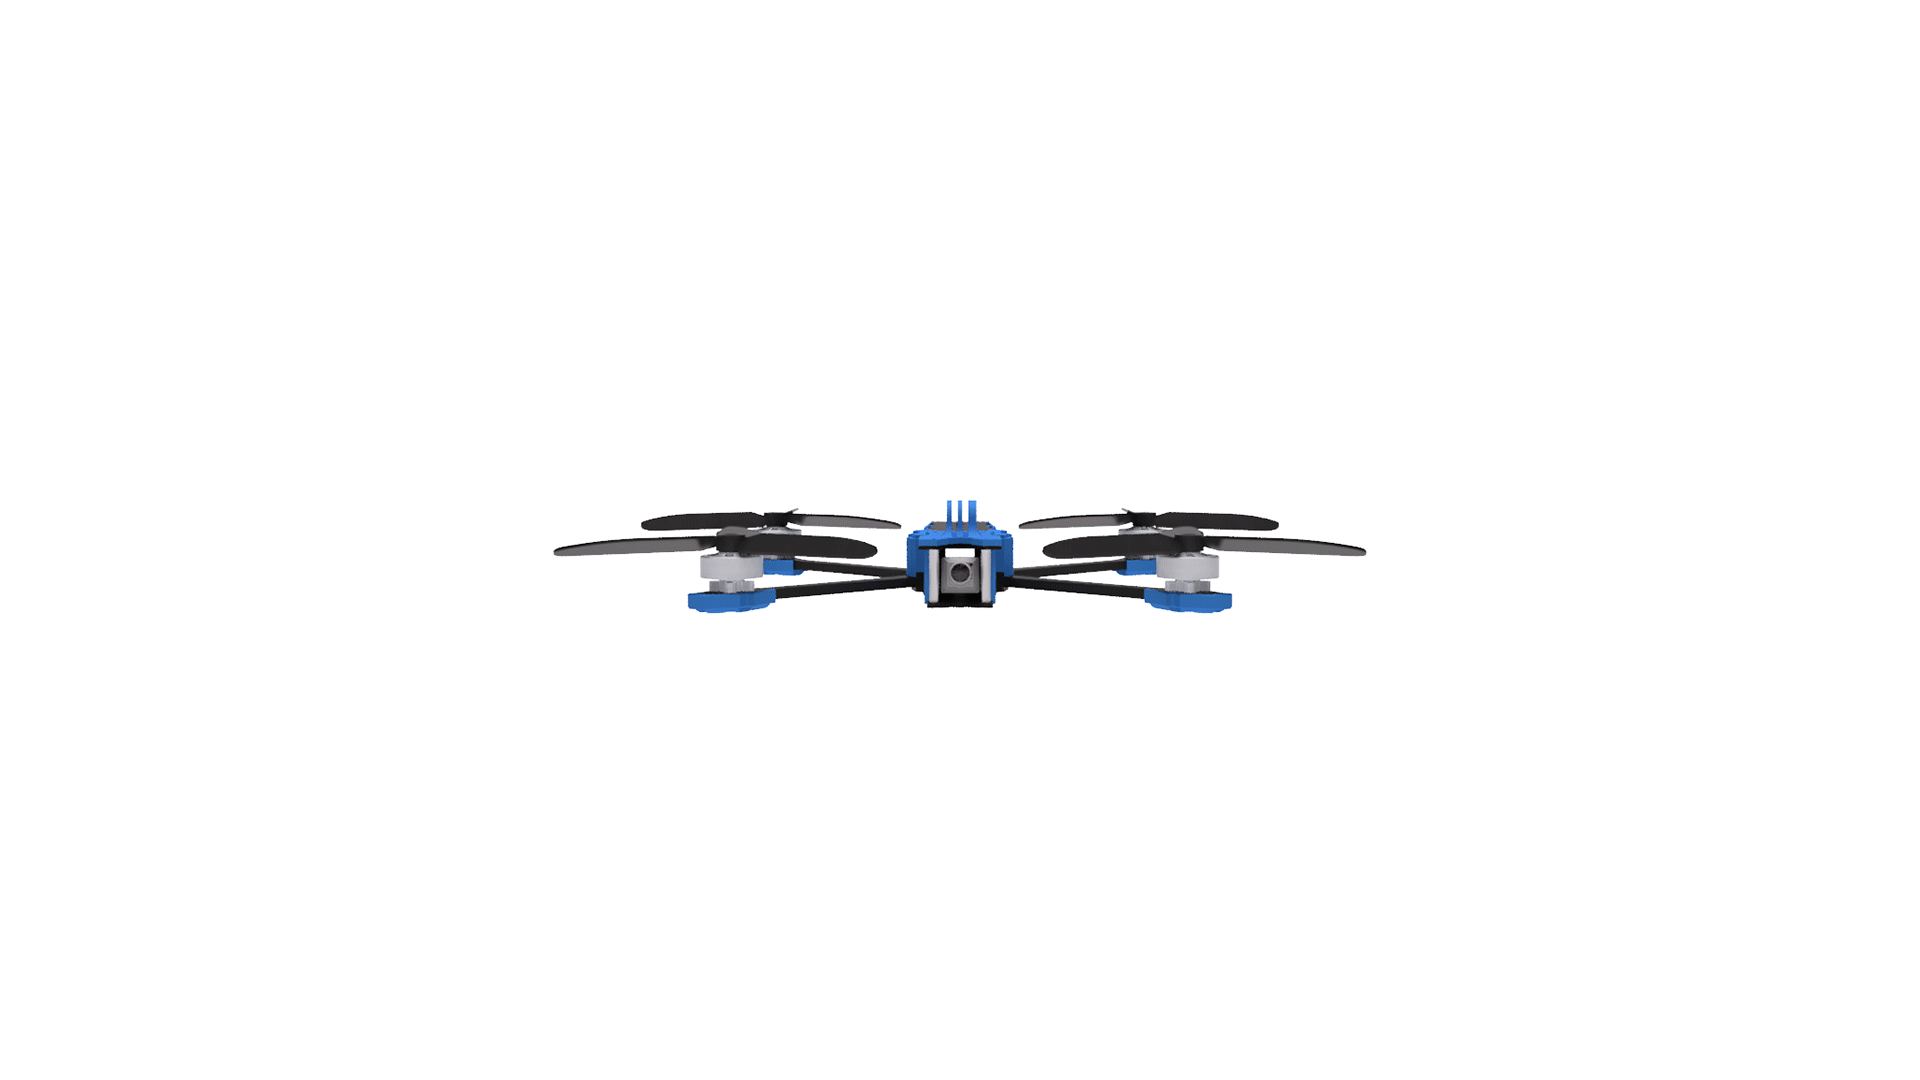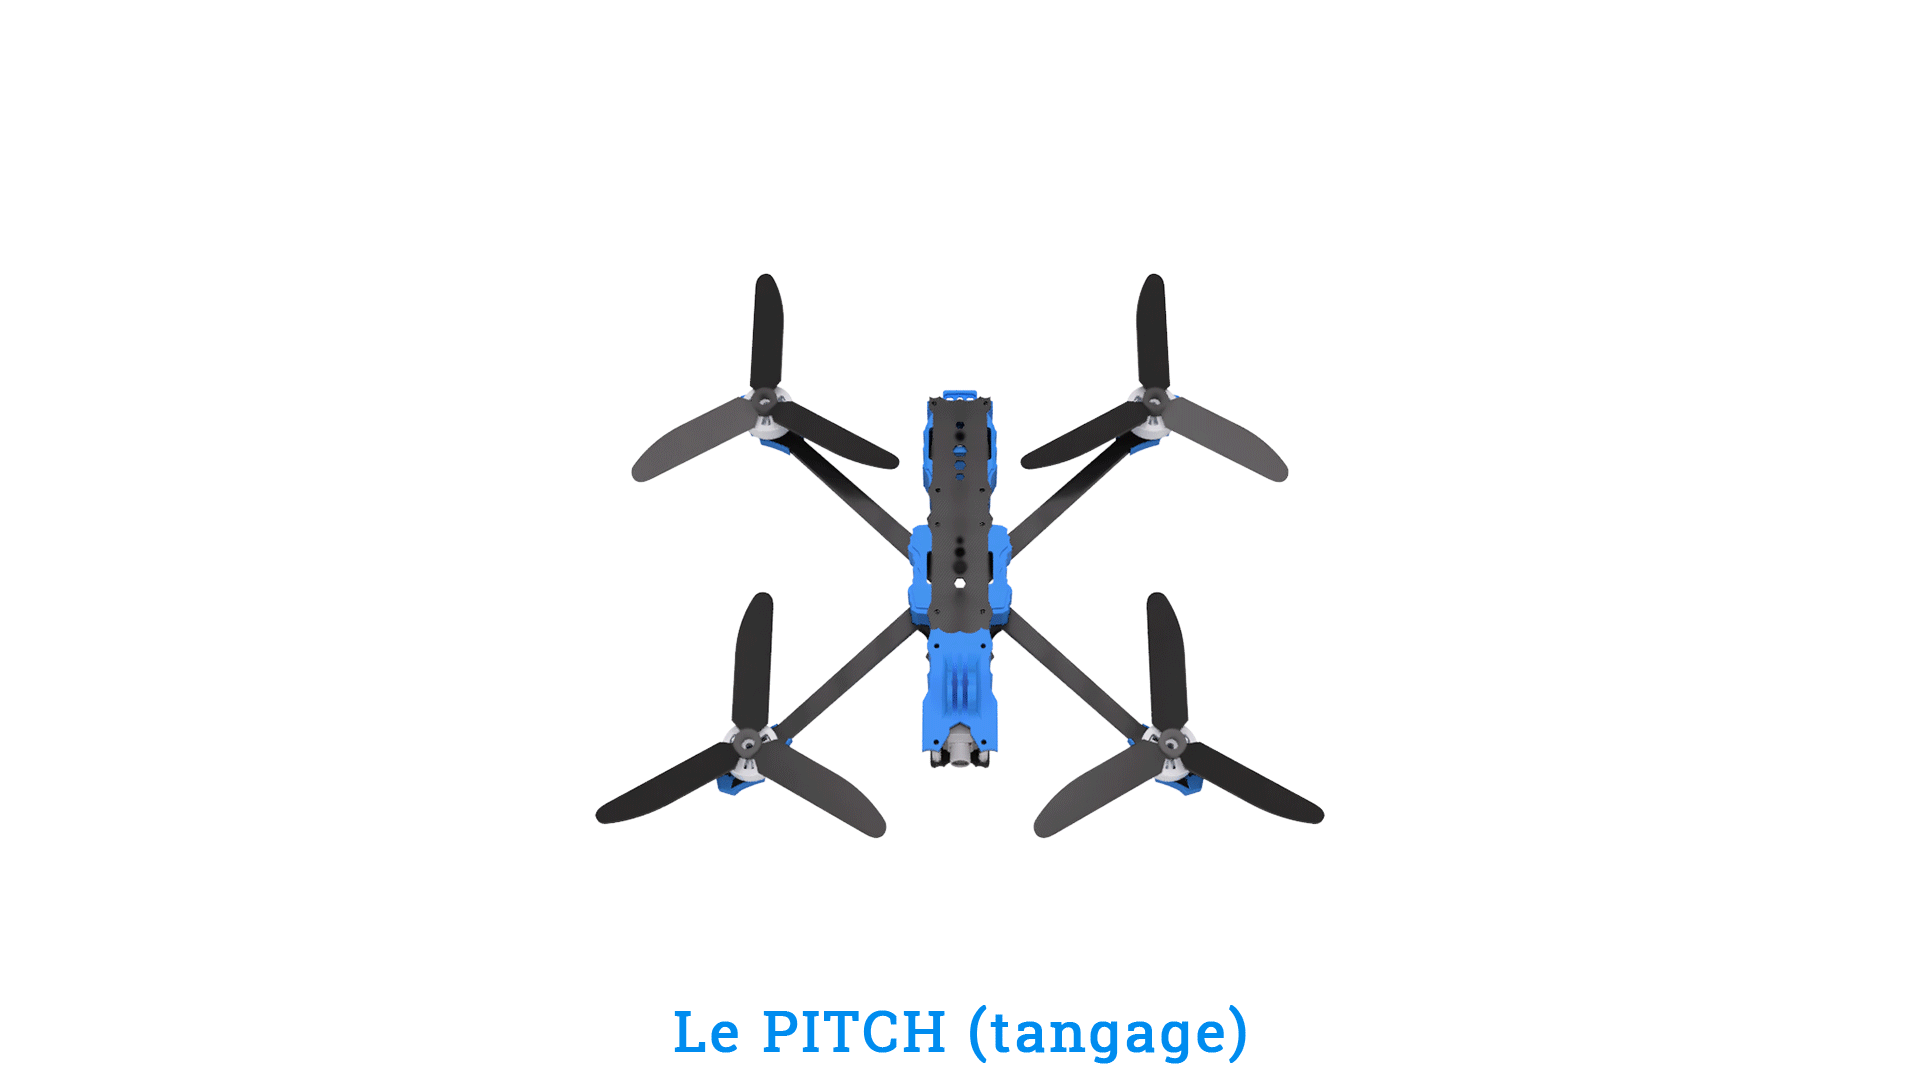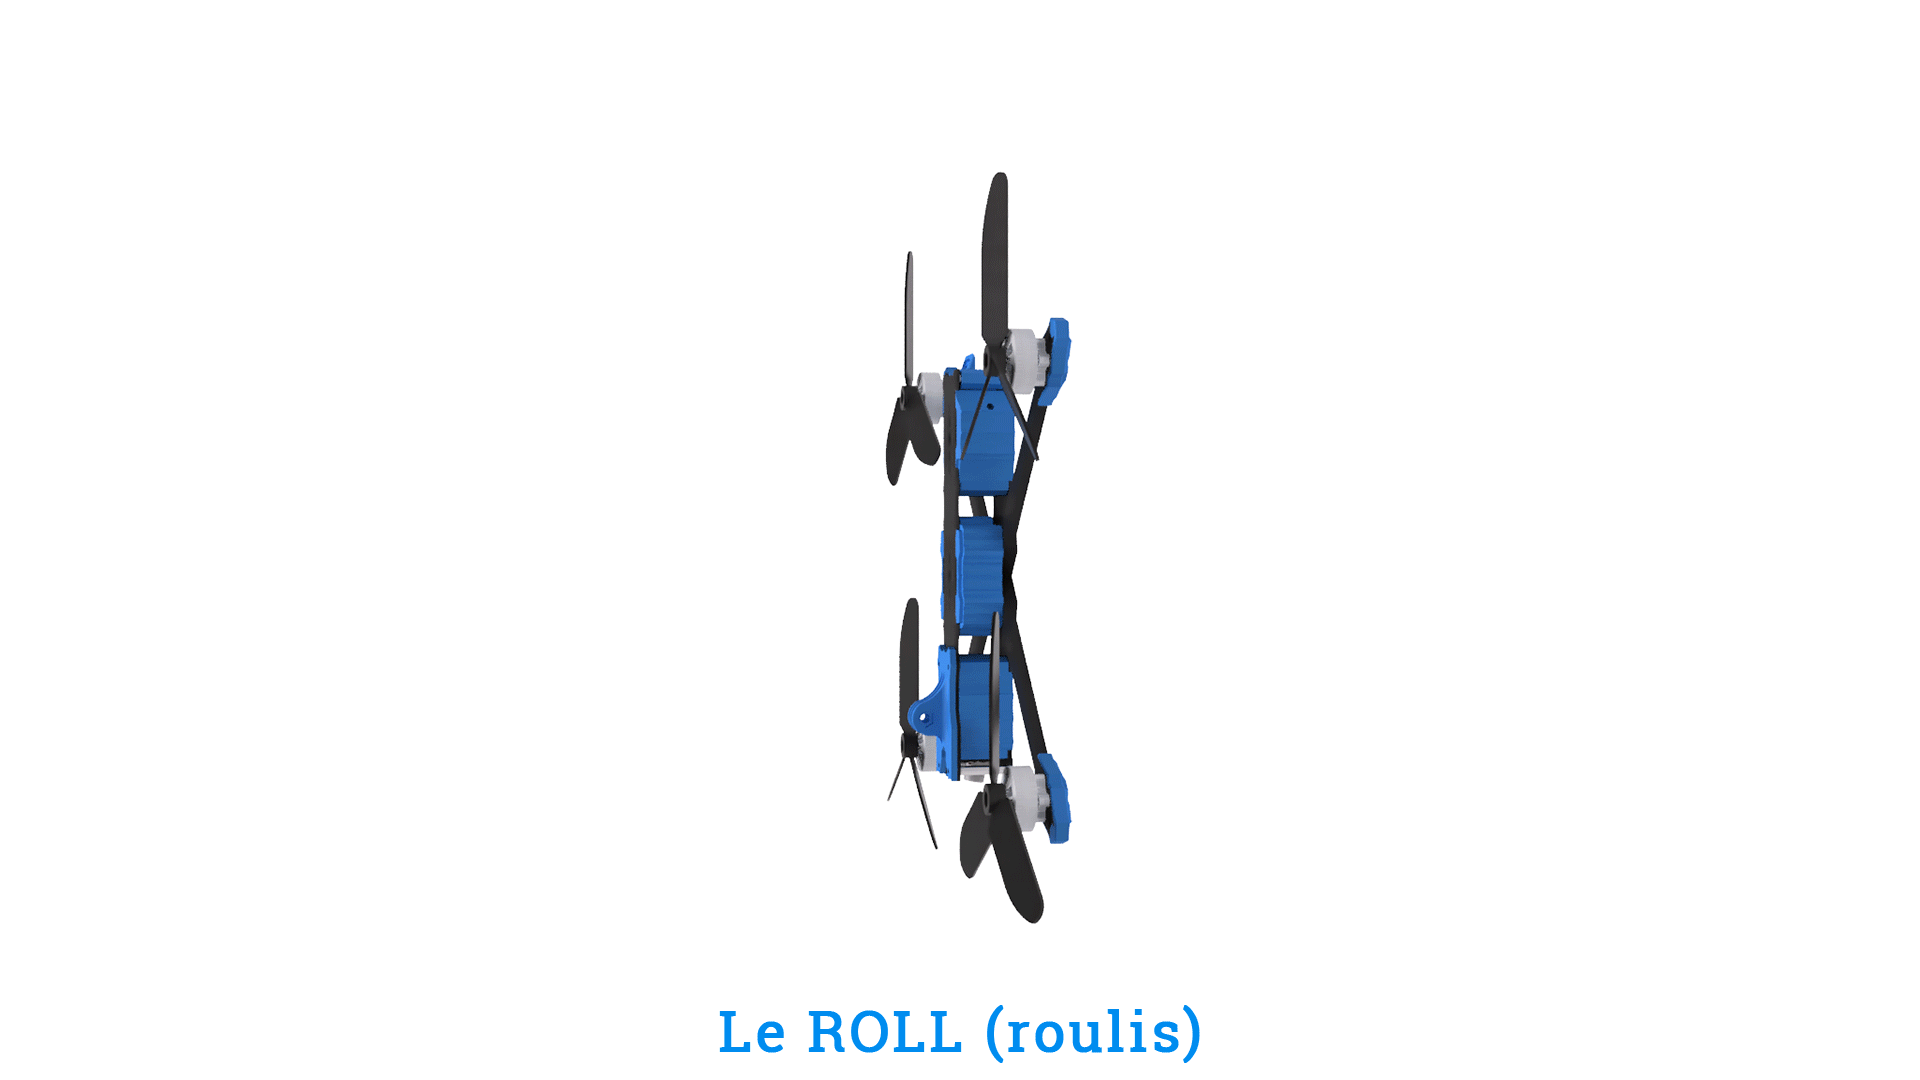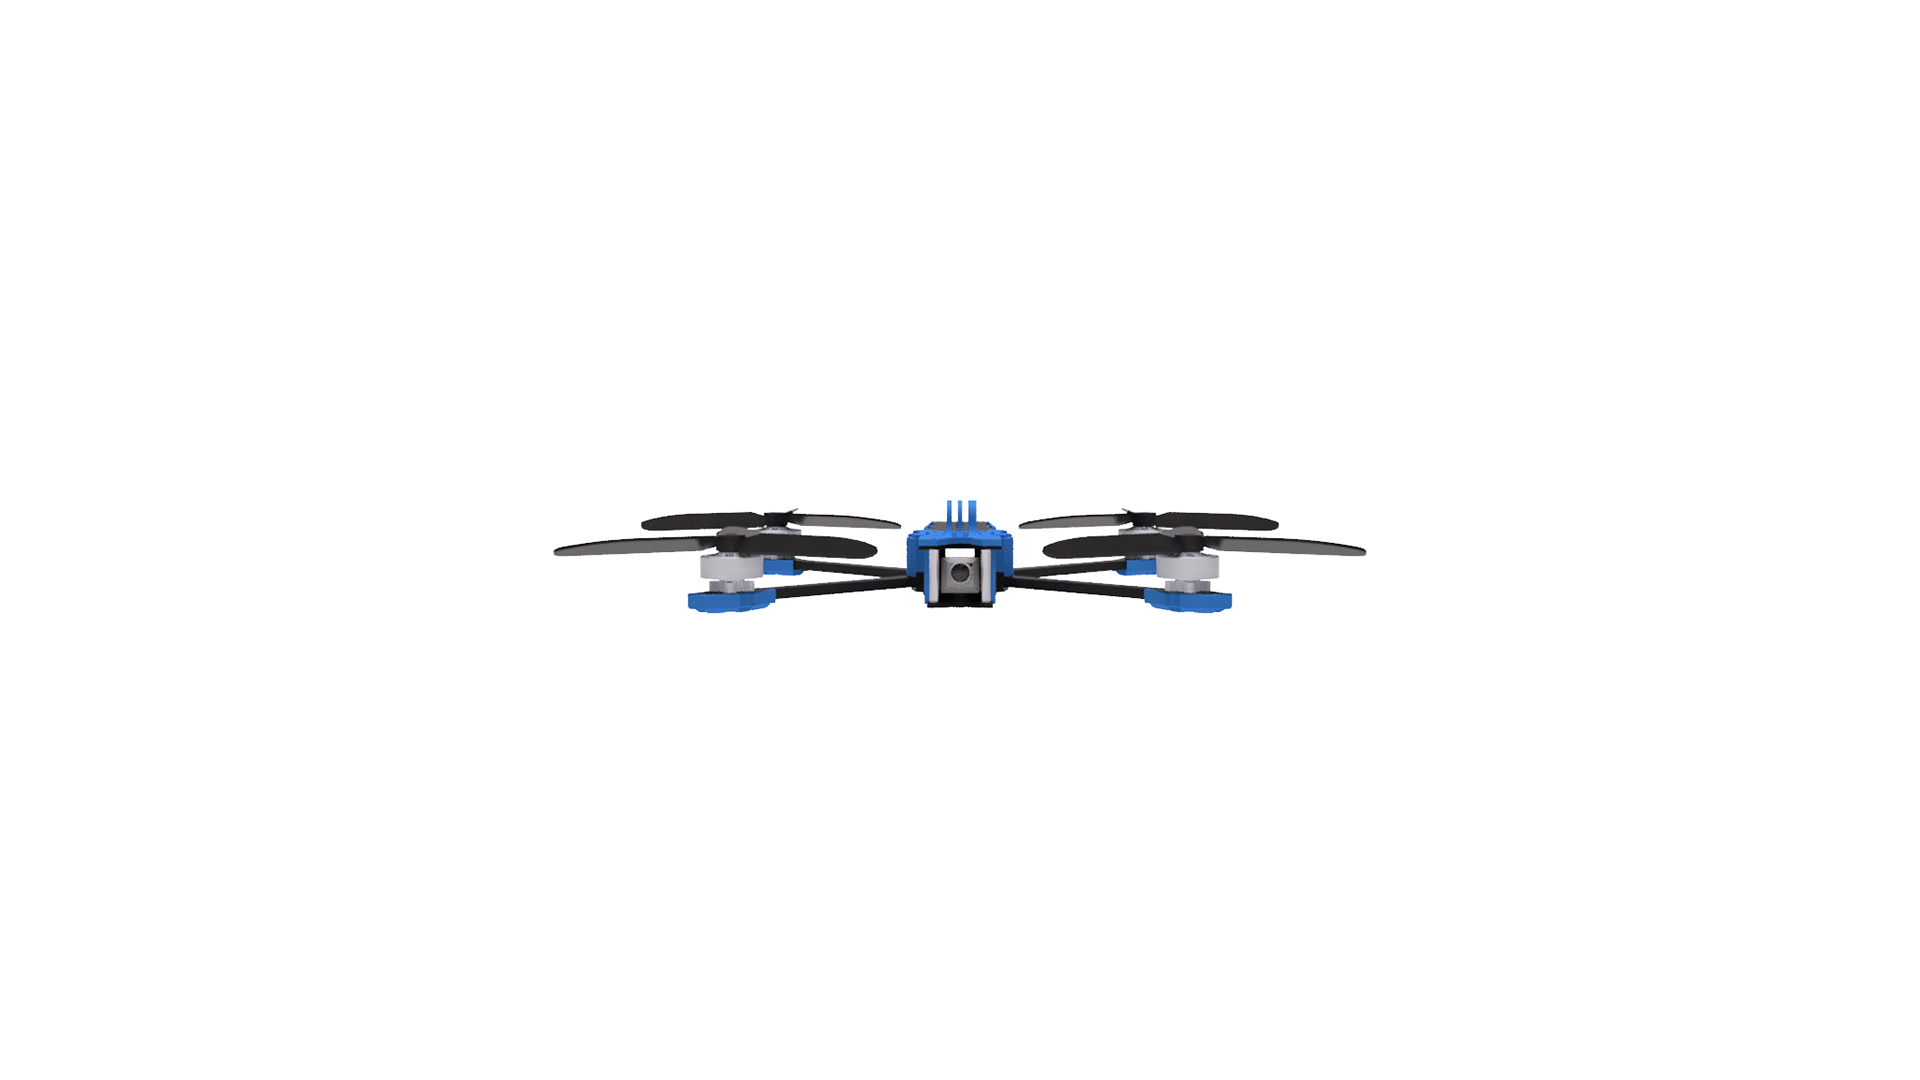
Les mouvements du drone se font selon trois axes : le roll (roulis), le pitch (tangage) et le yaw (lacet). Le throttle (gaz) contrôle la puissance des moteurs et permet de monter ou de descendre.
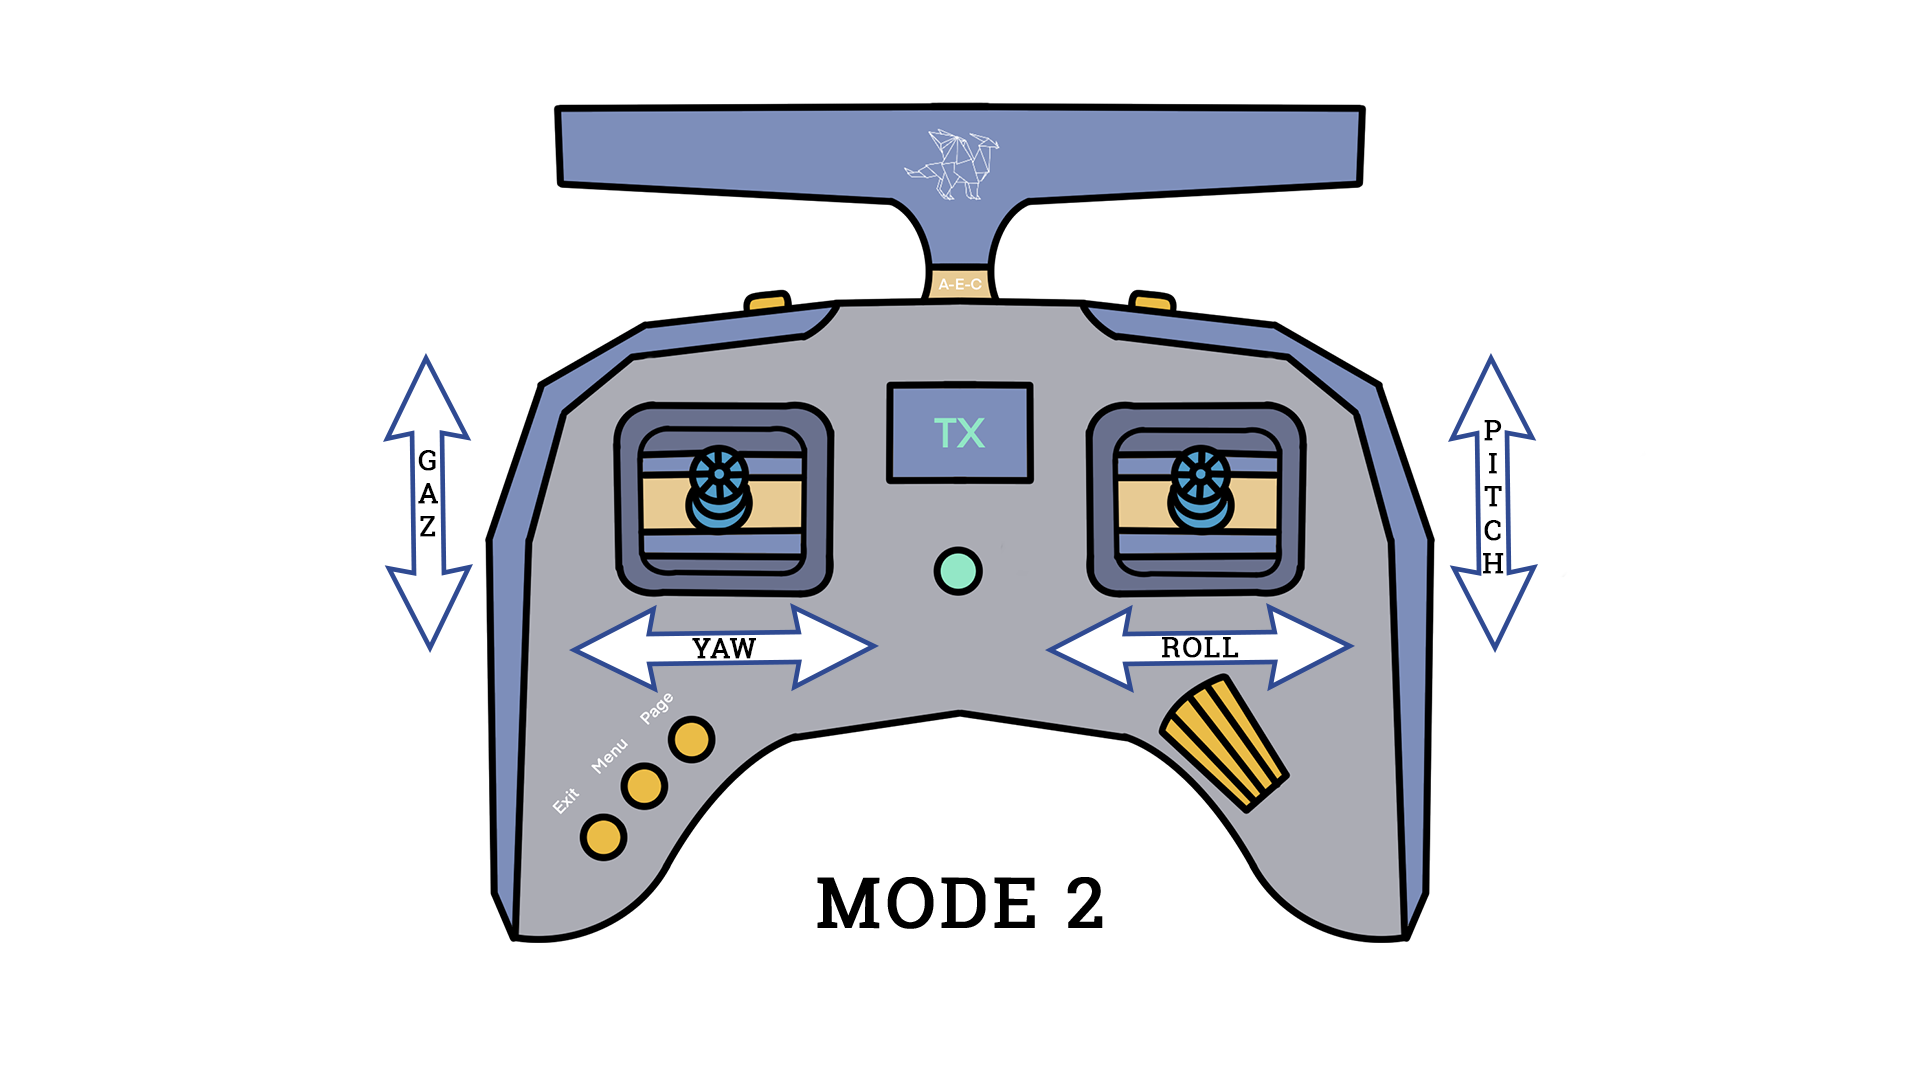
Contrôler le drone : radiocommande et sticks (Mode 2)
Votre radio propose plusieurs configurations de sticks. Restez en Mode 2, gaz à gauche : c’est le standard du FPV, et tous les tutoriels, réglages et simulateurs partent de là.
En déplaçant les sticks de la radiocommande, vous contrôlez les mouvements du drone, comme la montée, la descente ou la rotation.
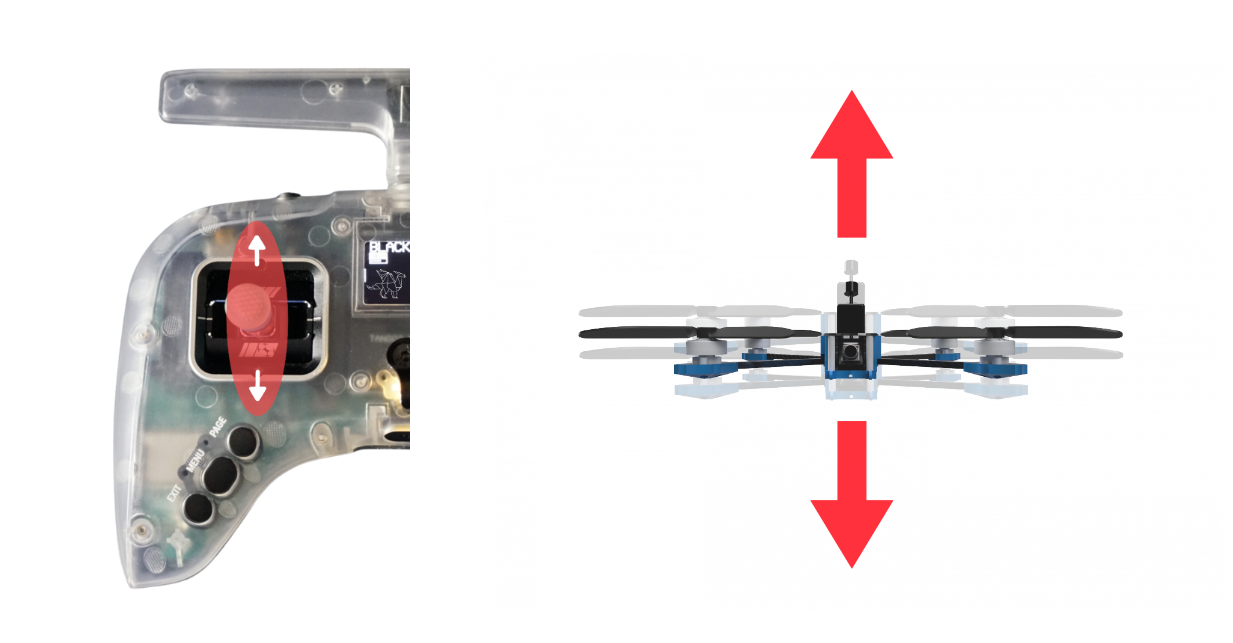
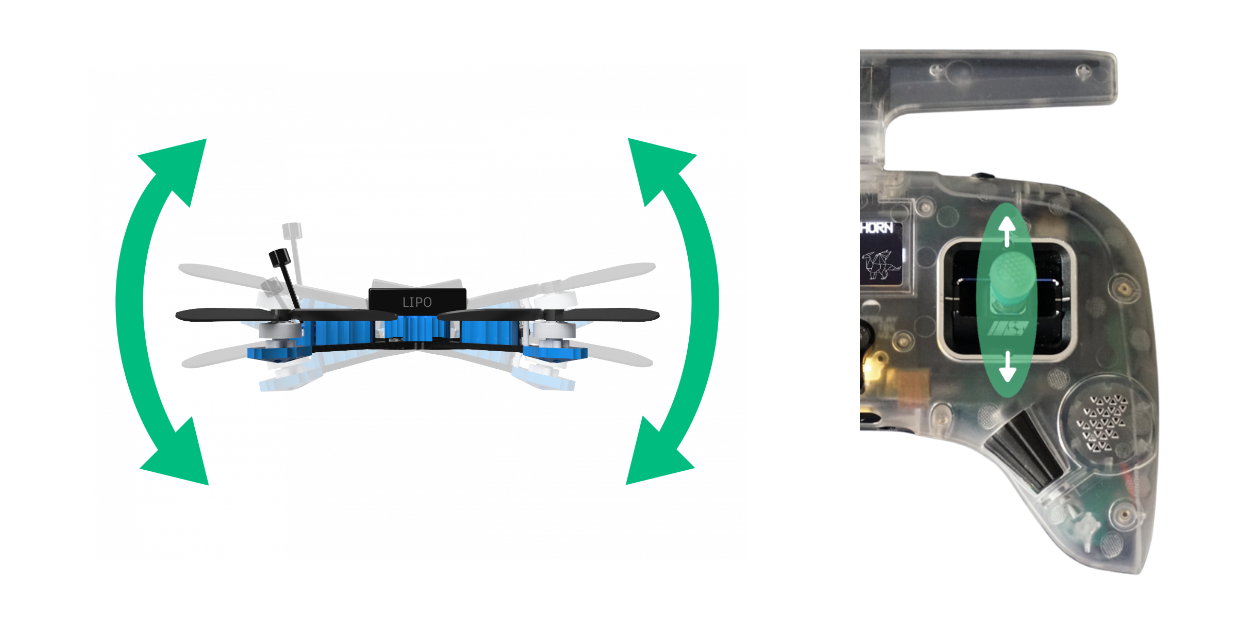
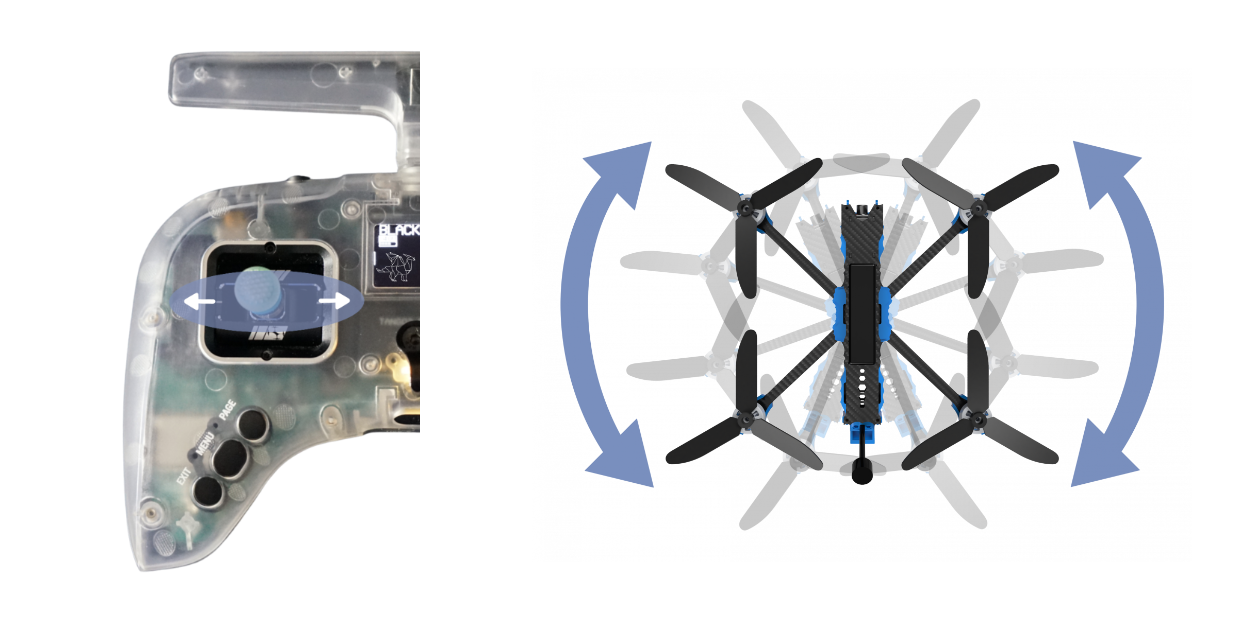
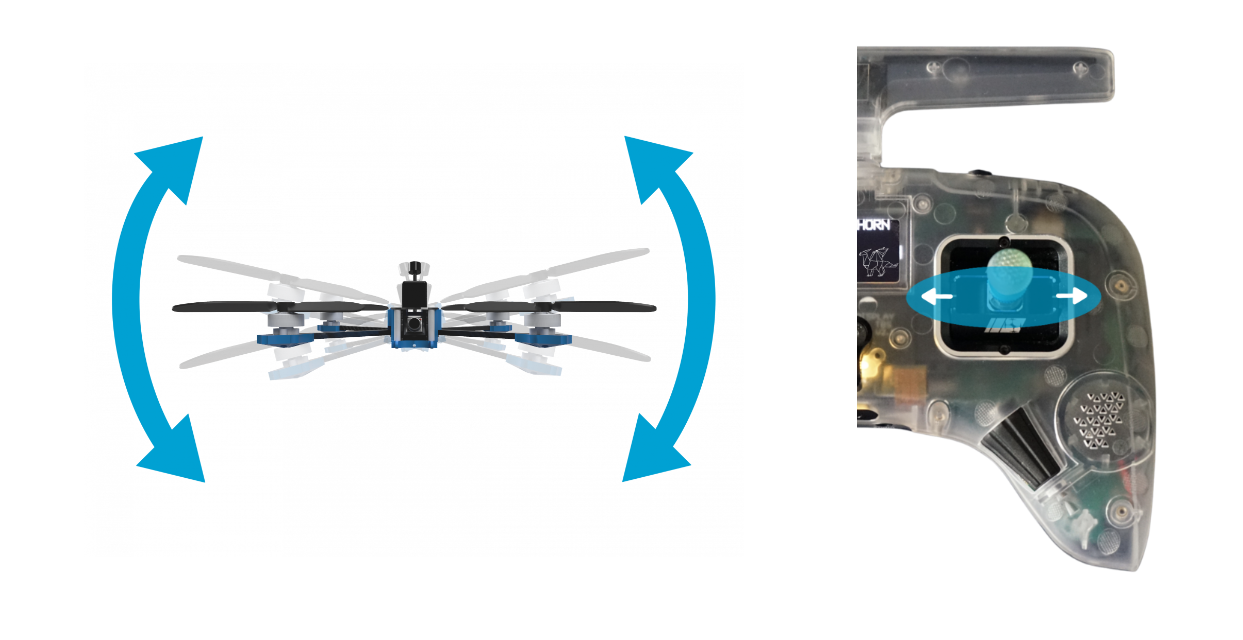
- Throttle (gaz) : contrôle la montée et la descente du drone.
- Yaw : permet de tourner le drone sur lui-même.
- Pitch : incline le drone vers l’avant ou l’arrière.
- Roll : fait basculer le drone à gauche ou à droite.
En mode Acro, le drone garde l’inclinaison que vous lui donnez et c’est à vous de le redresser, alors qu’en mode Angle son inclinaison est limitée et il revient à plat dès que vous relâchez le stick droit.
S’entraîner sans rien casser : simulateur FPV →
Lire l’OSD en vol
L’OSD (On-Screen Display) d’un drone FPV affiche les informations importantes directement sur l’écran du pilote : batterie, temps de vol, vitesse, altitude. Ces informations permettent au pilote de suivre l’état du drone sans quitter la vue en immersion.
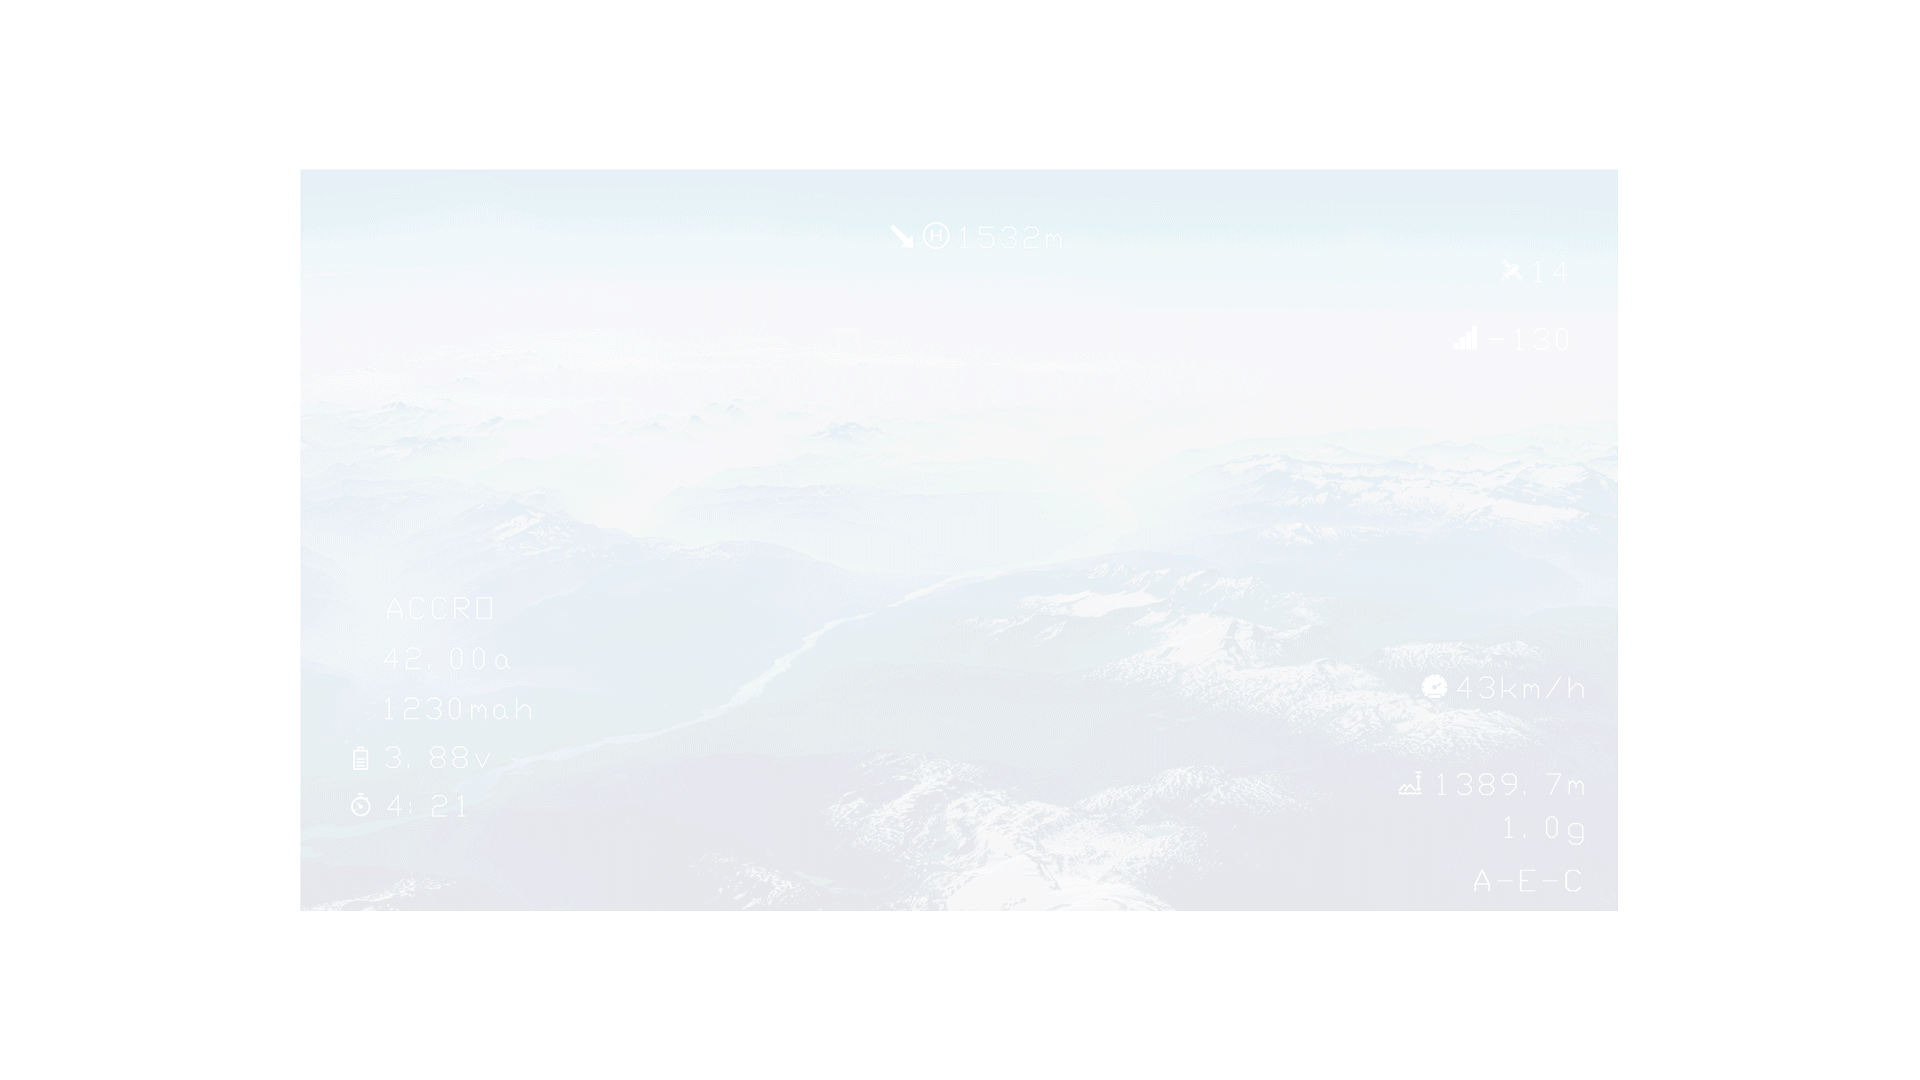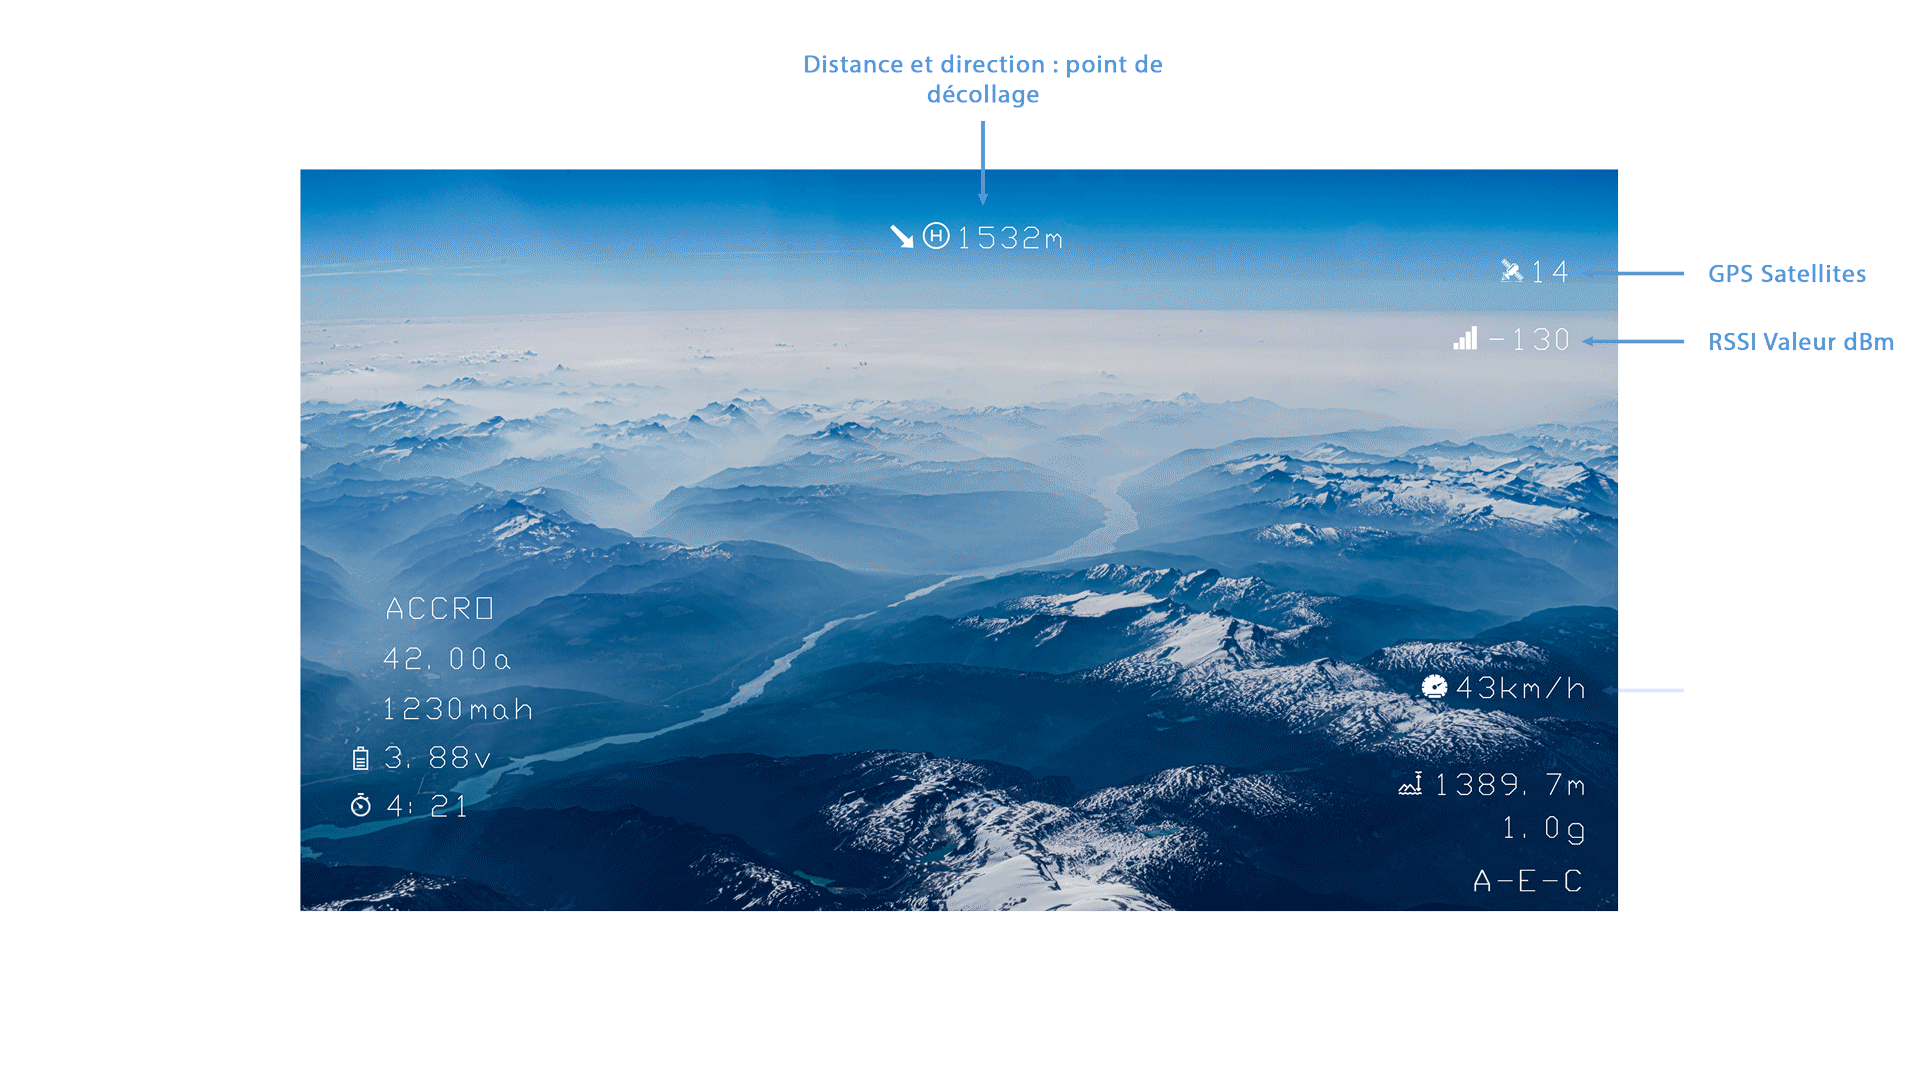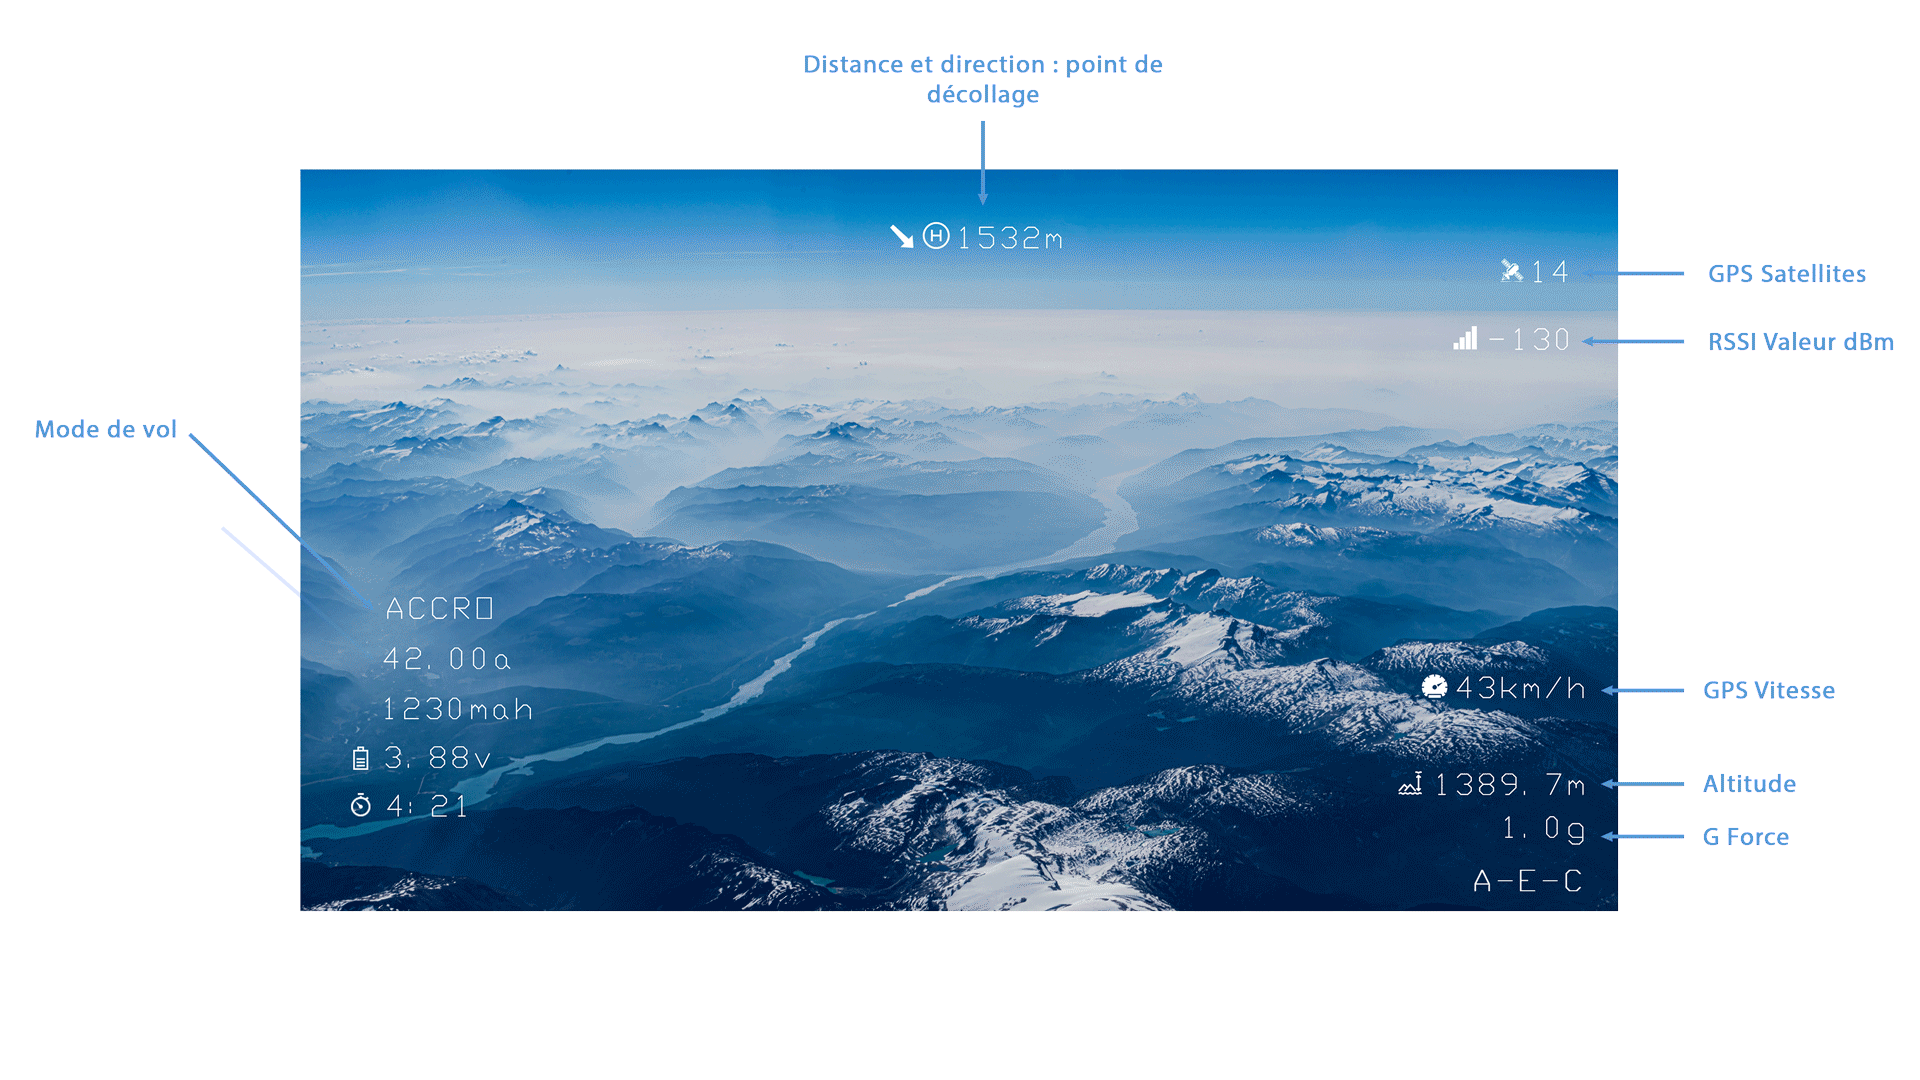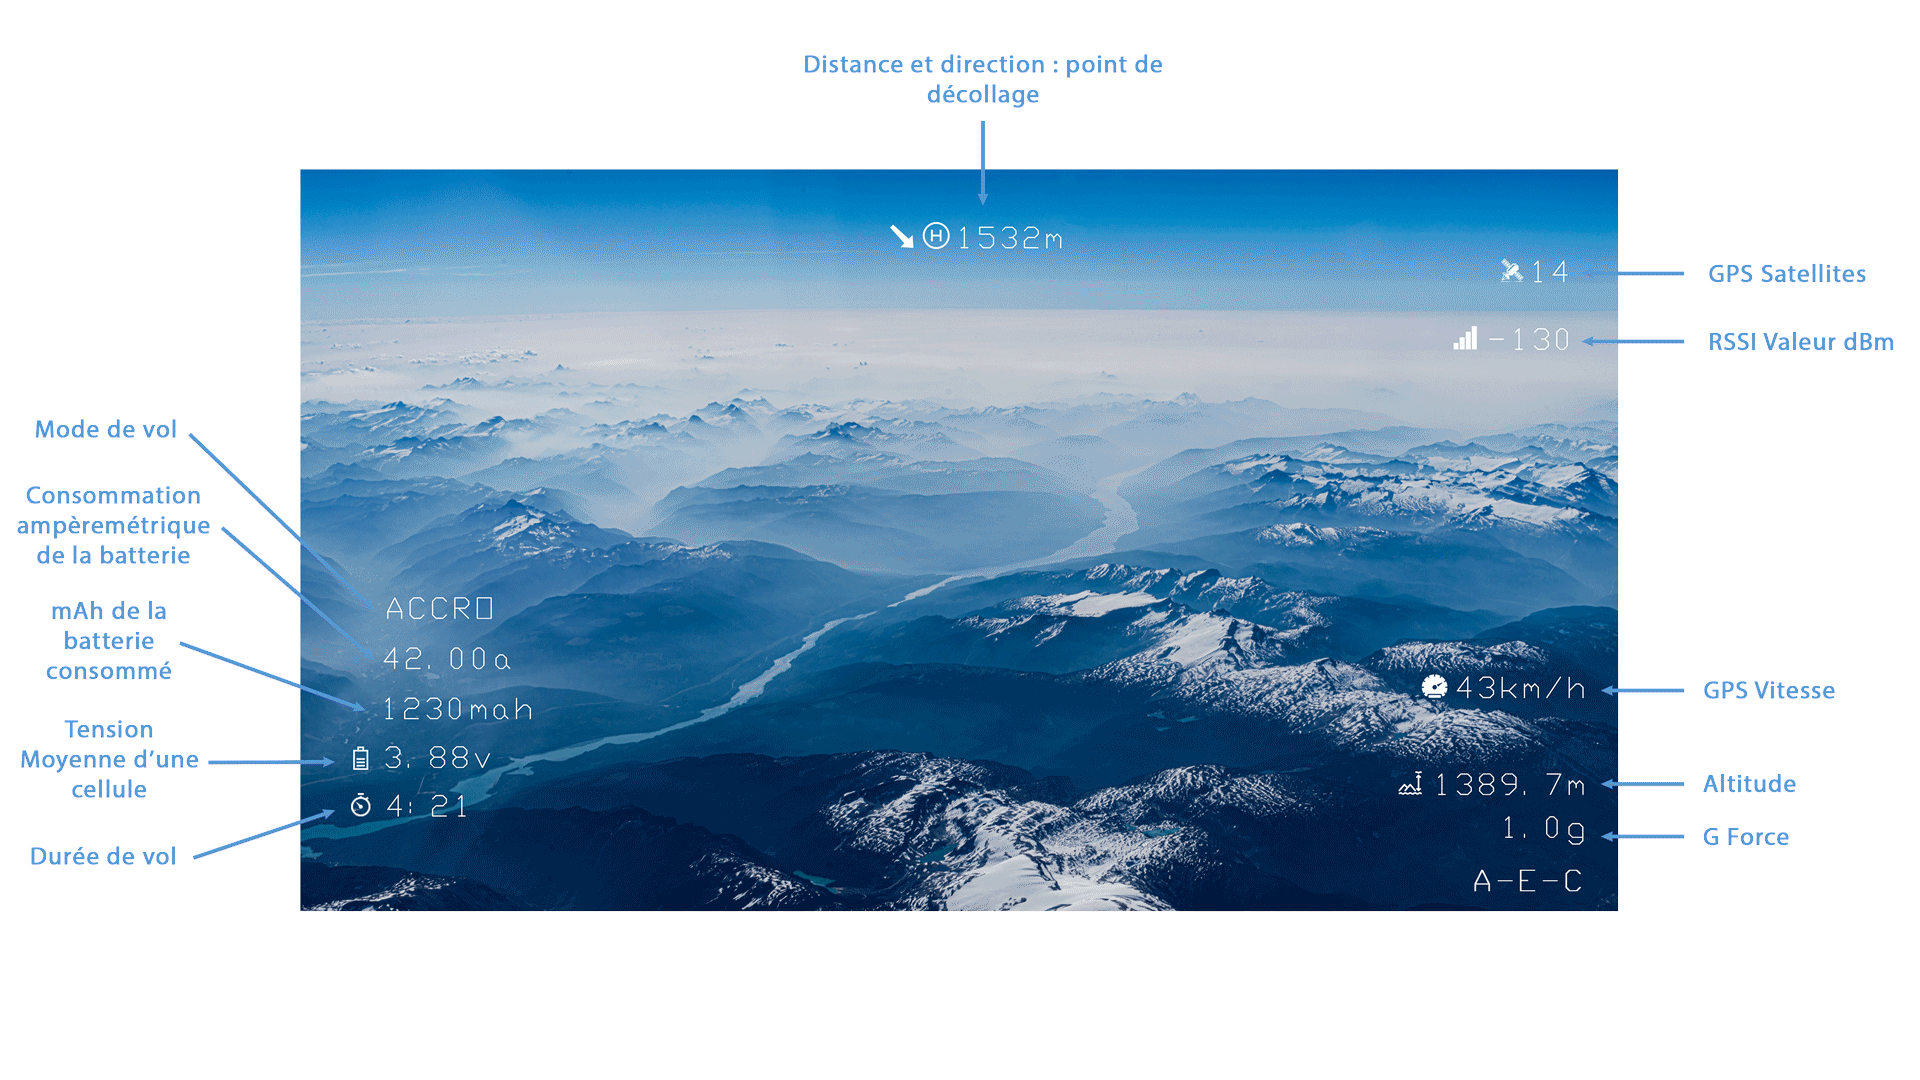
- Distance et direction du point de décollage : éloignement du drone et cap à suivre pour y revenir.
- GPS Satellites : nombre de satellites captés par le GPS.
- RSSI (dBm) : puissance du signal radio reçu. La valeur est négative : plus elle s’éloigne de zéro, plus la marge de liaison se réduit.
- GPS Vitesse : vitesse du drone en km/h, calculée via le GPS.
- Altitude : hauteur du drone par rapport au point de décollage.
- G-Force : accélérations subies par le drone.
- Mode de vol : mode activé (Acro, Angle, Horizon, etc.).
- Consommation ampèremétrique : courant instantané consommé, en ampères.
- mAh consommés : capacité de la batterie déjà utilisée.
- Tension moyenne d’une cellule : 4,2 V = batterie pleine / 3,6 V = batterie faible.
Architecture d’un drone FPV
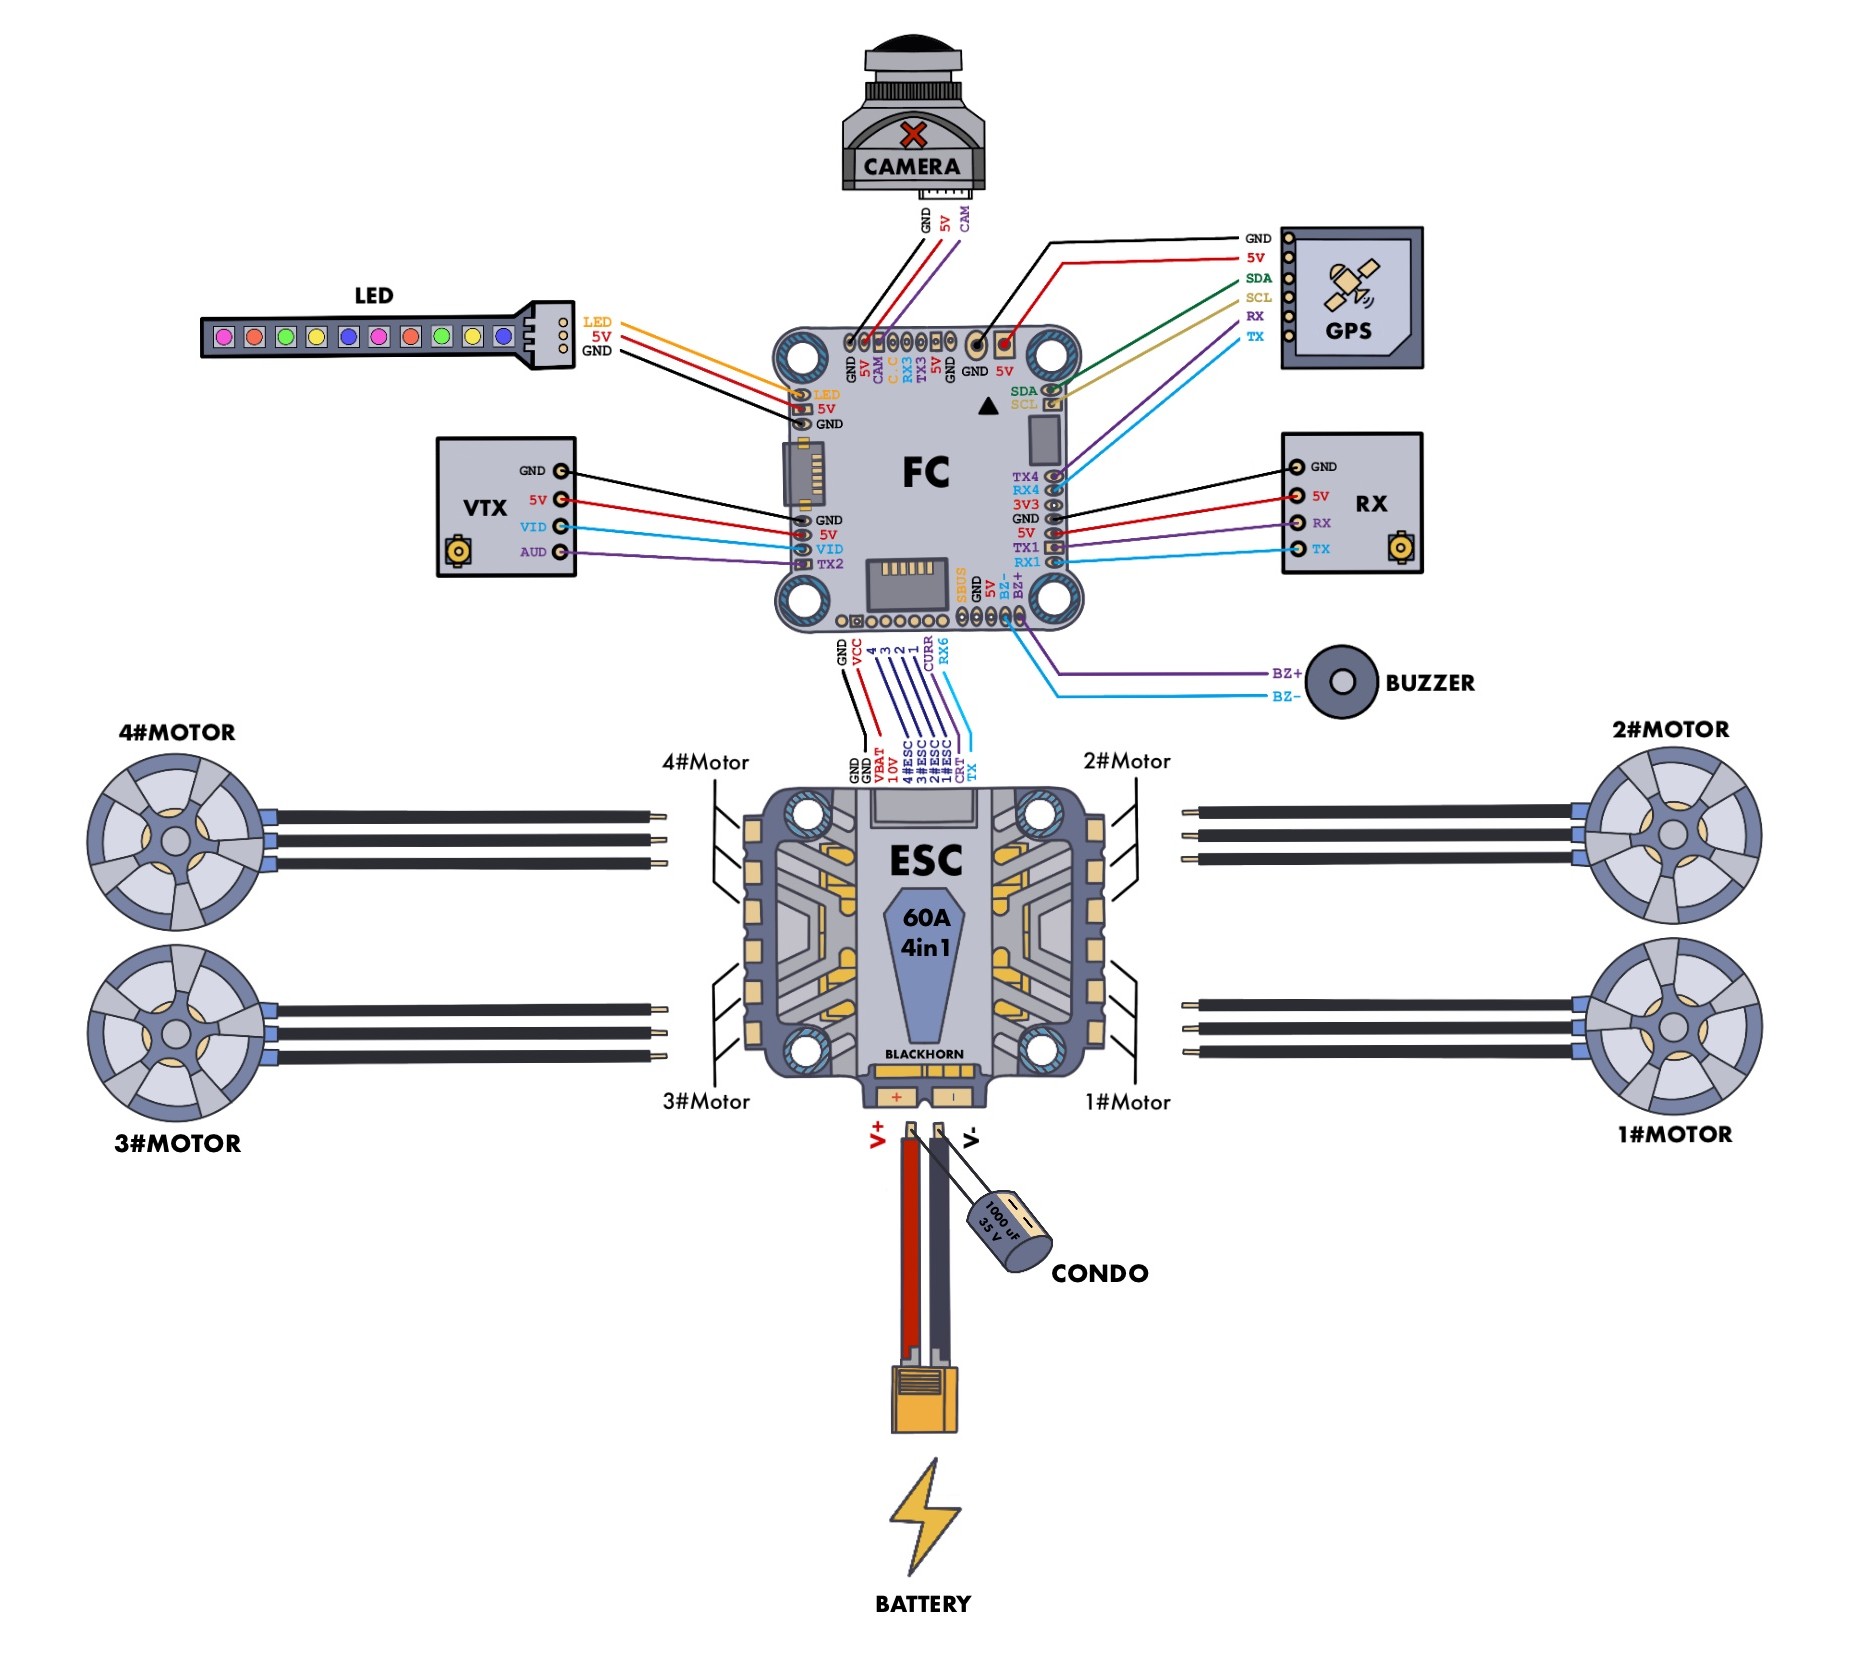
La structure d’un drone FPV comprend un contrôleur de vol (FC), des moteurs, un contrôleur électronique de vitesse (ESC), une caméra, un émetteur vidéo (VTX), un récepteur radio (RX) et une batterie. Tous ces composants sont connectés pour assurer le pilotage et la transmission vidéo en temps réel.
Montage des hélices (CW/CCW)
Sur un drone FPV, deux hélices tournent en sens horaire (CW, clockwise) et deux en sens antihoraire (CCW, counter-clockwise). C’est ce qui permet au drone de rester stable.
Props in : les hélices avant tournent vers l’intérieur.
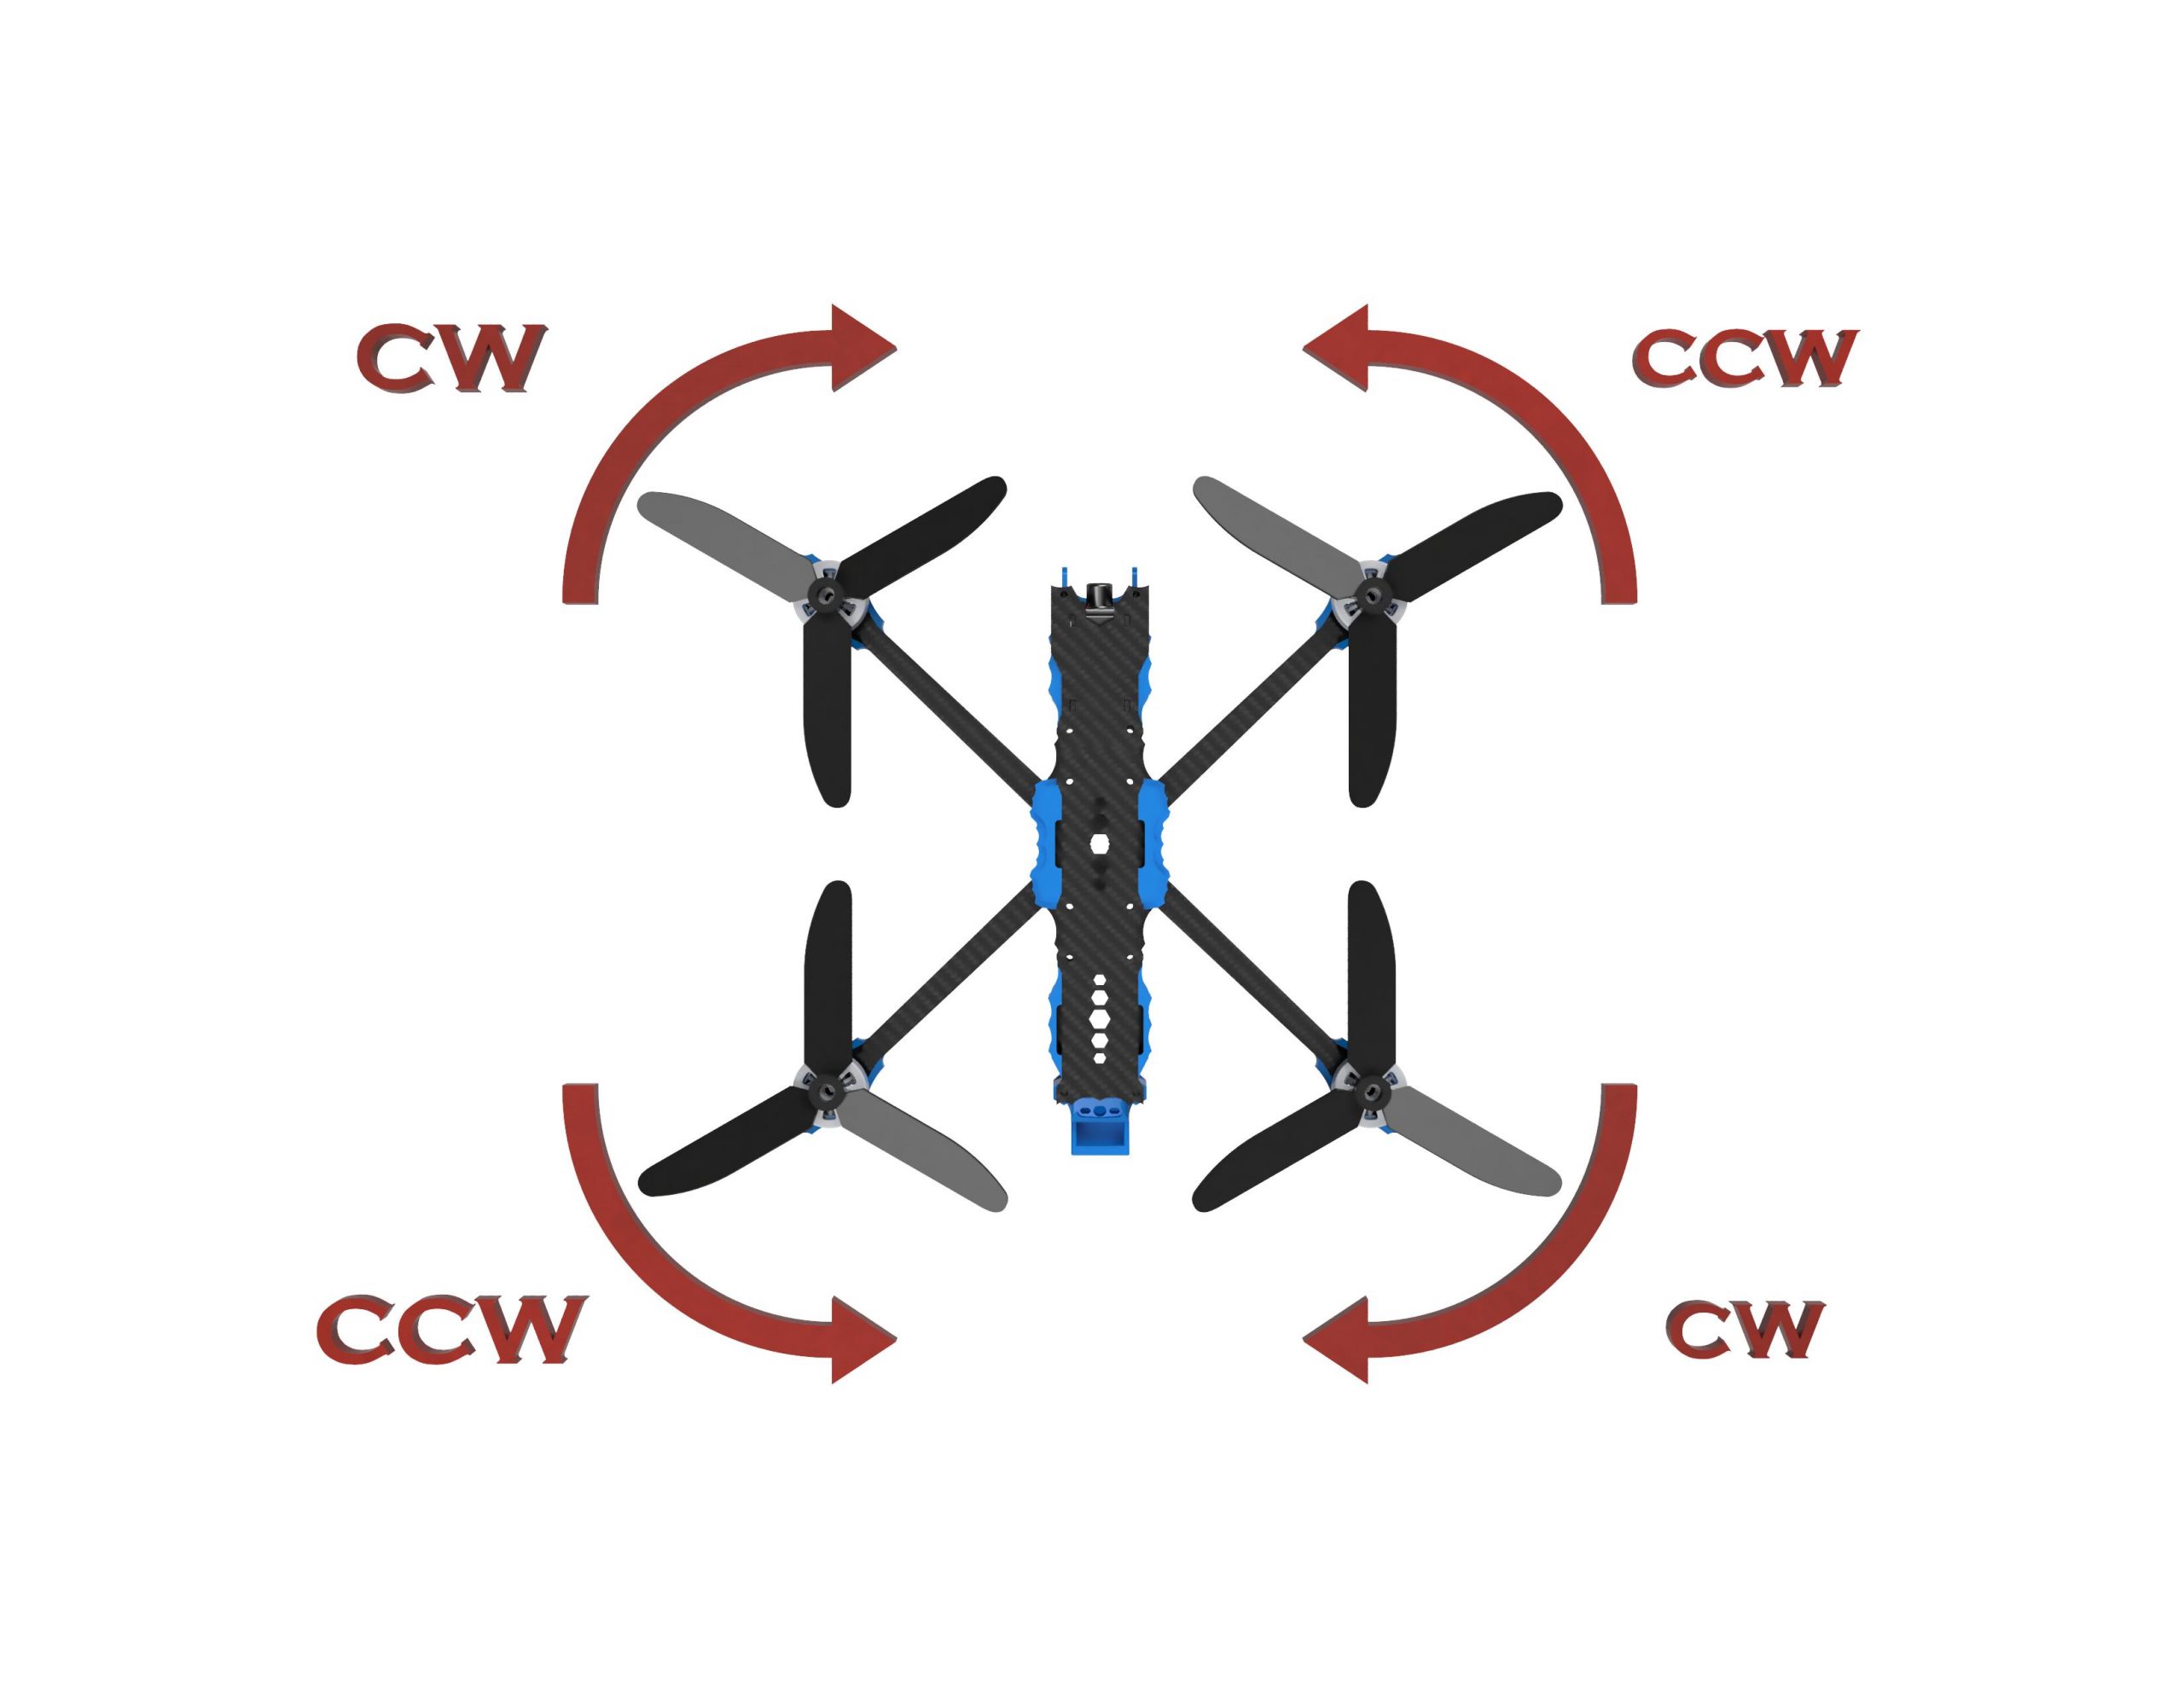
Props out : les hélices avant tournent vers l’extérieur.
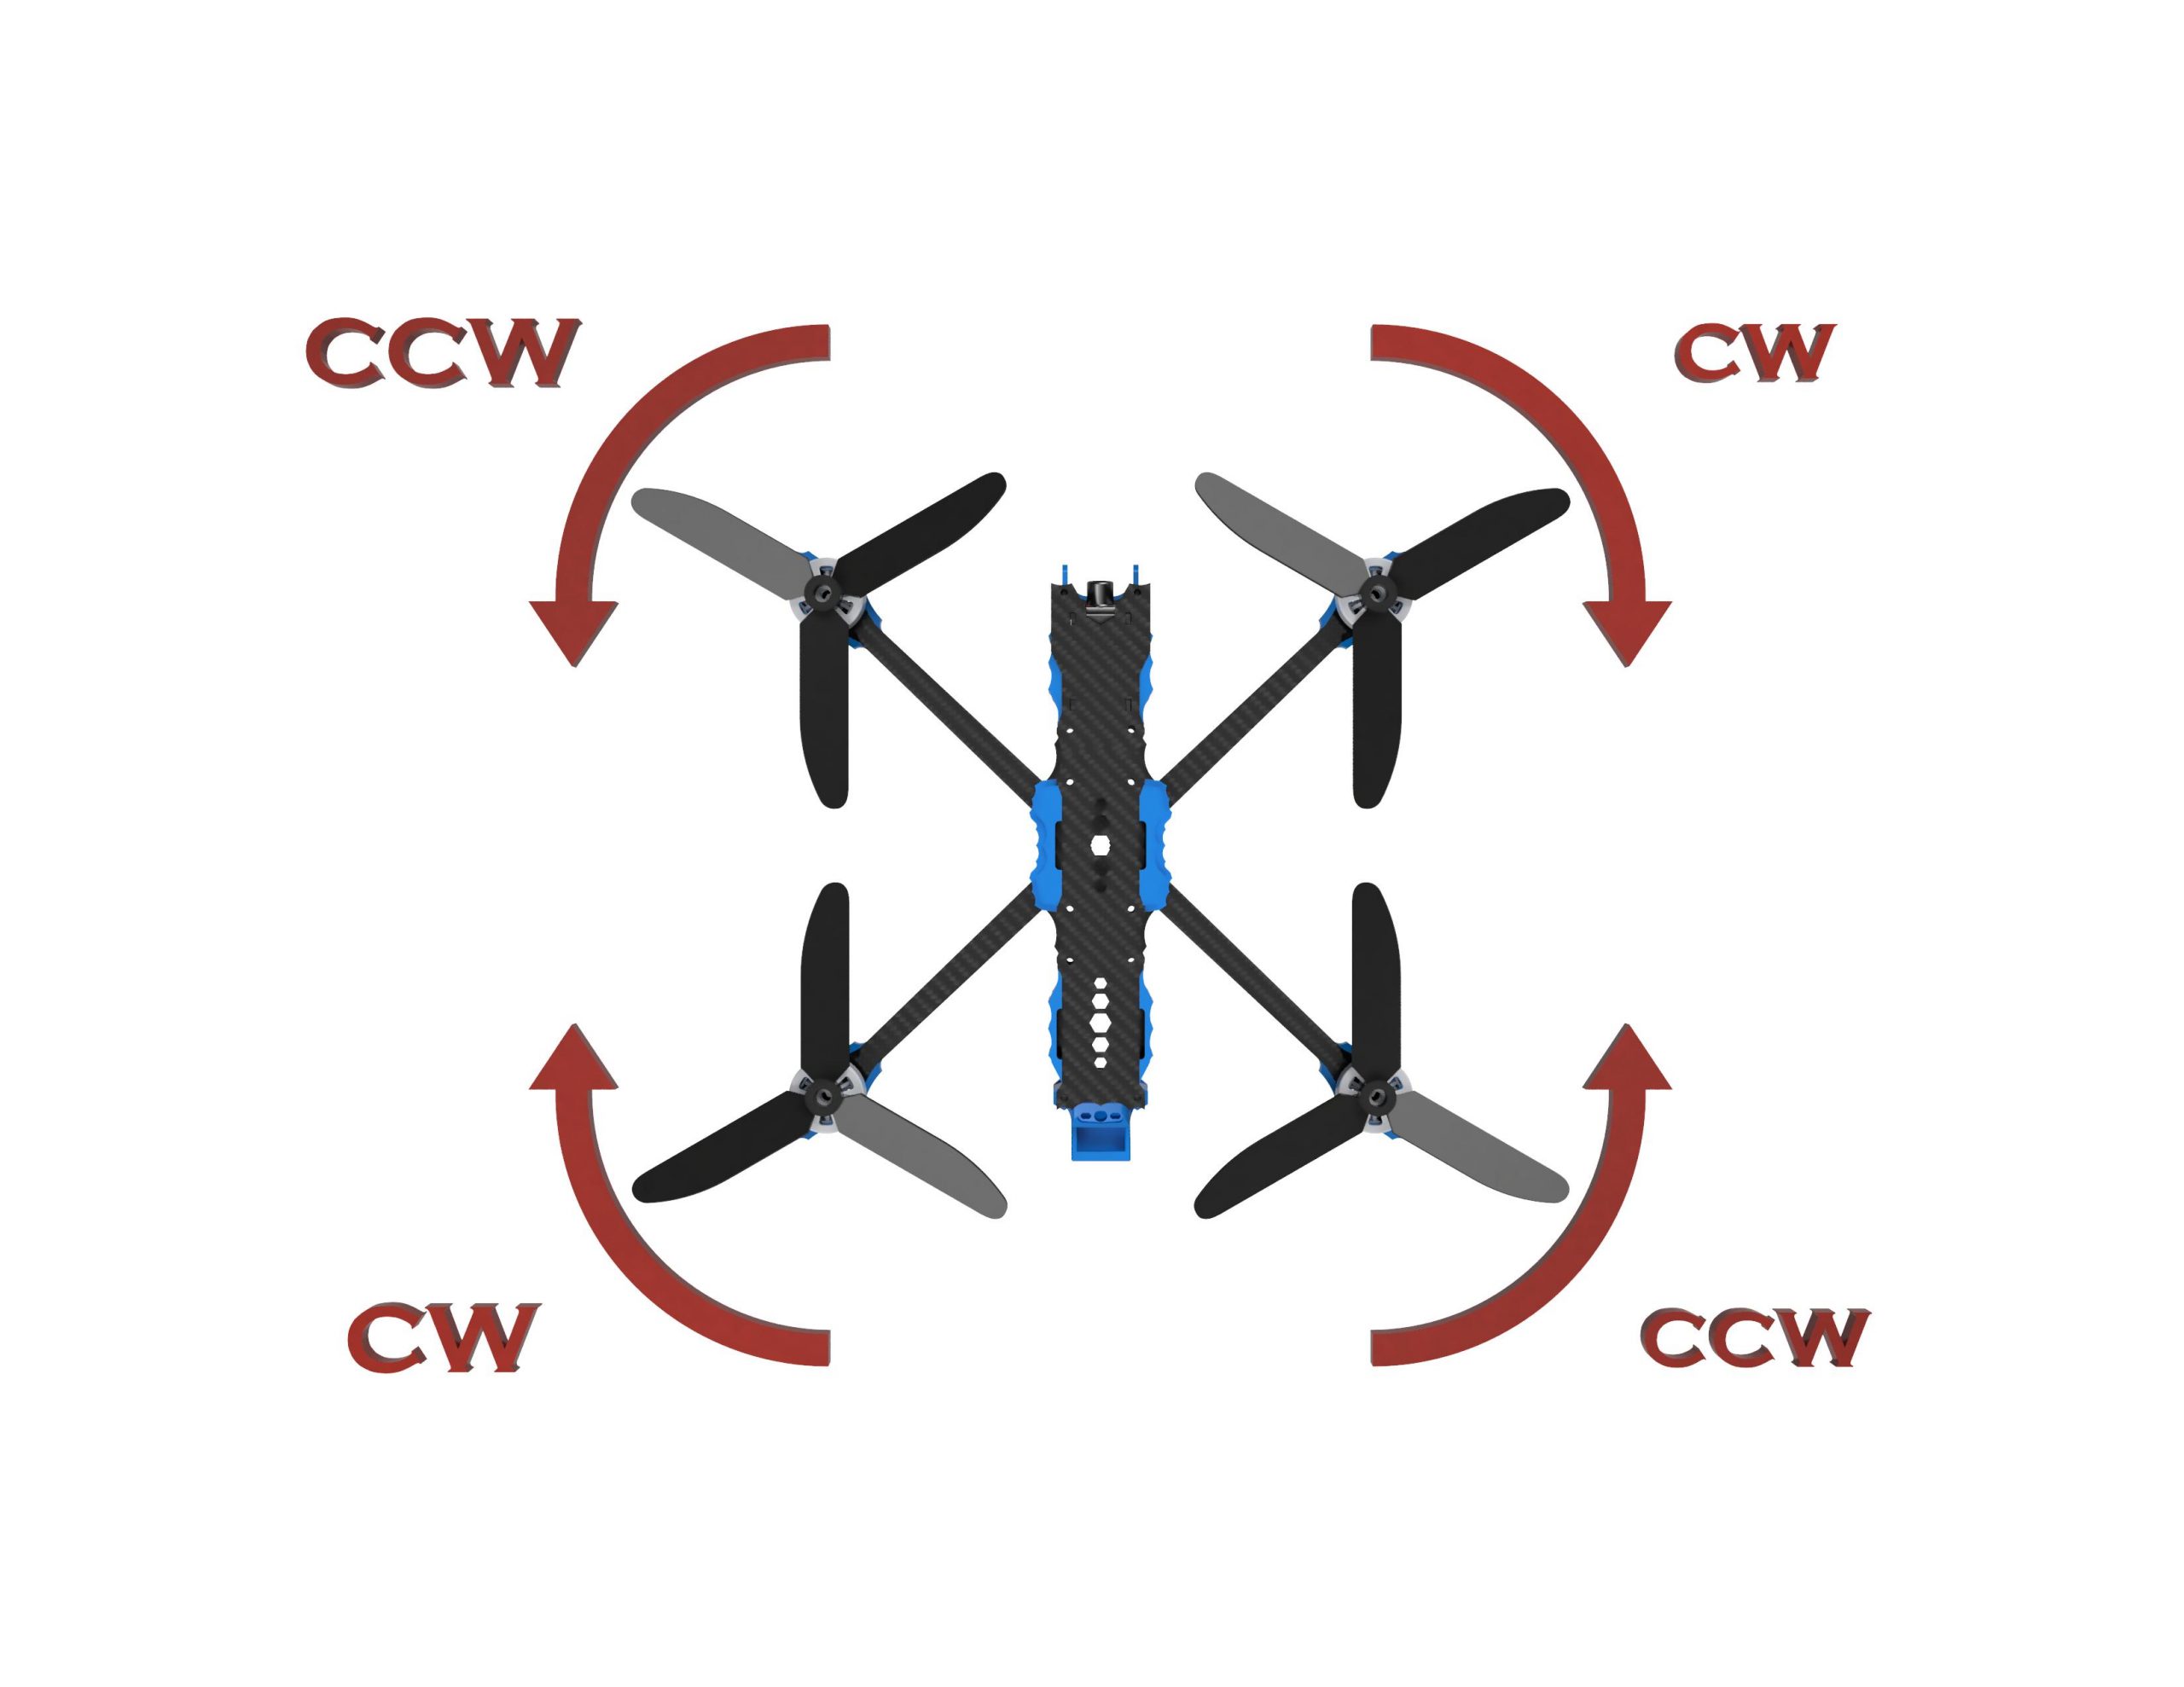
Une hélice a un sens précis : ne la montez jamais à l’envers. Avant de voler, vérifiez que le sens des moteurs, les hélices (CW/CCW) et la configuration Betaflight sont bien cohérents. Si ce n’est pas le cas, le drone se retournera directement au décollage.
Quel drone FPV pour la montagne ?
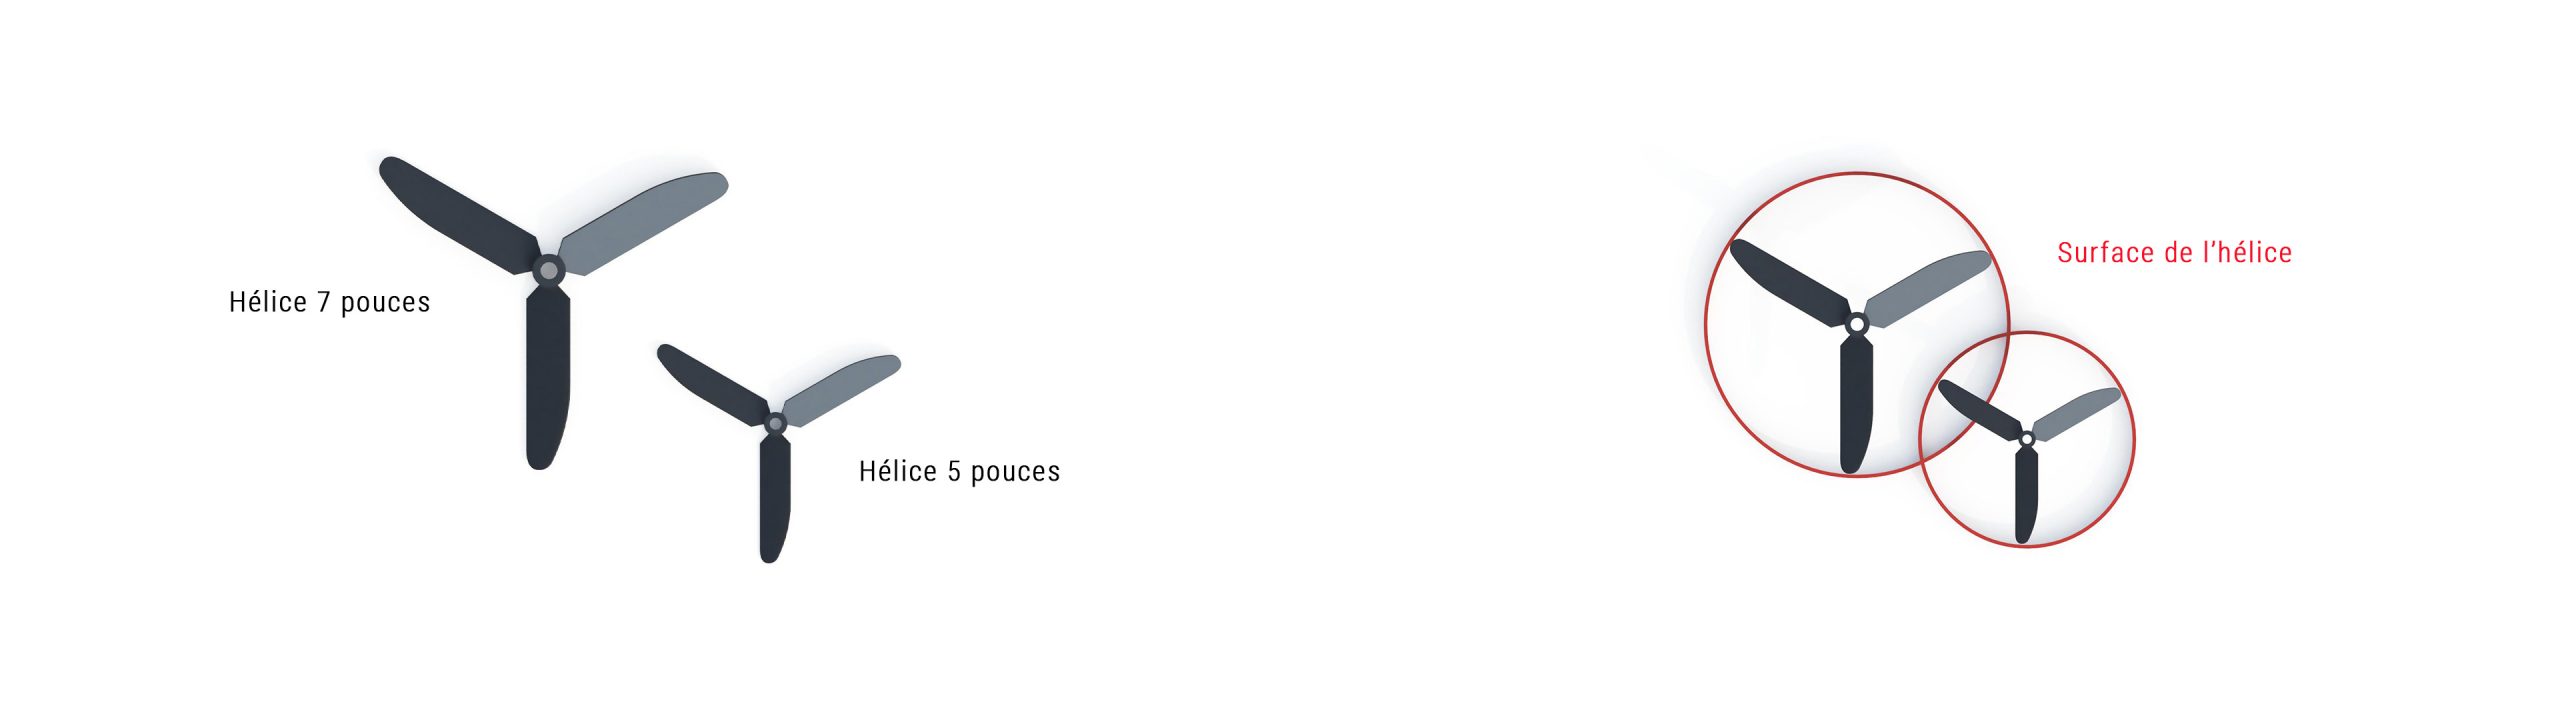
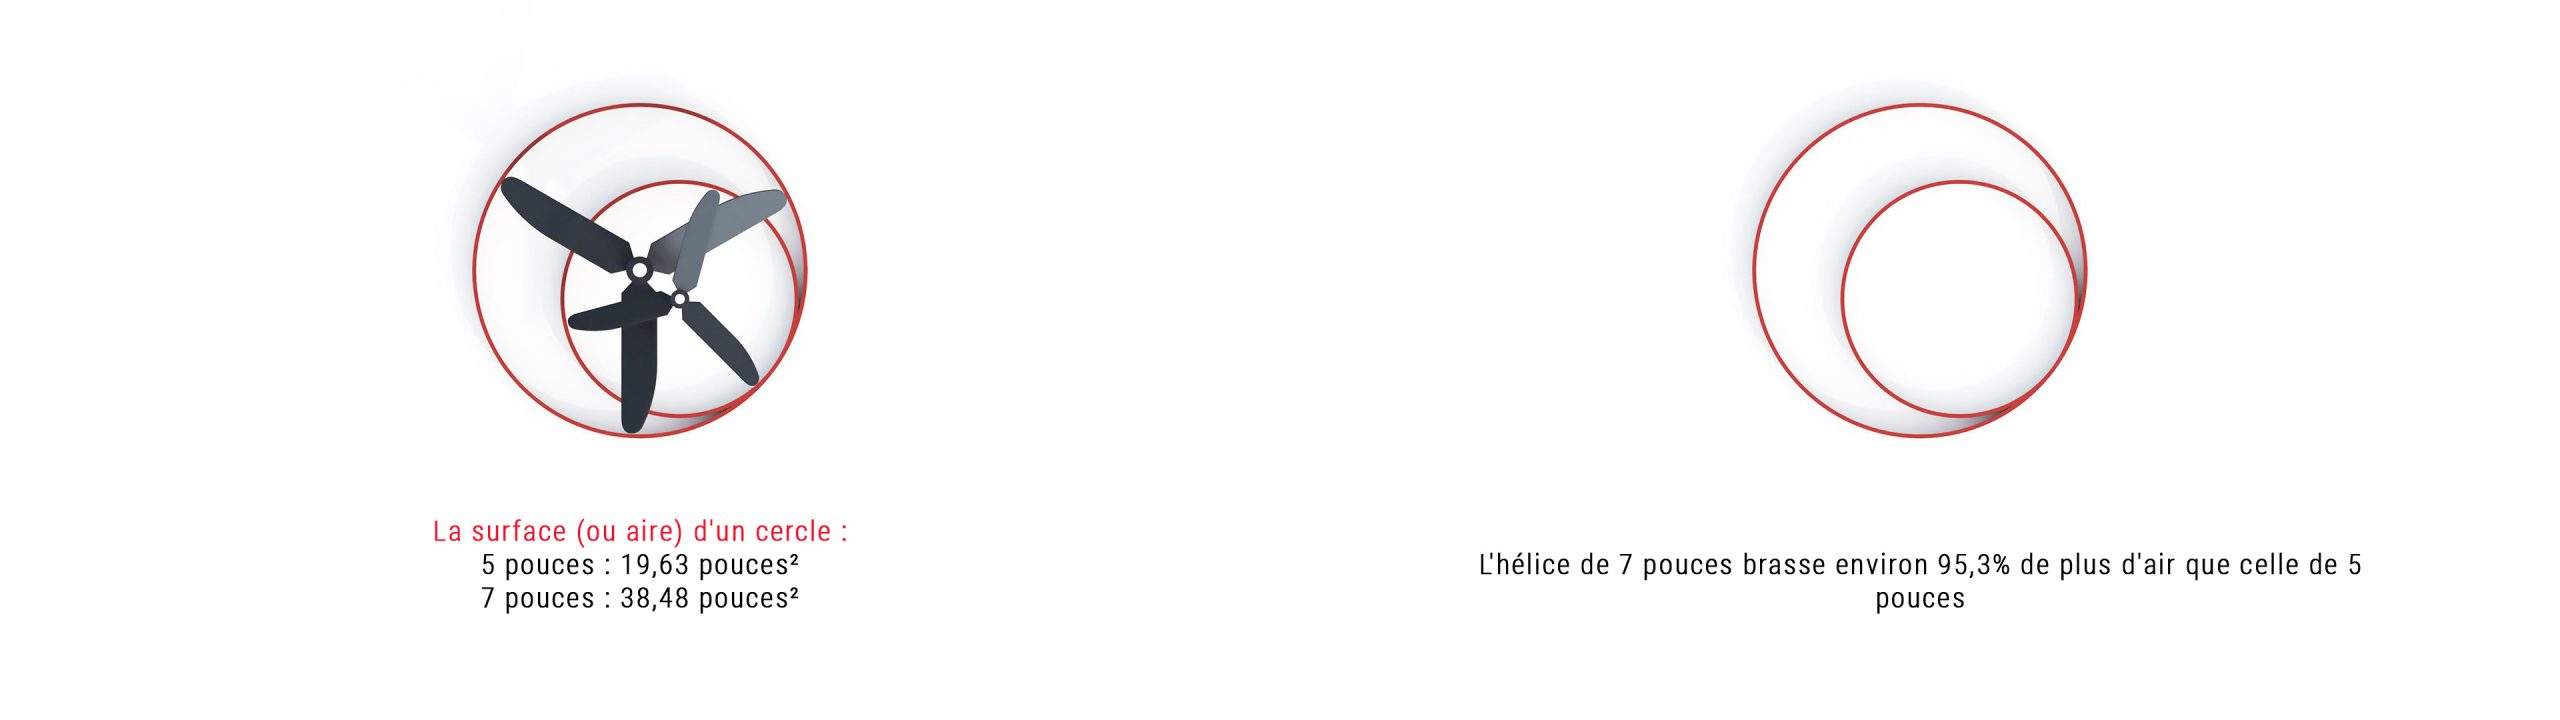
Pour voler en montagne, on utilise généralement un châssis de 7 à 8 pouces. Ce type de châssis permet d’installer des hélices plus grandes, qui offrent deux avantages majeurs :
- Plus de poussée : le drone monte plus facilement, même en altitude.
- Meilleure autonomie : les grandes hélices consomment moins d’énergie pour maintenir le vol.
Le résultat est un vol plus stable, plus précis et plus confortable, même dans des conditions difficiles. La grande surface balayée par une hélice de 7 pouces permet de porter plus de poids, de voler plus loin avec la même énergie et de mieux résister au vent.
Moteurs et autonomie : KV et stator
Un principe résume tout le chapitre : pour gagner de l’autonomie, on cherche le moteur qui fournit la poussée nécessaire en tournant le moins vite possible. Concrètement : un gros stator, un faible KV et une grande hélice. Un moteur qui brasse beaucoup d’air lentement consomme moins qu’un petit moteur qui doit tourner rapidement pour produire la même poussée.
Un moteur brushless est un moteur électrique où des aimants fixés sur le rotor tournent autour de bobines fixes situées dans le stator.
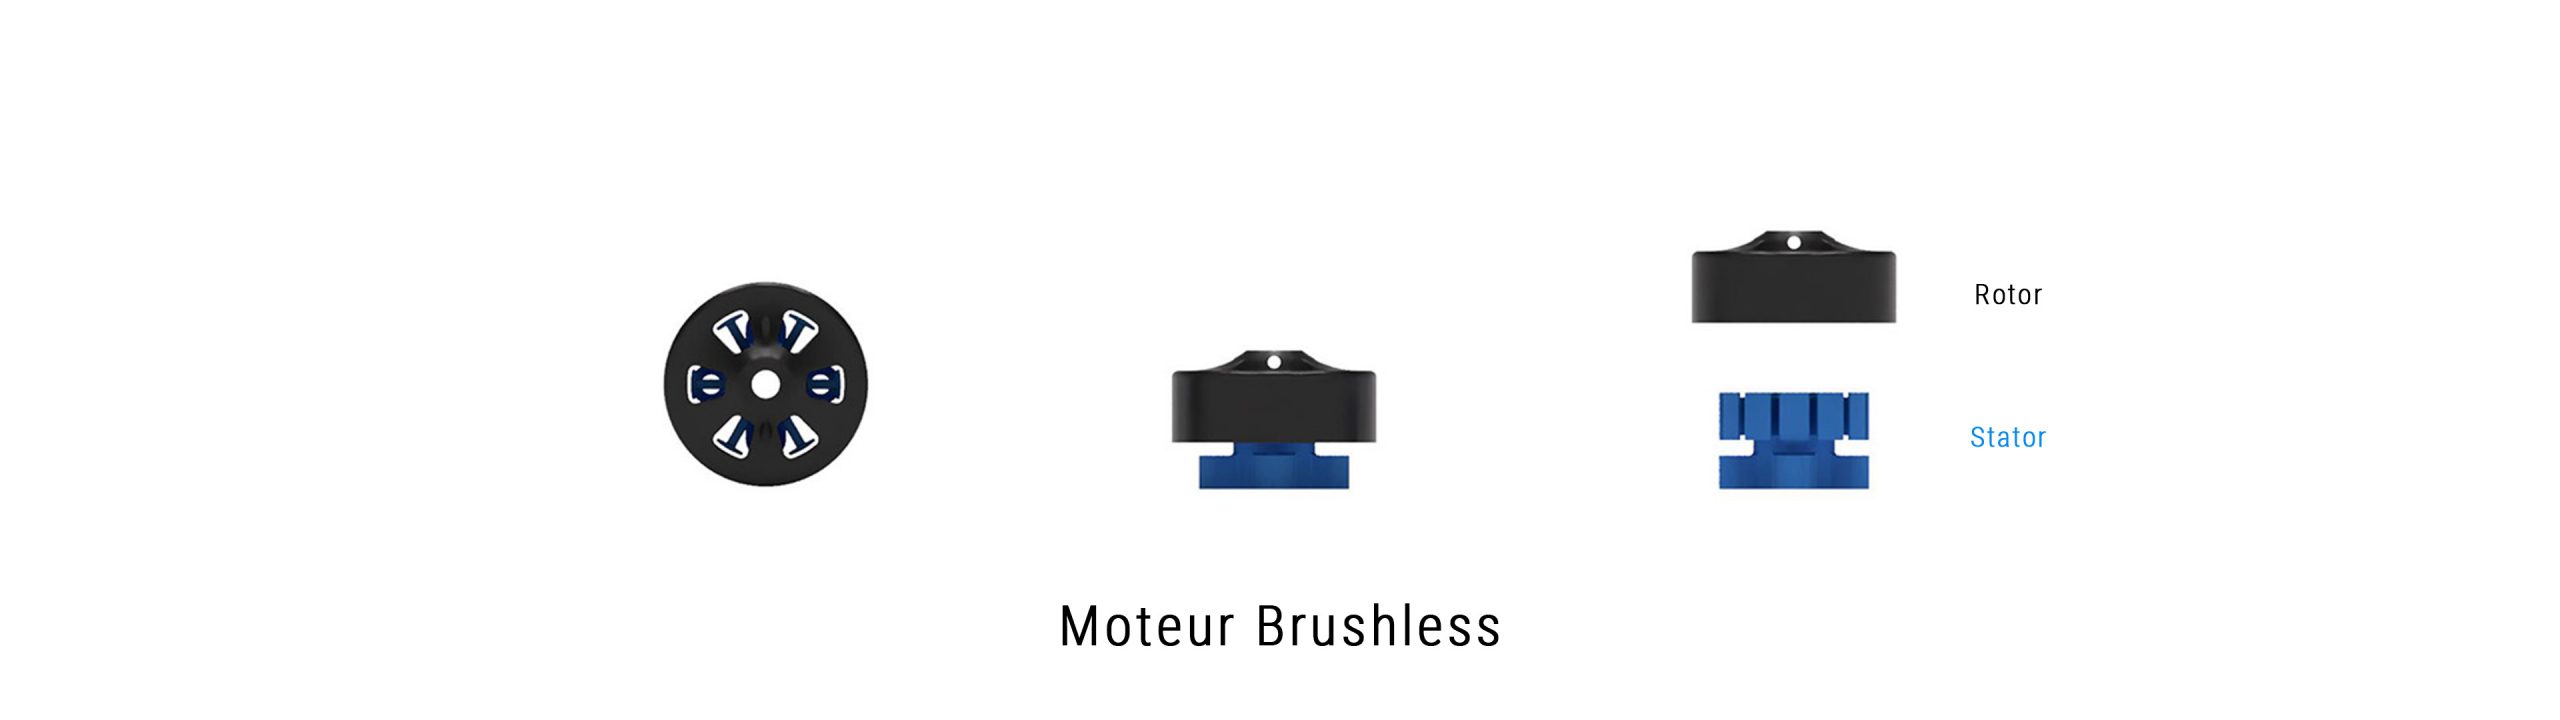
- Stator : la partie fixe du moteur, celle qui porte les bobines. Plus il est grand, plus le moteur a de couple : il entraîne une hélice plus grande sans forcer, et fournit donc la même poussée en tournant moins vite.
- Rotor : la partie mobile qui tourne avec les aimants et entraîne directement l’hélice.
Le nombre 2809 dans le nom d’un moteur FPV donne les dimensions du stator, pas celles du moteur complet : 28 pour son diamètre en millimètres, 09 pour sa hauteur.
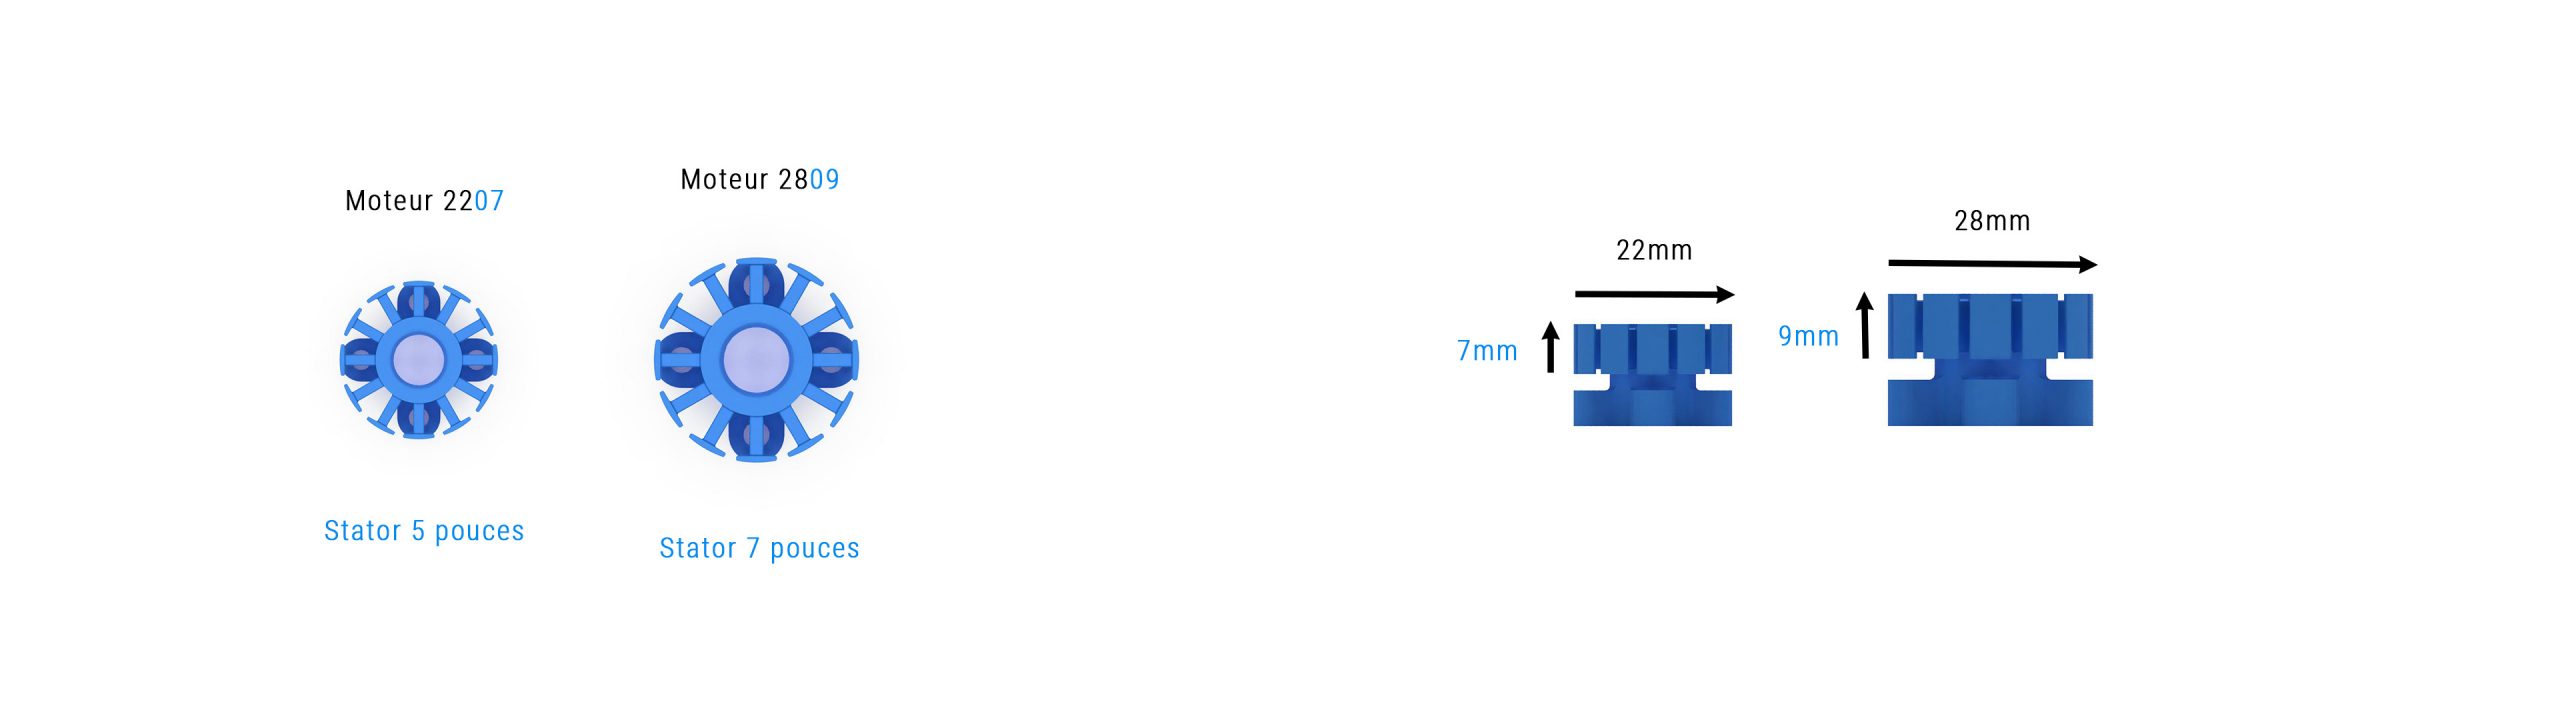
Le KV n’est pas une vitesse : c’est un nombre de tours par minute par volt, mesuré à vide. Un KV élevé fait tourner l’hélice vite : de la réactivité, mais une consommation qui grimpe. Un KV plus faible associé à une grande hélice fait le contraire : le drone est moins nerveux, mais il consomme moins et offre une meilleure autonomie.
Pour un châssis de 7 pouces en 6S, on reste dans la famille des 28xx à faible KV, typiquement entre 1 200 et 1 500 KV.
Dernier point souvent oublié : en altitude, l’air est moins dense et l’hélice accroche moins. Le couple d’un gros stator compense cette perte, là où un petit moteur doit monter dans les tours et vide la batterie plus vite.
Batteries FPV : LiPo vs Li-ion
On utilise principalement deux types de batteries : les LiPo (lithium-polymère), conçues pour délivrer une puissance très élevée instantanément, et les Li-ion (lithium-ion), qui offrent une autonomie plus longue mais avec une puissance de sortie plus limitée.
Une batterie 6S compte six cellules en série, d’où le S : leurs tensions s’additionnent, soit 25,2 V à pleine charge (6 × 4,2 V).
- Autonomie plus courte.
- Plus légères et plus compactes.
- Très forte capacité de décharge (puissance instantanée élevée).
- Moins durables.
- Idéales pour les vols courts et intensifs.
Système GPS : sécurité et orientation
Le GPS permet d’afficher des informations telles que la position, la vitesse et le nombre de satellites directement dans l’OSD du drone FPV.
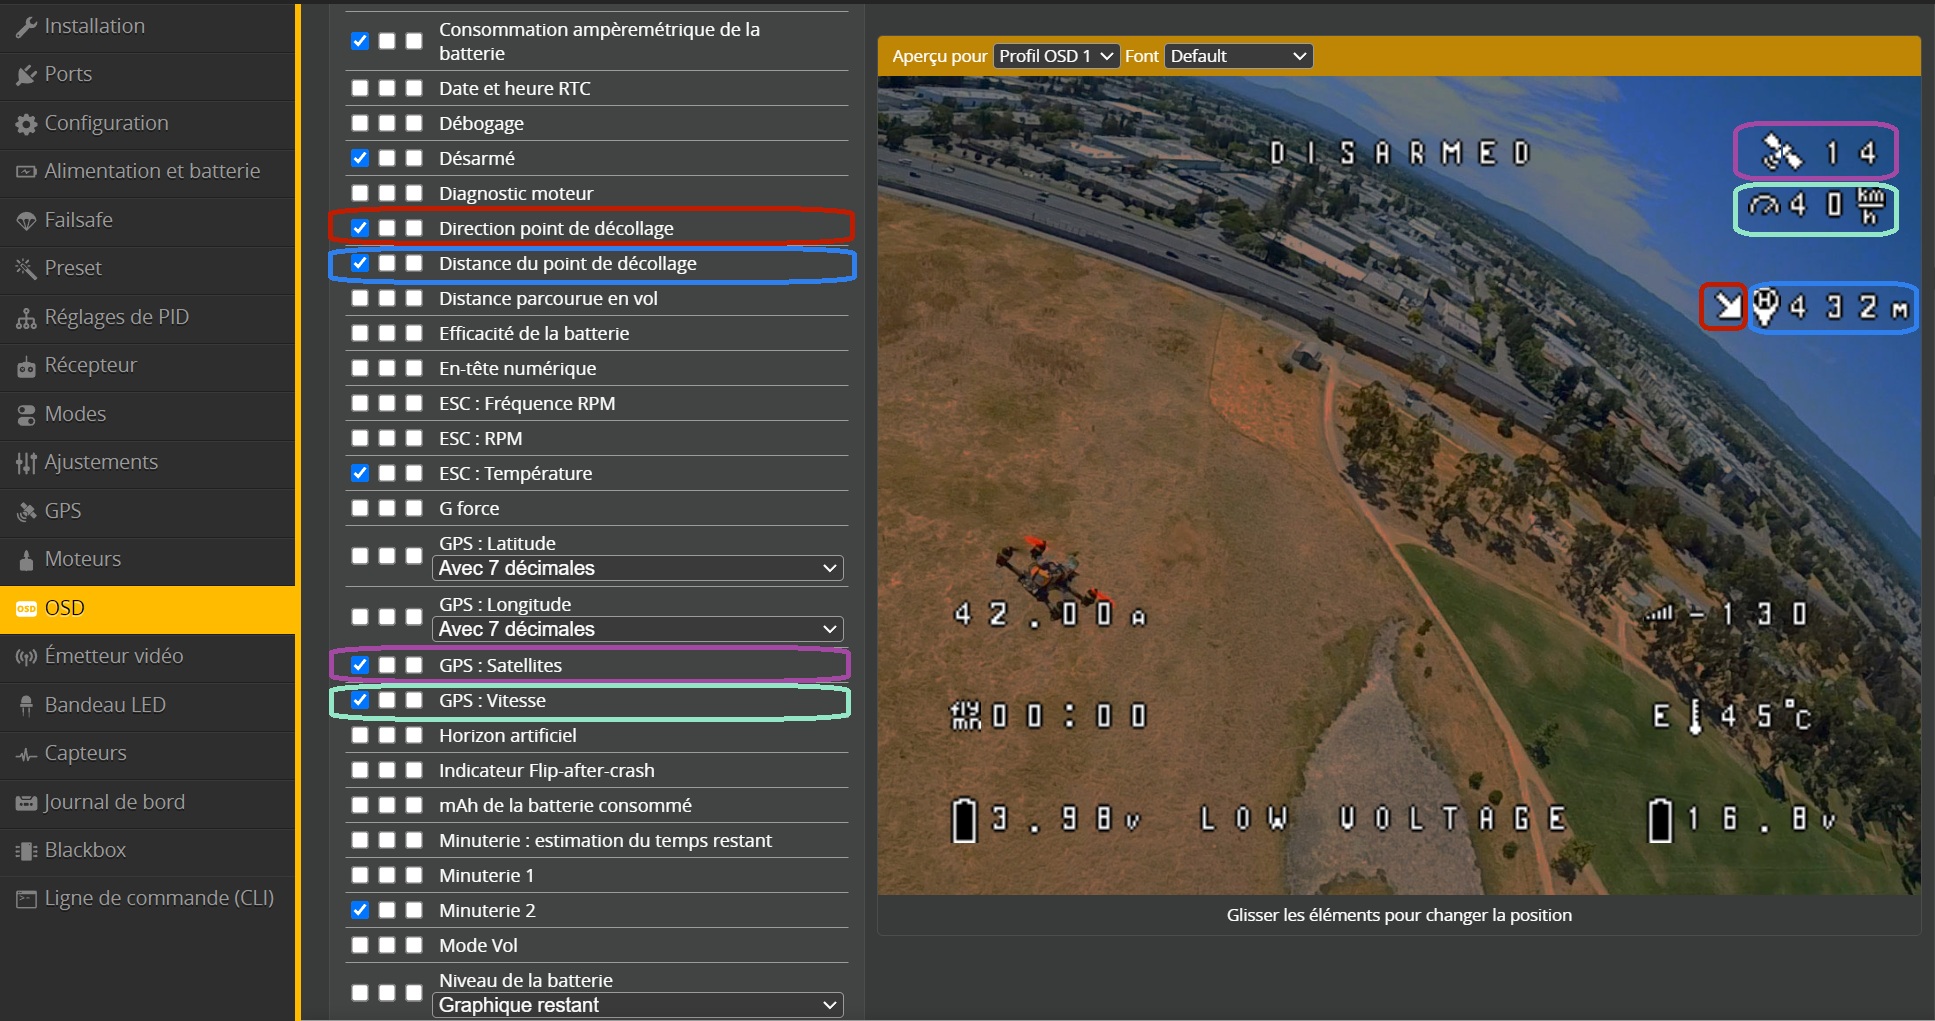
- 🛰 : nombre de satellites captés par le GPS.
- Vitesse : vitesse du drone, par exemple 40 km/h.
- Distance et direction : vous aident à vous orienter et à ne pas vous perdre.
- RTH (Return to Home) : activable automatiquement en cas de failsafe ou manuellement via un interrupteur, il permet au drone de revenir seul à son point de décollage.
Quand déclencher le retour automatique ?
Les deux liaisons, vidéo et radio, nécessitent une ligne de vue dégagée. L’image se dégrade en premier, mais si le relief bloque le signal, les commandes sont également perdues. Seule la perte de la liaison radio déclenche le failsafe.
Le retour automatique se met donc sur un interrupteur, et s’actionne tant qu’on a encore la main. Et s’il démarre seul sur un failsafe, tout n’est pas perdu : en montant, le drone repasse souvent au-dessus du relief et retrouve la liaison. Il suffit alors de bouger les sticks pour reprendre le contrôle.
Transmission vidéo et radio (VTX et RX)
Un drone FPV utilise deux liaisons indépendantes, l’une pour l’image, l’autre pour les commandes, et elles n’ont pas la même portée. La vidéo, émise en 5,8 GHz par le VTX, décroche la première. Les commandes radio passent en 2,4 GHz ou en 868 MHz, des fréquences plus basses qui franchissent mieux les obstacles. En vol, cela veut dire une chose : l’image se brouille alors que le drone répond encore. C’est le moment de faire demi-tour sur le dernier cap connu, pas d’insister.
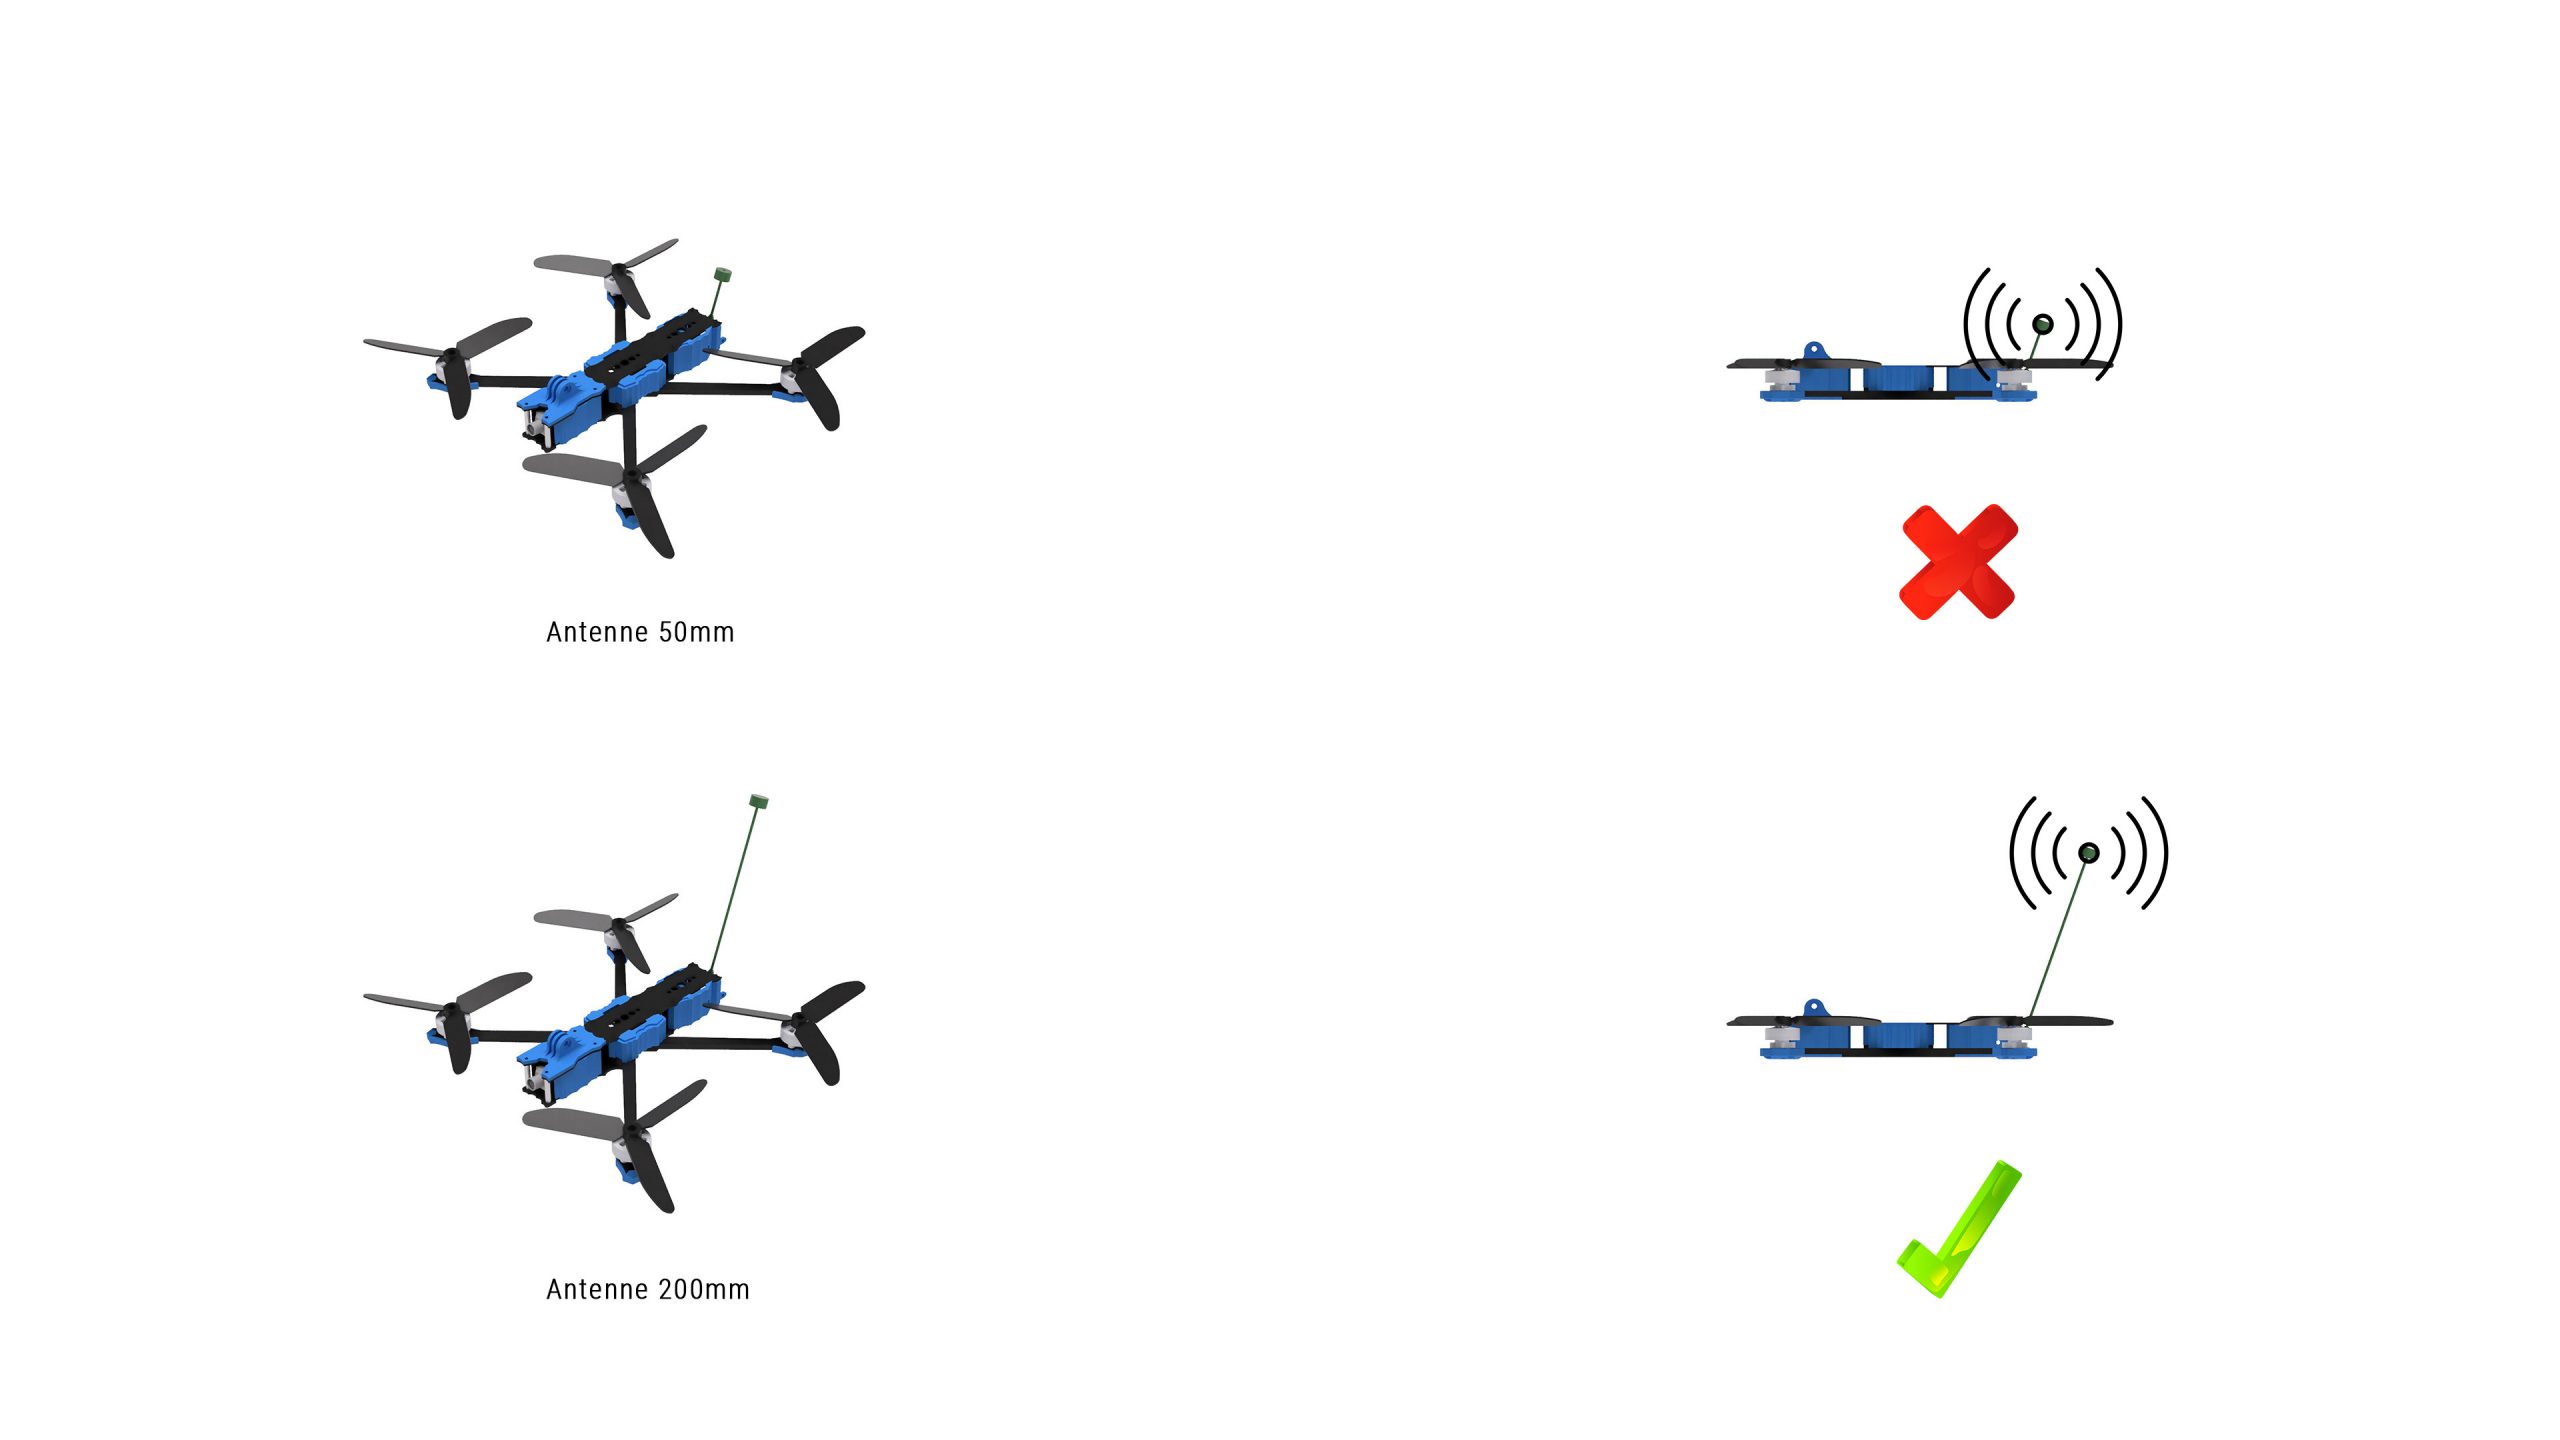
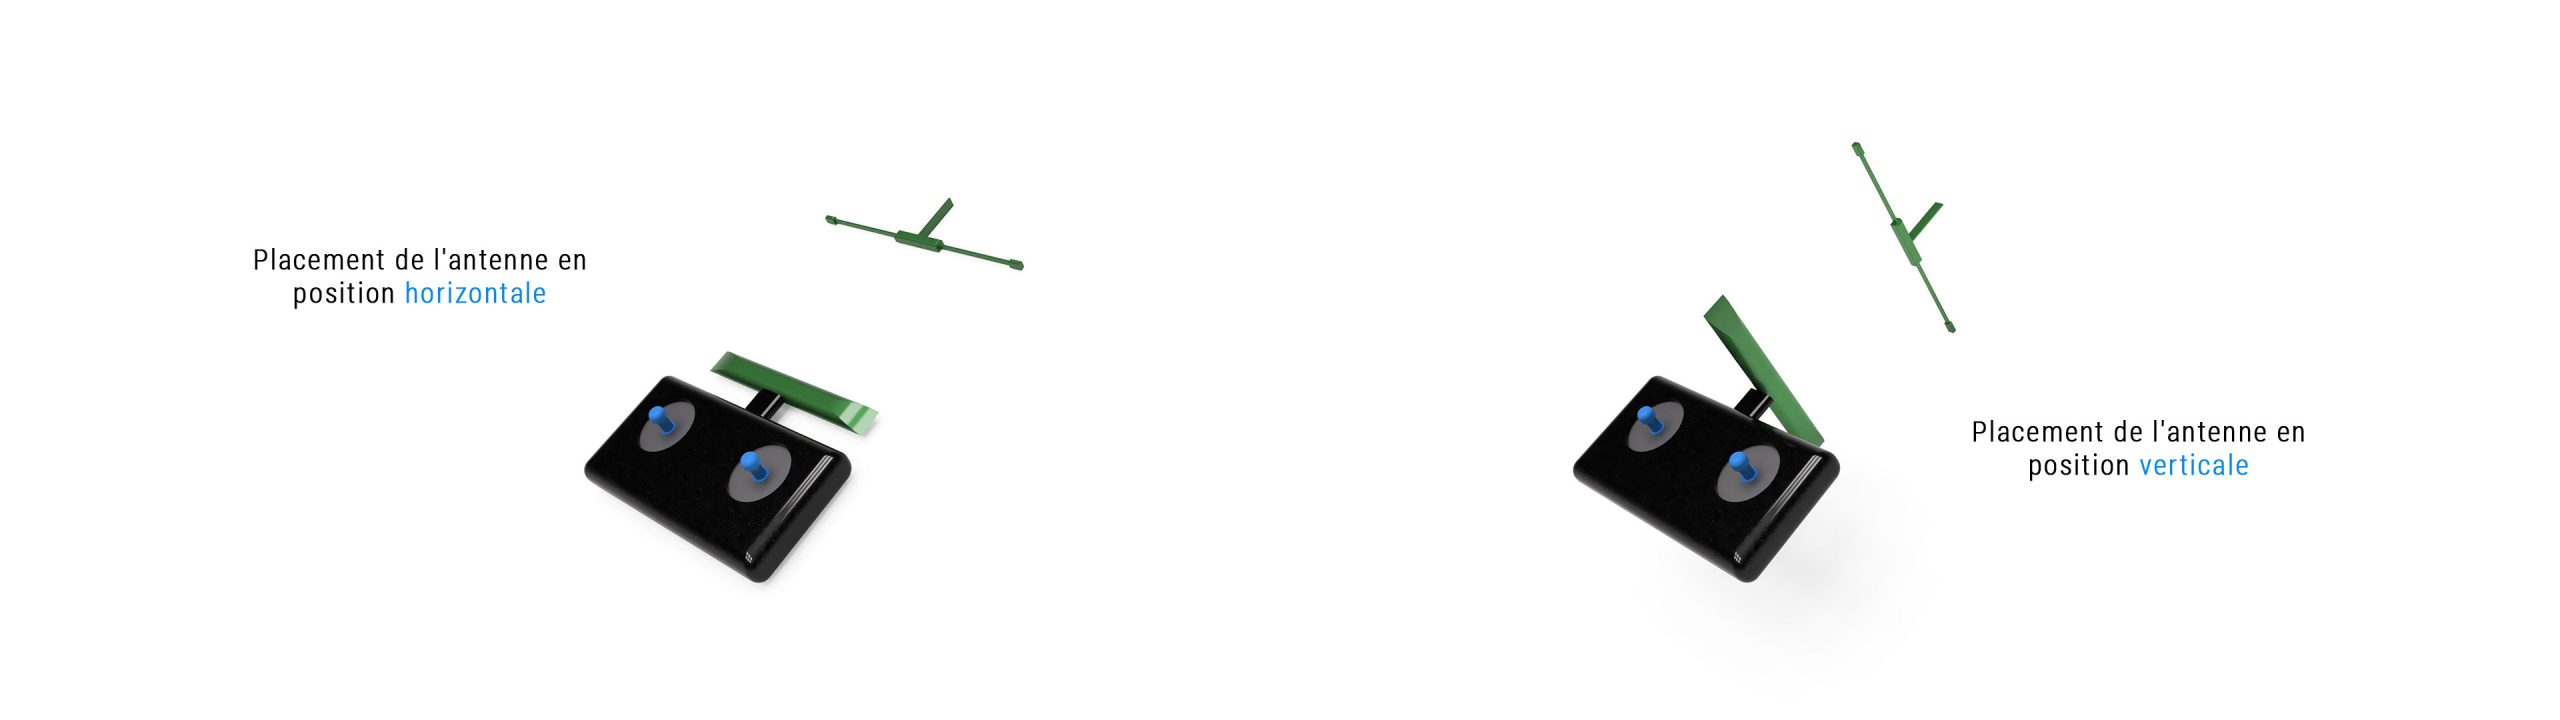
Côté radio, les antennes de la radiocommande (TX) et du récepteur (RX) doivent être orientées dans la même direction : si l’antenne RX est verticale sur votre drone, celle de votre radiocommande doit l’être aussi.
Côté vidéo, les antennes sont le plus souvent à polarisation circulaire et il faut respecter le même sens de polarisation entre le drone et les lunettes : RHCP avec RHCP, LHCP avec LHCP. Mélanger les deux fait perdre une grande partie du signal. Le RHCP est le plus répandu en analogique ; en numérique, gardez la polarisation des antennes livrées avec votre système.
Éloigner le RX du VTX lors du montage améliore la stabilité du signal et réduit les interférences électromagnétiques générées par le VTX.
Analogique ou numérique : choisir sa chaîne vidéo
La chaîne vidéo regroupe la caméra, le VTX, les antennes et les lunettes. Elle détermine ce que vous voyez, mais surtout la façon dont l’image réagit lorsque la liaison devient mauvaise.
L’analogique : une image médiocre, mais une perte progressive
L’analogique offre une image peu définie qui se dégrade progressivement : bruit, parasites, barres, puis neige. Cette dégradation permet de sentir venir la perte de signal et de réagir avant de ne plus rien voir.
Le matériel est aussi léger, peu coûteux et simple à remplacer. Les VTX et les lunettes analogiques sont compatibles entre eux, quelle que soit la marque.
Le numérique : une image nette, mais une perte plus brutale
DJI, Walksnail et HDZero offrent une image beaucoup plus nette. Les détails du terrain et l’OSD sont plus faciles à lire. DJI et Walksnail permettent également d’enregistrer une vidéo HD directement à bord, ce qui évite souvent d’ajouter une caméra.
En revanche, le matériel est généralement plus lourd, plus cher et plus gourmand en énergie. Les systèmes numériques sont aussi plus fermés : les lunettes DJI ne fonctionnent par exemple qu’avec du matériel DJI compatible.
La principale différence apparaît en limite de portée. L’image numérique reste généralement propre jusqu’à un certain point, puis se dégrade rapidement : blocs, gel de l’image ou écran noir. Il y a donc moins de temps pour réagir.
HDZero se distingue sur ce point : l’image se dégrade par artefacts tout en restant généralement plus réactive, avec une latence très faible. Son image est cependant moins définie que celle de DJI ou de Walksnail. C’est donc le système numérique qui se rapproche le plus du comportement de l’analogique.
| Analogique | DJI/Walksnail | HDZero | |
|---|---|---|---|
| Définition | Faible | Élevée | Intermédiaire |
| Latence | Très faible | Faible | Très faible |
| En limite de portée | Neige progressive | Gel puis écran noir | Artefacts brefs, rétablissement |
| Poids embarqué | Quelques grammes | Le plus lourd | Intermédiaire |
| Compatibilité | Universelle | Écosystème fermé | Écosystème dédié |
| Enregistrement | DVR lunettes | DVR + HD embarqué | DVR lunettes |
| Budget | Le plus bas | Le plus élevé | Intermédiaire |
Analyse du terrain
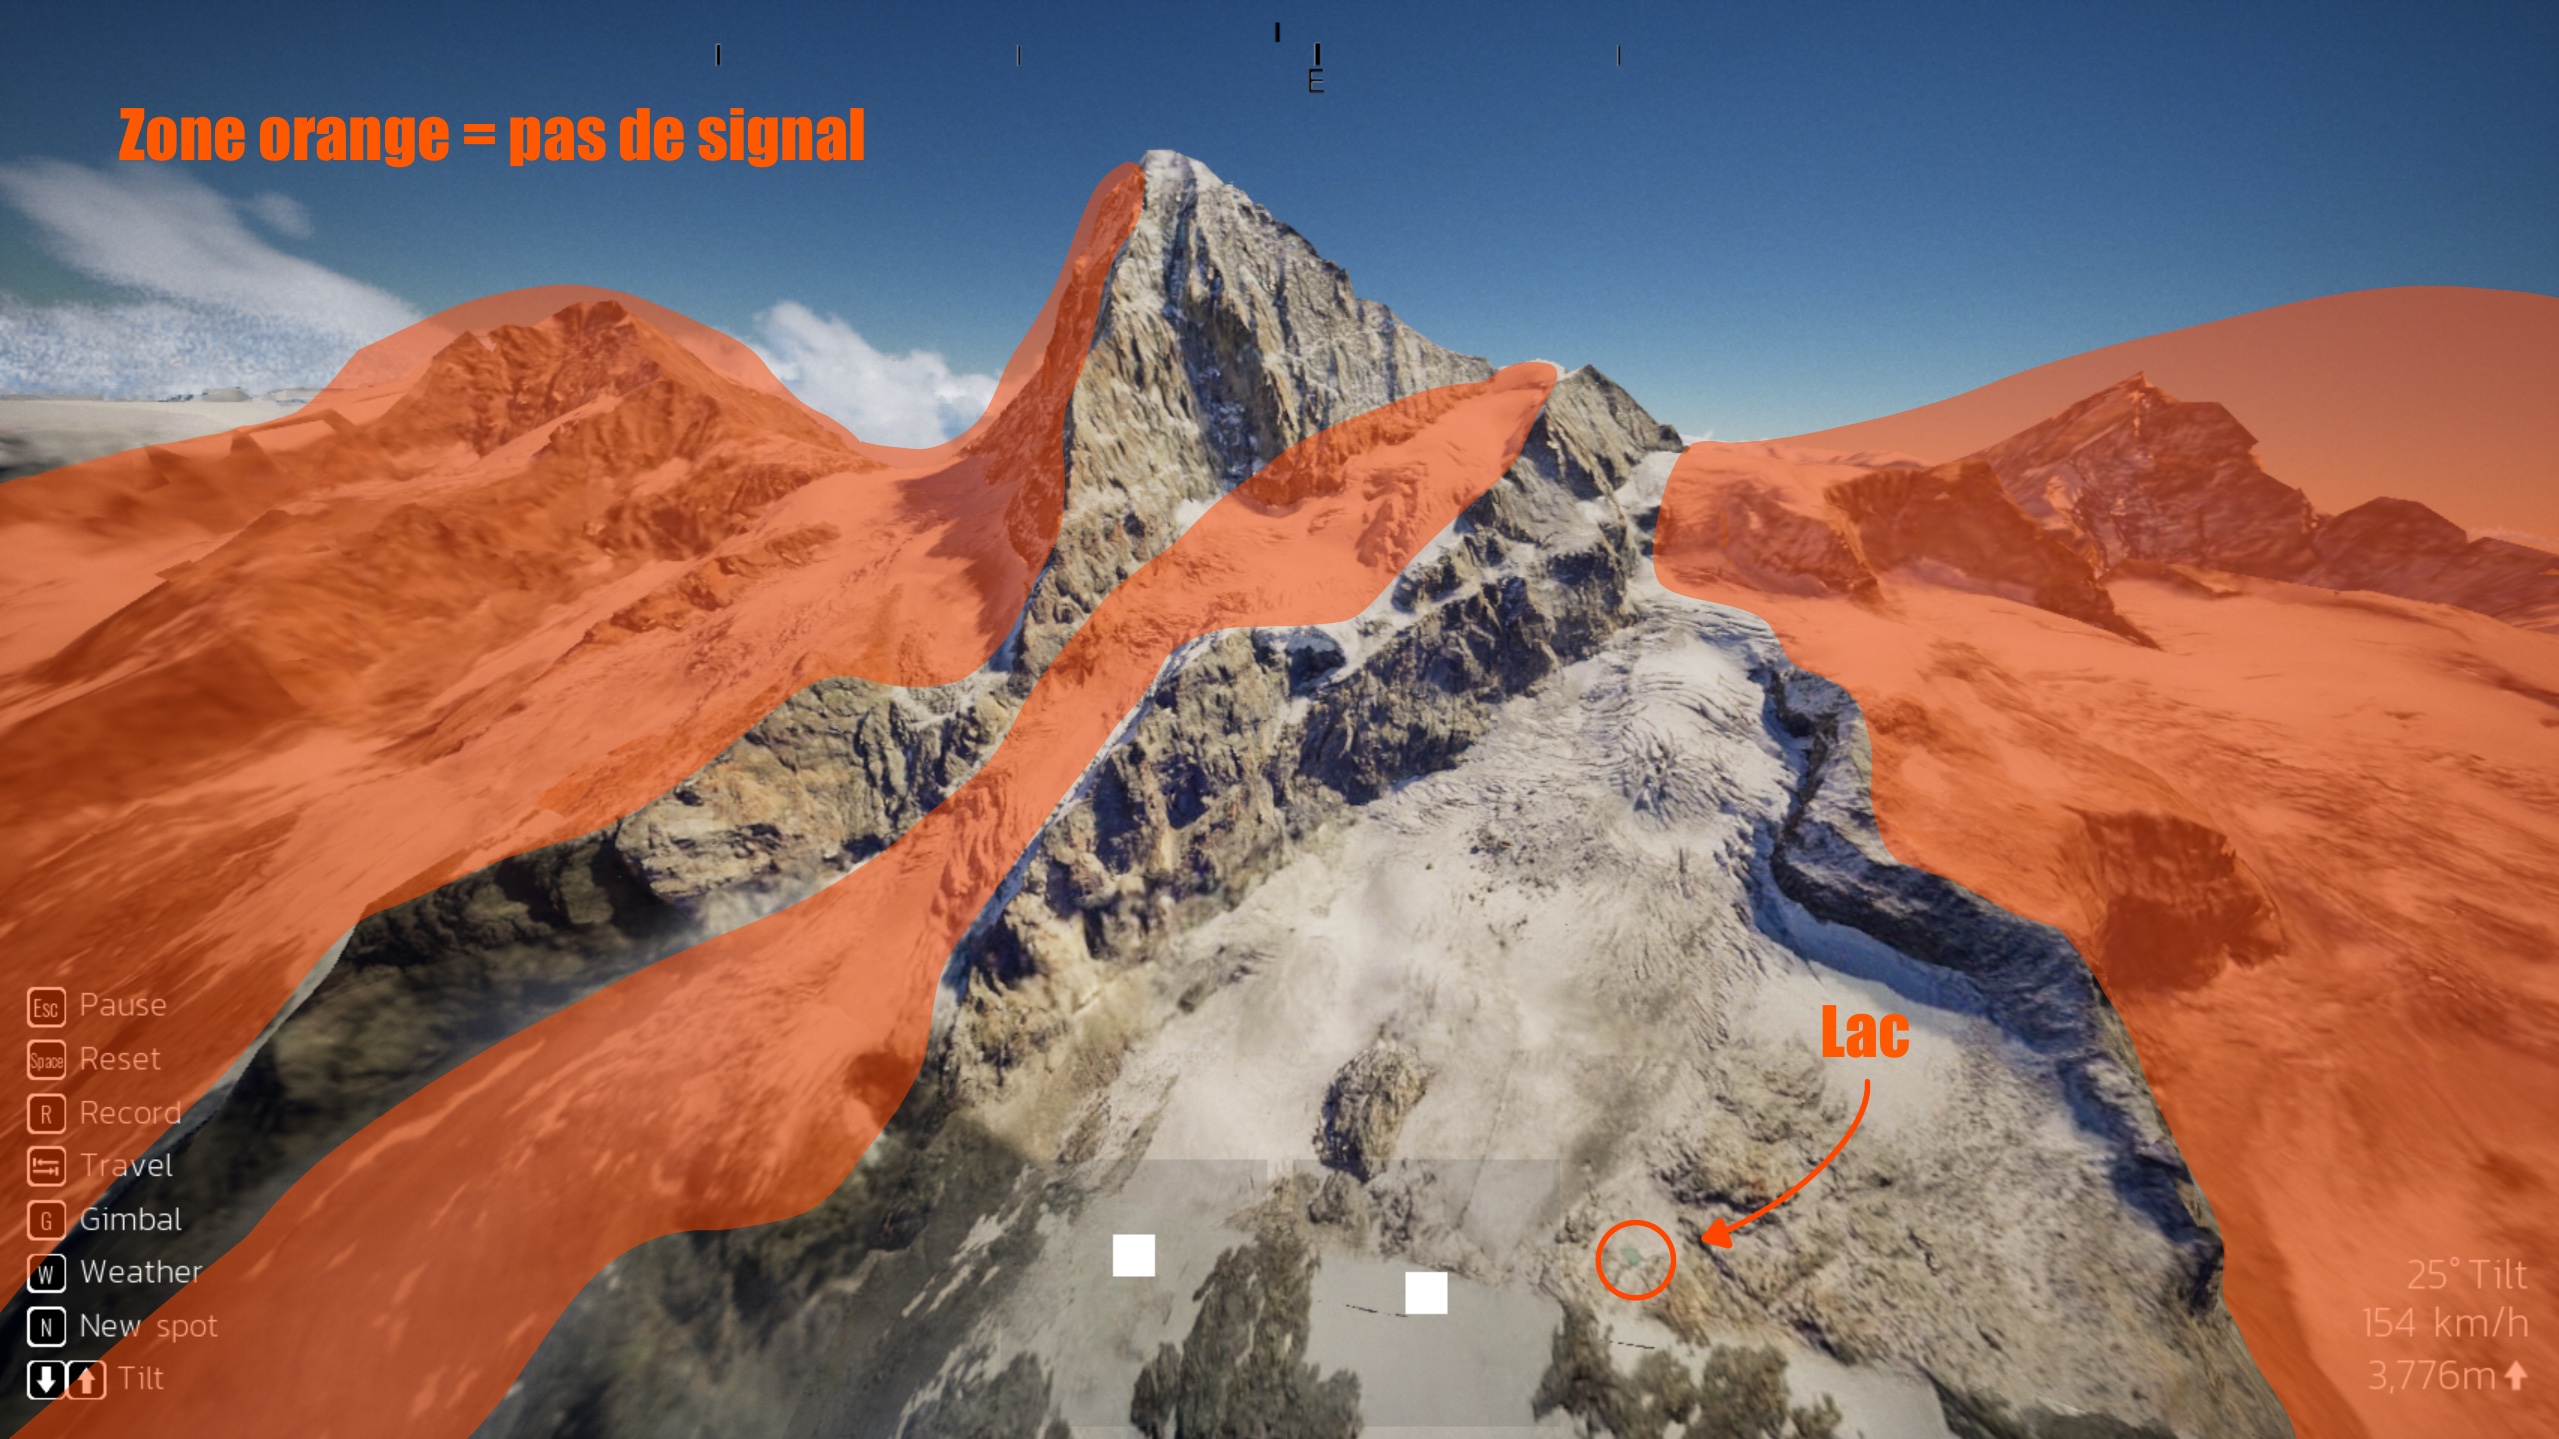
Étudiez le relief pour éviter les zones mortes où les signaux radio et vidéo sont bloqués. En montagne, les ondes ne traversent pas la roche : une falaise ou un gros rocher entre vous et le drone peut couper la liaison.
- Pour vous donner une idée pratique : ce que vos yeux voient depuis le point de décollage, c’est grosso modo l’espace où le signal passera correctement.
- Conseil pratique : repérez les zones dégagées et privilégiez les positions de décollage avec une ligne de vue directe vers le parcours prévu.

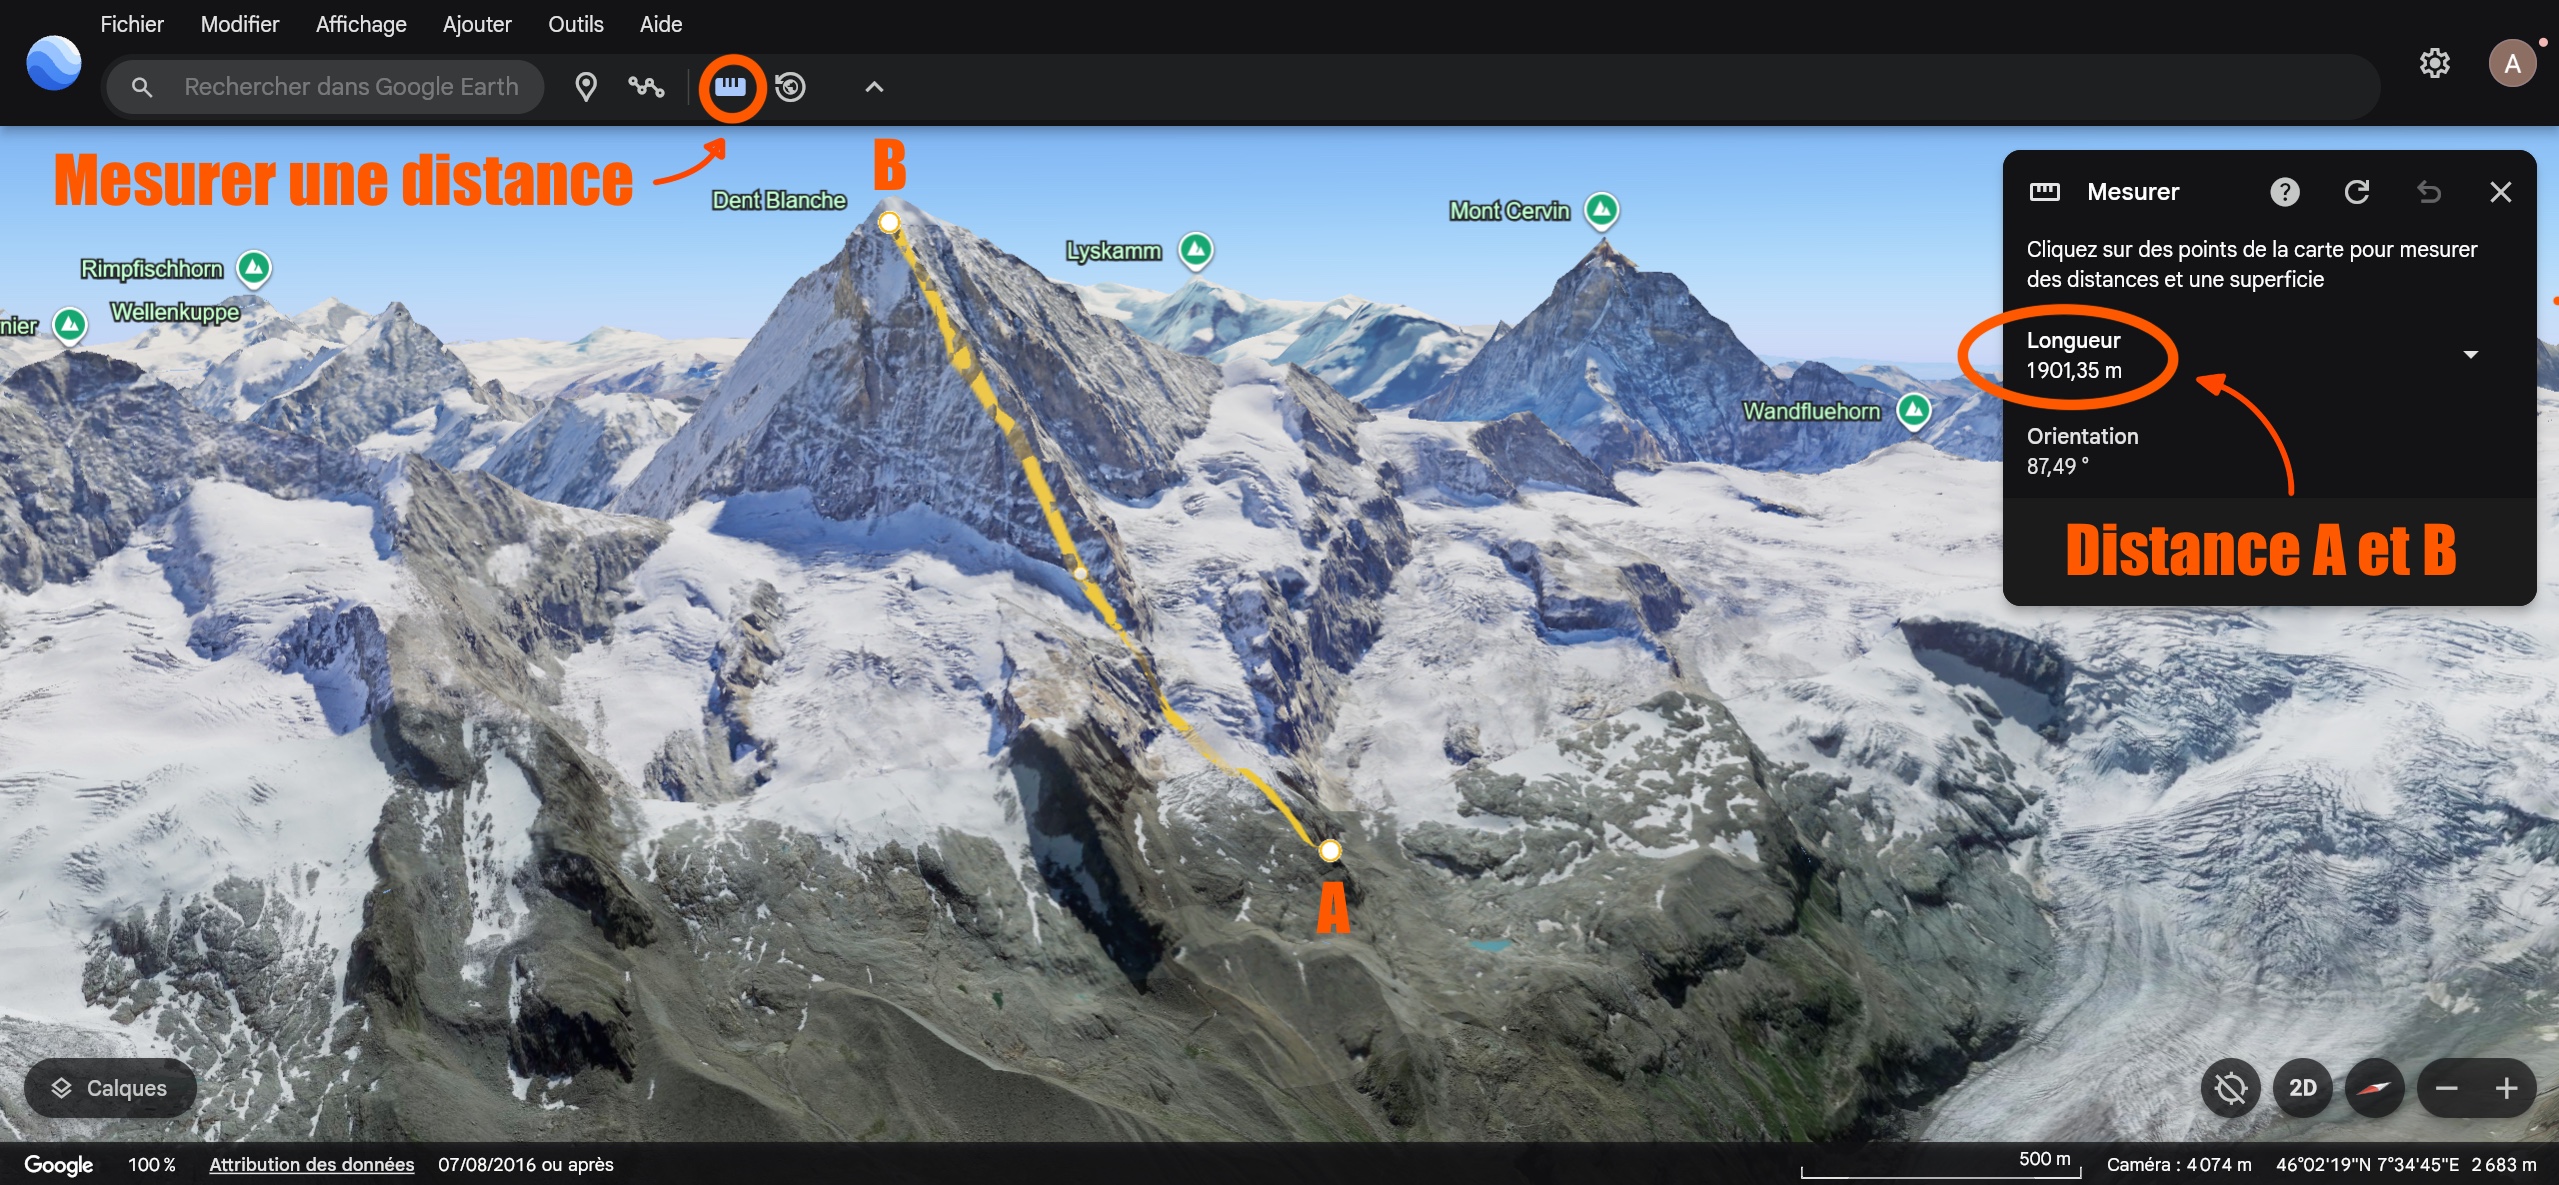
Planifiez vos vols avec soin : carte topographique et outils GPS pour visualiser le parcours, mesure de la distance entre le point de décollage et l’objectif (A → B), choix de la zone de décollage la plus dégagée. Assurez-vous de ne déranger personne : randonneurs, parapentistes ou tout autre usager de la montagne.
Conditions alpines : l’air, le froid et le vent
Voler en montagne demande de tenir compte de la météo. Le vent y est souvent plus fort et plus changeant, notamment près des crêtes et dans les vallées. Il faut donc piloter plus doucement et anticiper davantage.
L’altitude réduit aussi la densité de l’air, ce qui diminue légèrement les performances des moteurs et des hélices. Il est donc préférable de garder une marge de batterie.
Le froid réduit fortement les performances des batteries, LiPo comme Li-ion. Elles doivent rester au chaud jusqu’au décollage et être protégées du gel.
Le vent
La météo annoncée pour la vallée ne dit presque rien du vent que rencontrera le drone. En montagne, le relief accélère le vent dans les passages étroits, le dévie autour des sommets et, par beau temps, il en crée un de toutes pièces, qui monte le long des pentes la journée et redescend la nuit.
Cols et couloirs
Un col ou un couloir peut accélérer fortement le vent, qui y souffle alors beaucoup plus fort que sur les pentes voisines, même si cela ne se voit pas. Un passage qui semble abrité peut ainsi être l’un des endroits les plus ventés du secteur.
Les brises thermiques
Par beau temps et avec peu de vent, le relief crée ses propres mouvements d’air. Le soleil chauffe les pentes, l’air chaud s’élève et remonte les vallées. Ce vent thermique apparaît généralement en milieu de matinée et devient plus fort en début d’après-midi.
La nuit, le phénomène s’inverse : l’air refroidi redescend le long des pentes. Deux périodes sont généralement plus calmes : le début de matinée et la fin de journée. Ce sont aussi de bonnes périodes pour profiter d’une belle lumière.
Partir face au vent
Il est préférable de partir face au vent et de revenir avec le vent dans le dos. L’aller demande plus d’énergie, tandis que le retour est plus facile.
Faire l’inverse peut être risqué : le drone consomme peu à l’aller grâce au vent, puis doit lutter contre celui-ci au retour alors que la batterie est déjà bien entamée.
Checklist sécurité
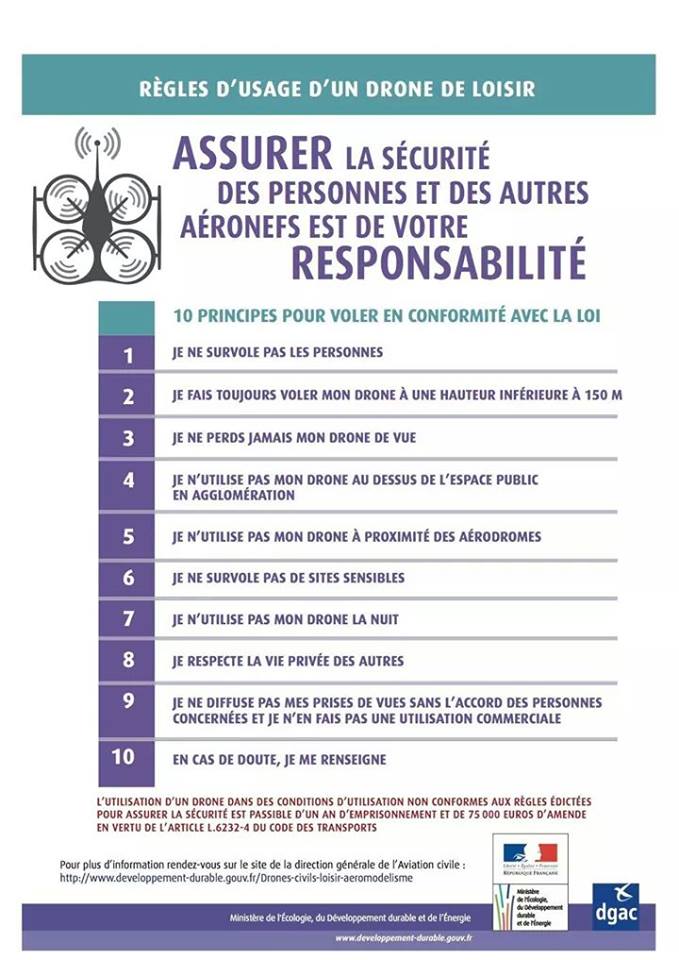
Les règles concernant la distance de vol et la puissance du VTX peuvent varier selon les lieux, et dans certains endroits le vol FPV est interdit. Pilotez toujours de manière responsable : respectez la réglementation locale et évitez tout danger pour vous et pour les autres.
Avant chaque vol, inspectez votre drone et ses composants. Vérifiez que la liaison radio fonctionne parfaitement, que le signal VTX est correct, et que tout est prêt pour le terrain afin de voler en toute sécurité.
Entretien et maintenance post-vol
Le froid et l’altitude accélèrent l’usure du matériel. Un entretien régulier évite les pannes en vol et prolonge la durée de vie du drone comme des batteries.
Après chaque vol
- Contrôler les hélices, les bras et les moteurs : fissures, ébréchures, jeu ou bruit anormal.
- Resserrer les vis de fixation. Les vibrations en vol les desserrent progressivement.
- Nettoyer les moteurs et le châssis de la poussière, du sable ou de la neige, et vérifier au passage les connecteurs et le câblage.
Après un crash
- Inspecter les hélices, les bras du châssis et les moteurs avant de revoler. Un bruit ou un jeu anormal signale un dommage.
- Vérifier que rien n’a bougé dans le montage électronique (connecteurs, câblage).
Stockage des batteries entre les sorties
- LiPo : ramener à la tension de stockage (≈ 3,8 V par cellule) après chaque sortie, puis ranger dans un sac ignifuge, à température ambiante. Jamais dans le froid extérieur.
- Li-ion : plus stables au stockage, mais à protéger du gel comme des fortes chaleurs.
Configuration avancée : Betaflight
Betaflight est le firmware open source du contrôleur de vol : c’est le logiciel qui fait voler le drone et que vous réglez depuis un ordinateur.
Connexion à Betaflight
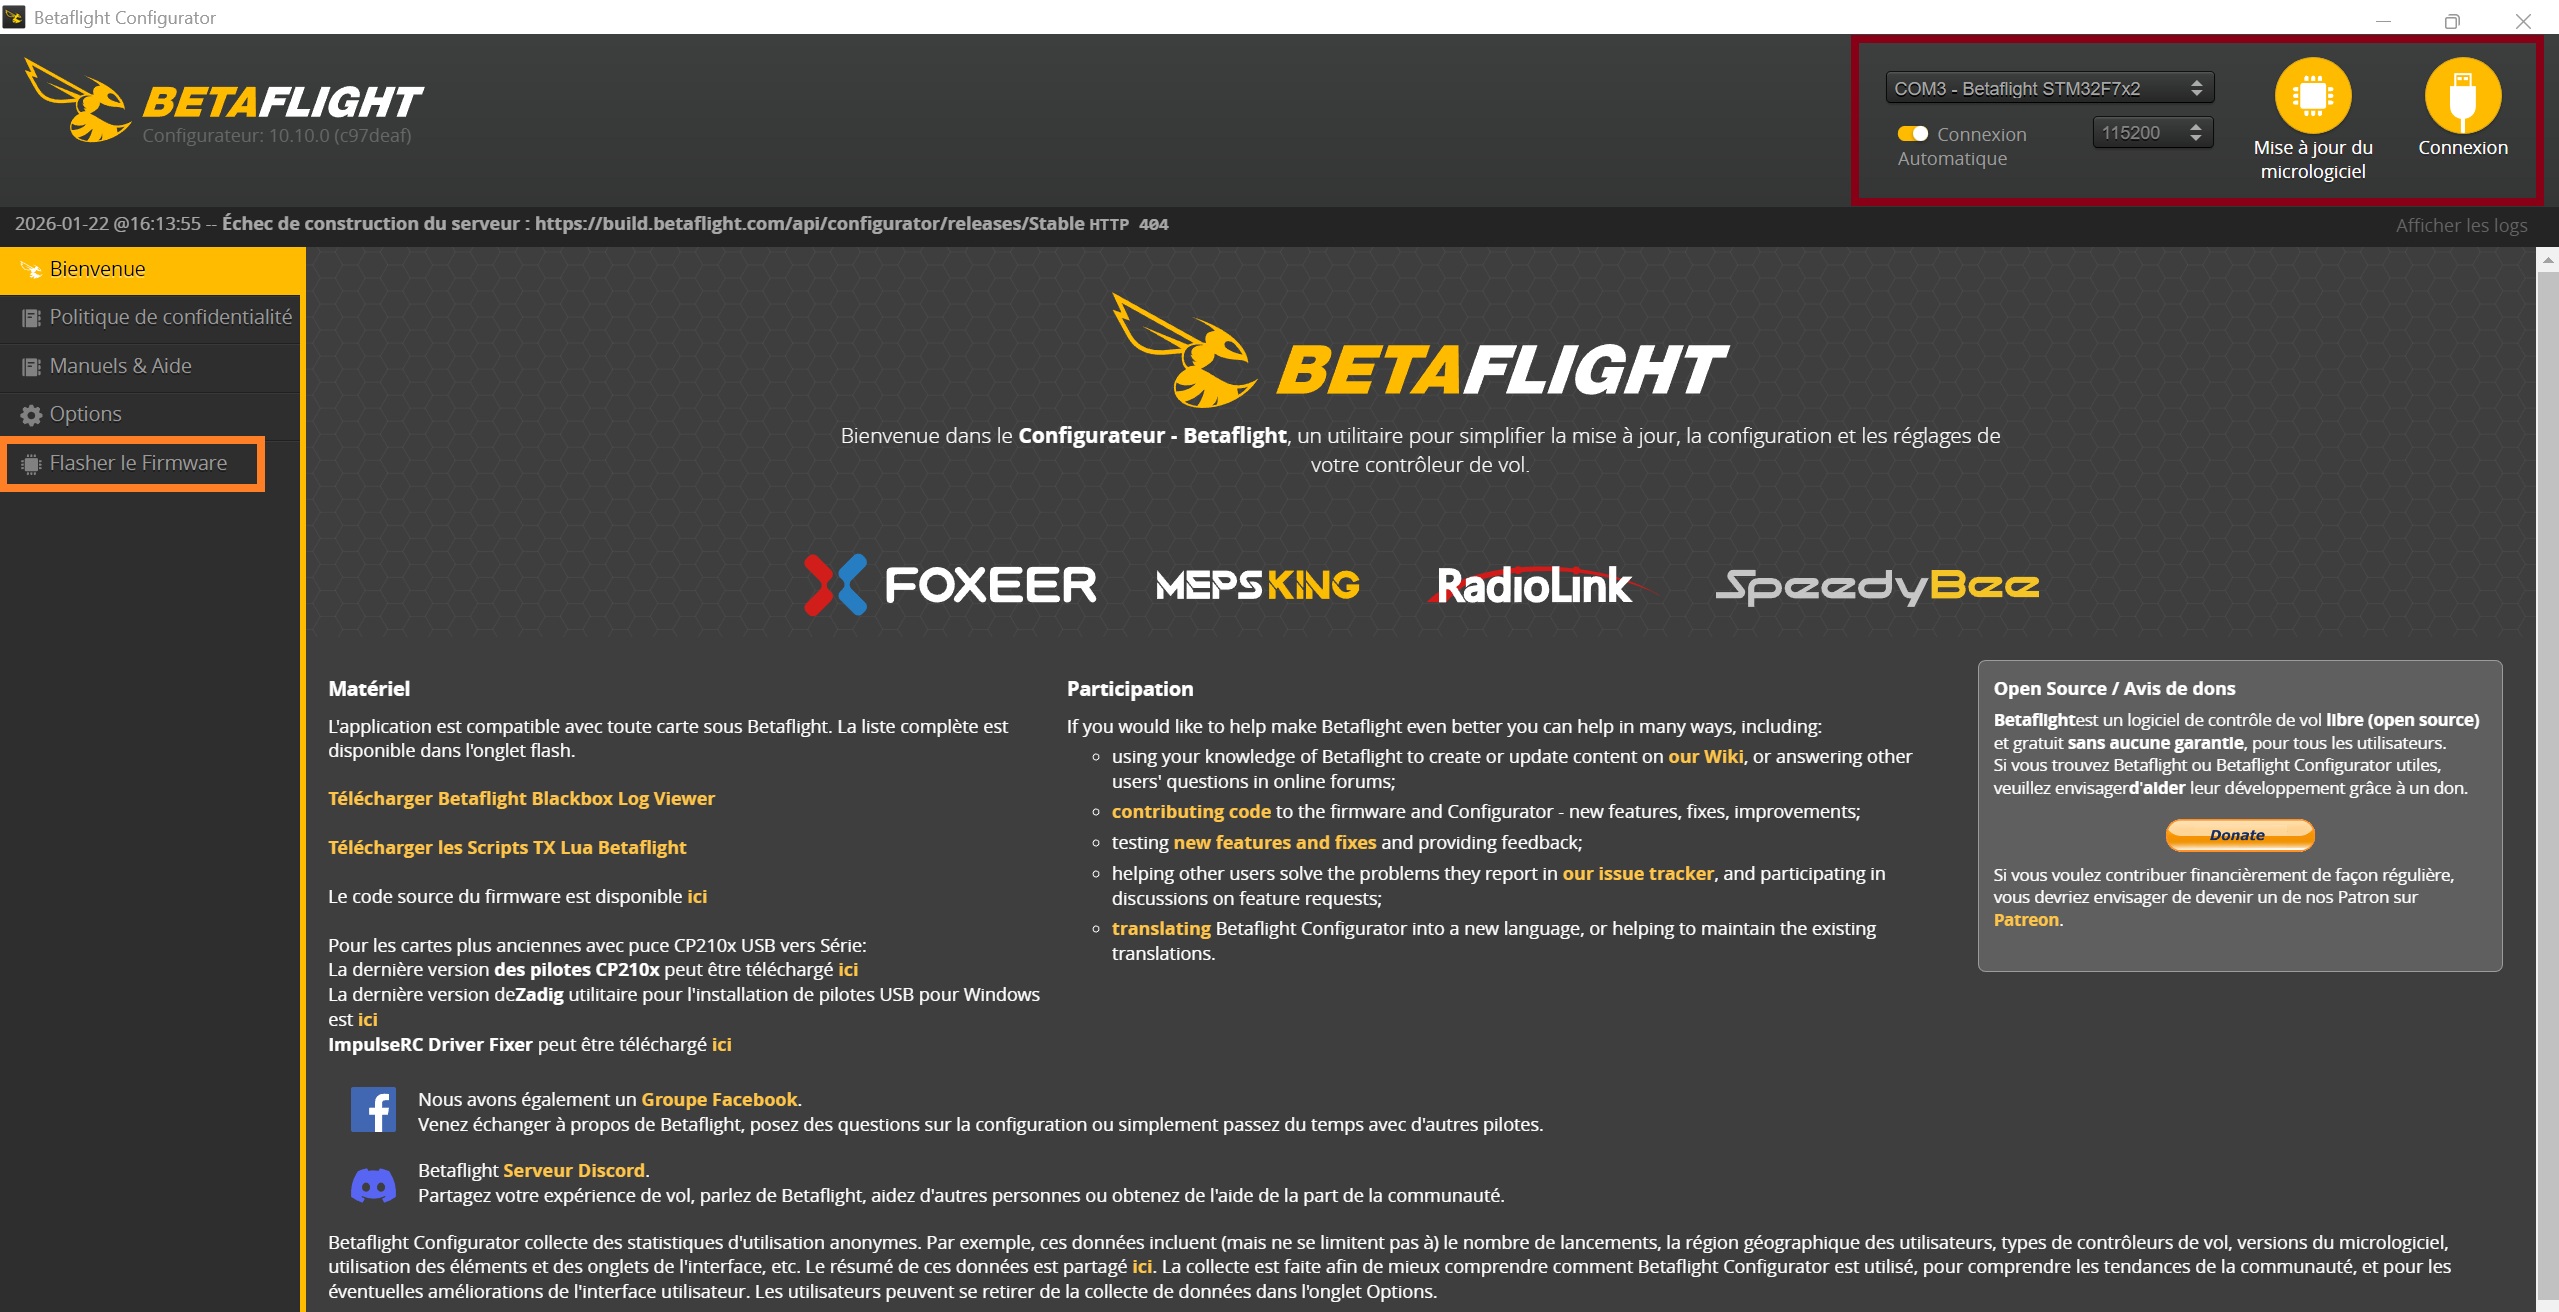
Il n’est pas nécessaire de brancher une batterie pour se connecter à Betaflight. On la branche uniquement pour les étapes qui l’exigent, comme le GPS ou le test des moteurs (hélices retirées). Si l’ordinateur ne reconnaît pas le contrôleur de vol, vérifiez que vous utilisez un câble de données et non un simple câble de charge.
Firmware
Vous n’êtes pas obligé de mettre à jour le firmware immédiatement. Si le drone vole correctement et que vous débutez avec Betaflight, il est préférable d’attendre : le flashage efface la configuration existante et impose une reconfiguration complète.
Interface
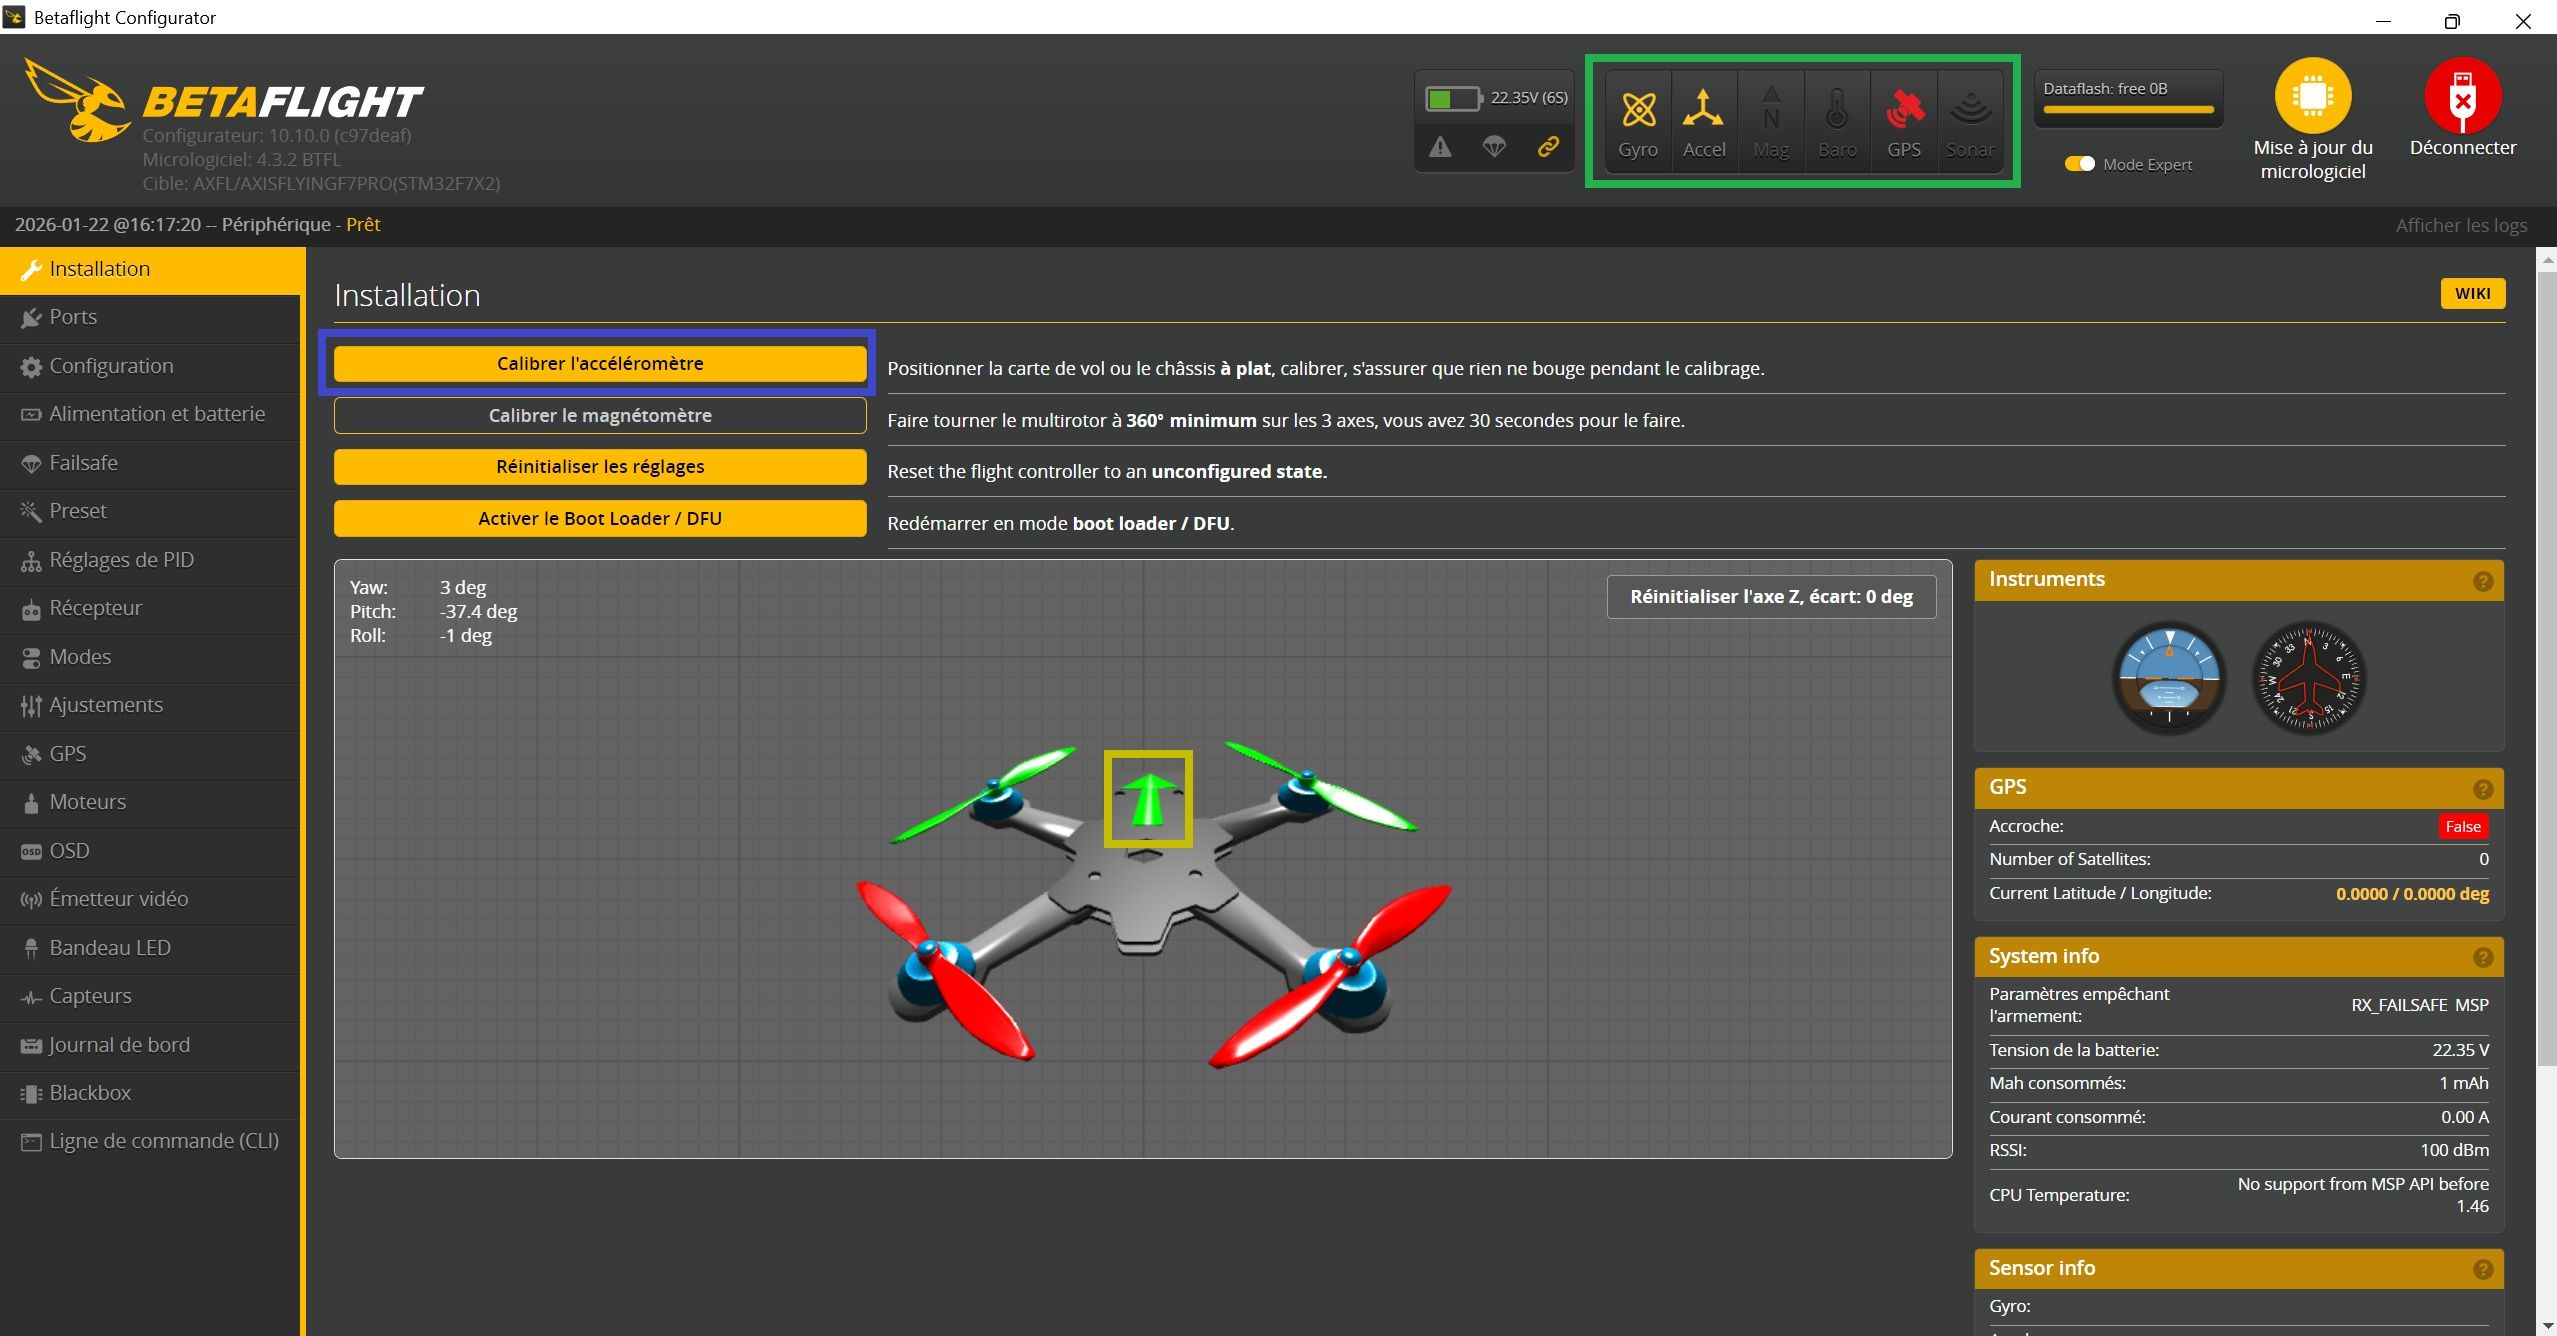
La barre supérieure affiche l’état des capteurs. Les icônes allumées indiquent les capteurs actifs. Une icône GPS rouge signifie que le GPS n’a pas encore acquis sa position. Si l’accéléromètre n’est pas calibré, placez le drone sur une surface plane et lancez la calibration.
Vérification du gyroscope
Dans l’onglet Installation, le modèle 3D doit reproduire exactement les mouvements du drone réel. Sinon, l’orientation ou la configuration du gyroscope est incorrecte, et il faut la corriger avant tout test moteur.
Orientation du contrôleur de vol
Si le contrôleur de vol n’est pas monté dans l’orientation standard, son orientation doit être définie dans Betaflight. Une orientation incorrecte entraîne un comportement instable ou incontrôlable.
Configuration du système radio
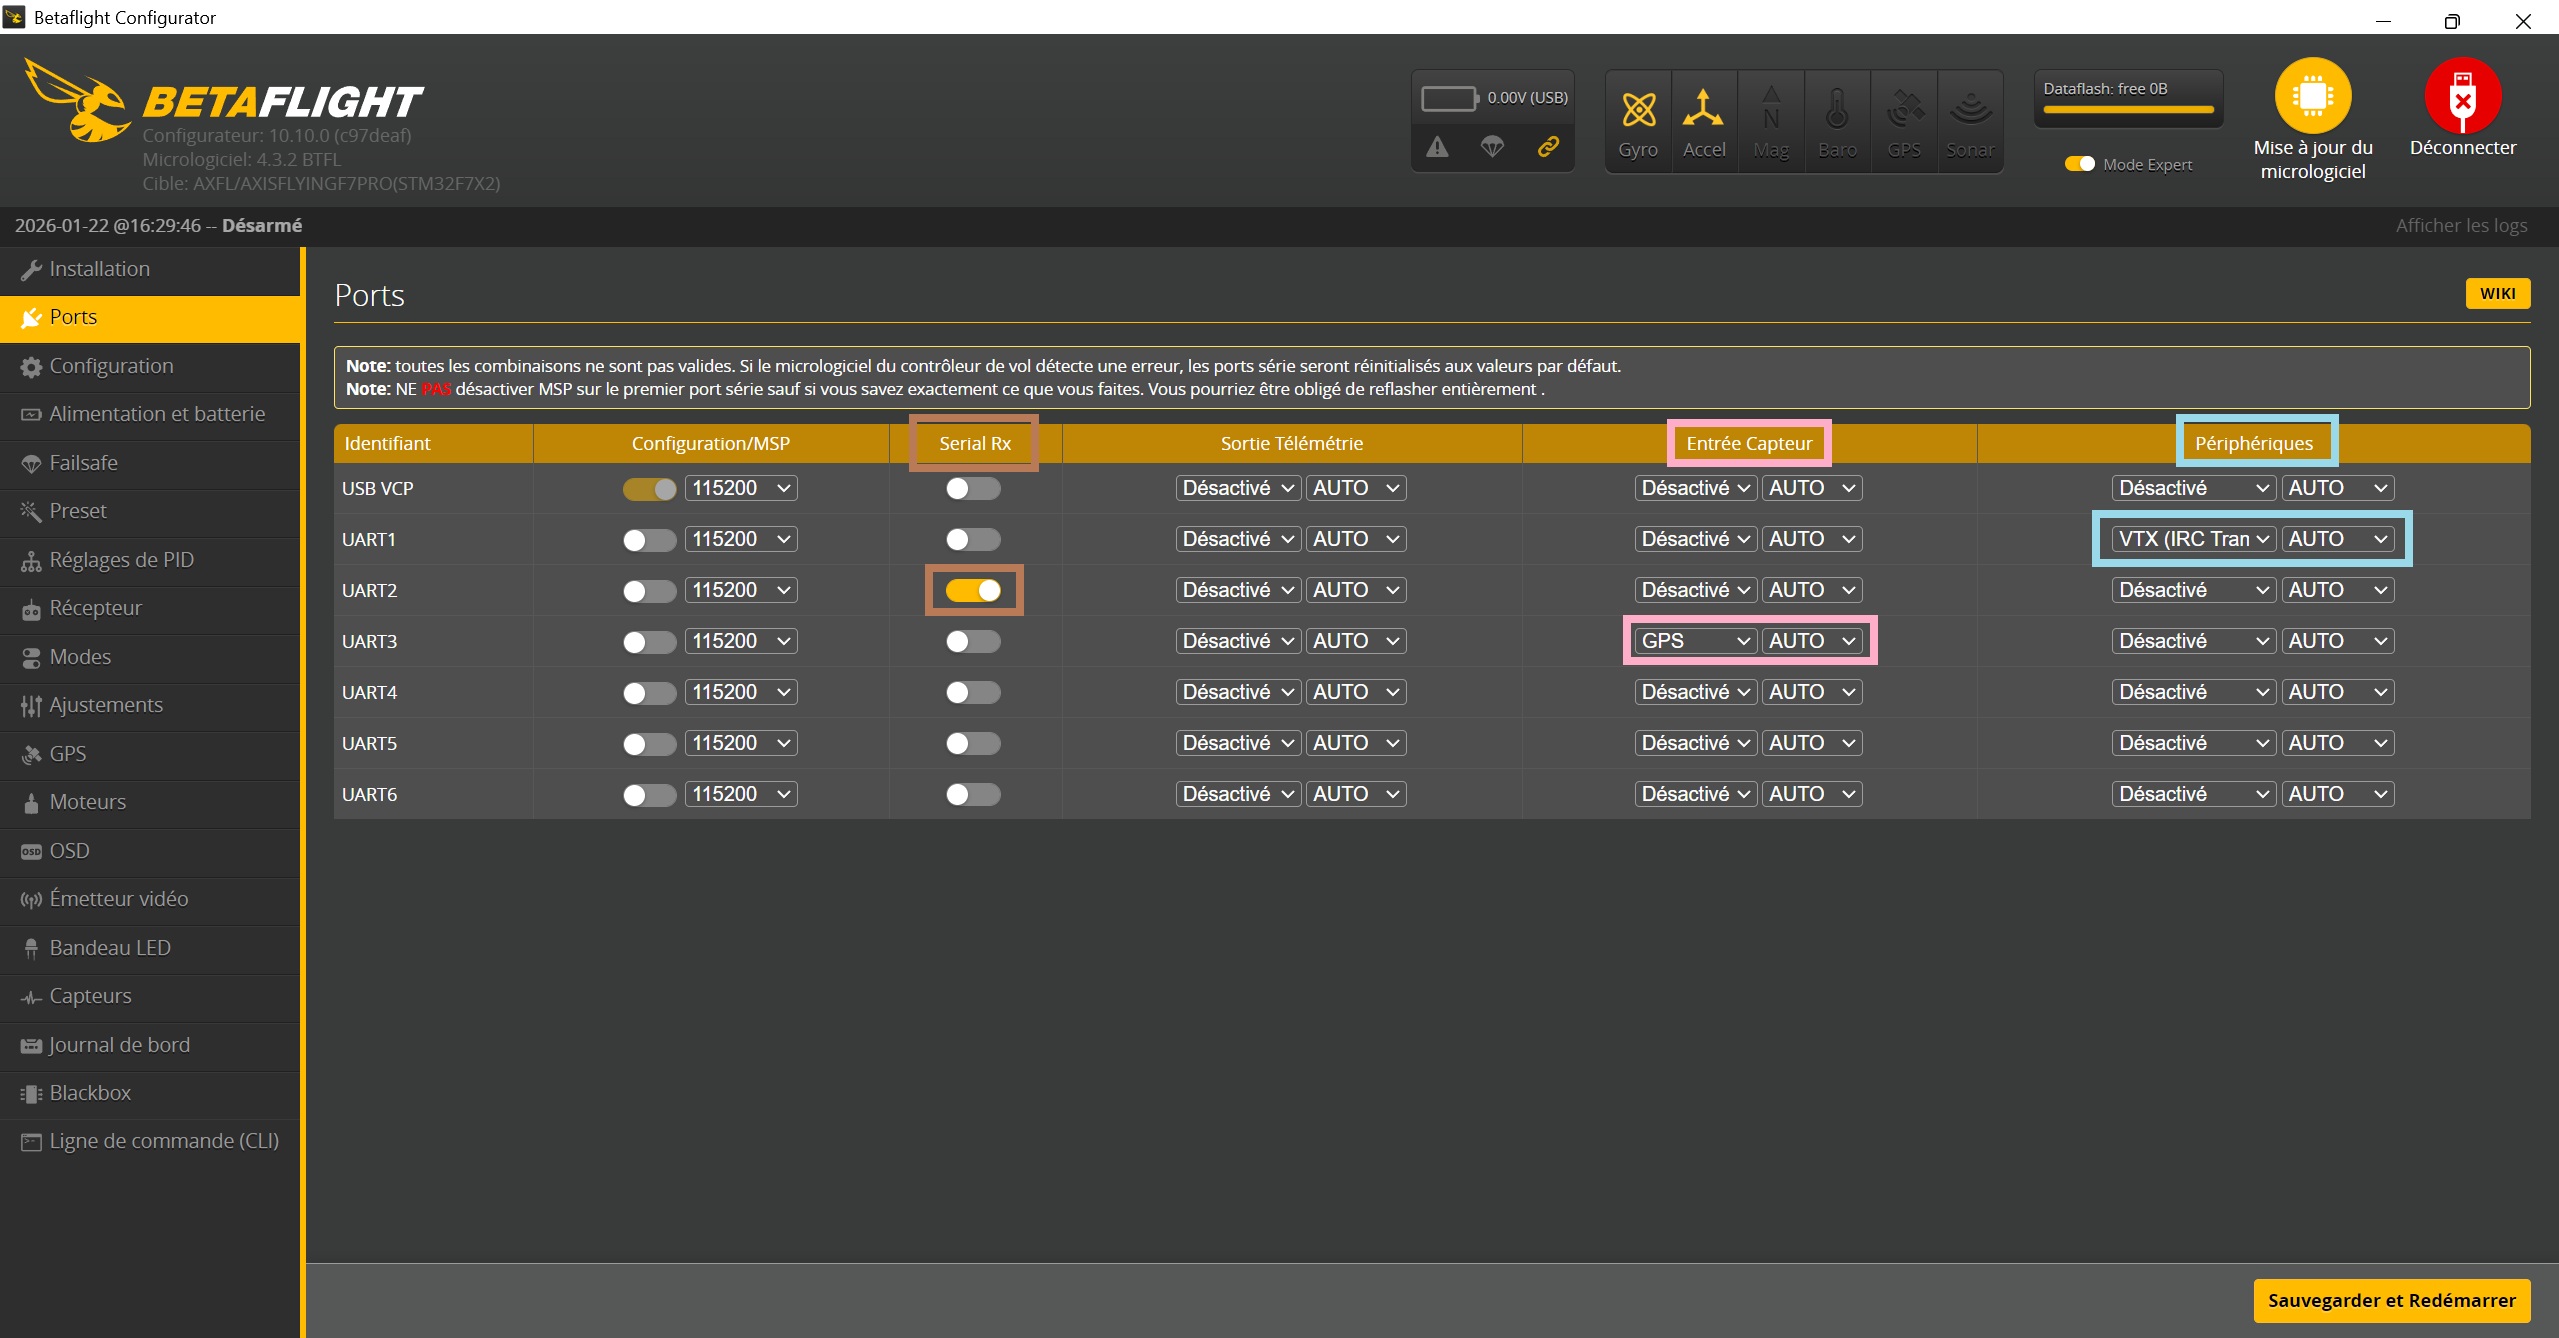
Pour les récepteurs série comme ExpressLRS ou Crossfire, activez Serial Rx sur l’UART utilisé.
Configuration du GPS
Dans la colonne Entrée Capteur de l’UART correspondant, sélectionnez GPS et laissez la vitesse sur AUTO.
Configuration du système vidéo
- DJI, Walksnail ou HDZero : sélectionnez VTX (MSP + DisplayPort) sur l’UART correspondant.
- Système analogique : sélectionnez VTX (SmartAudio ou IRC Tramp) sur l’UART correspondant.
Configuration générale
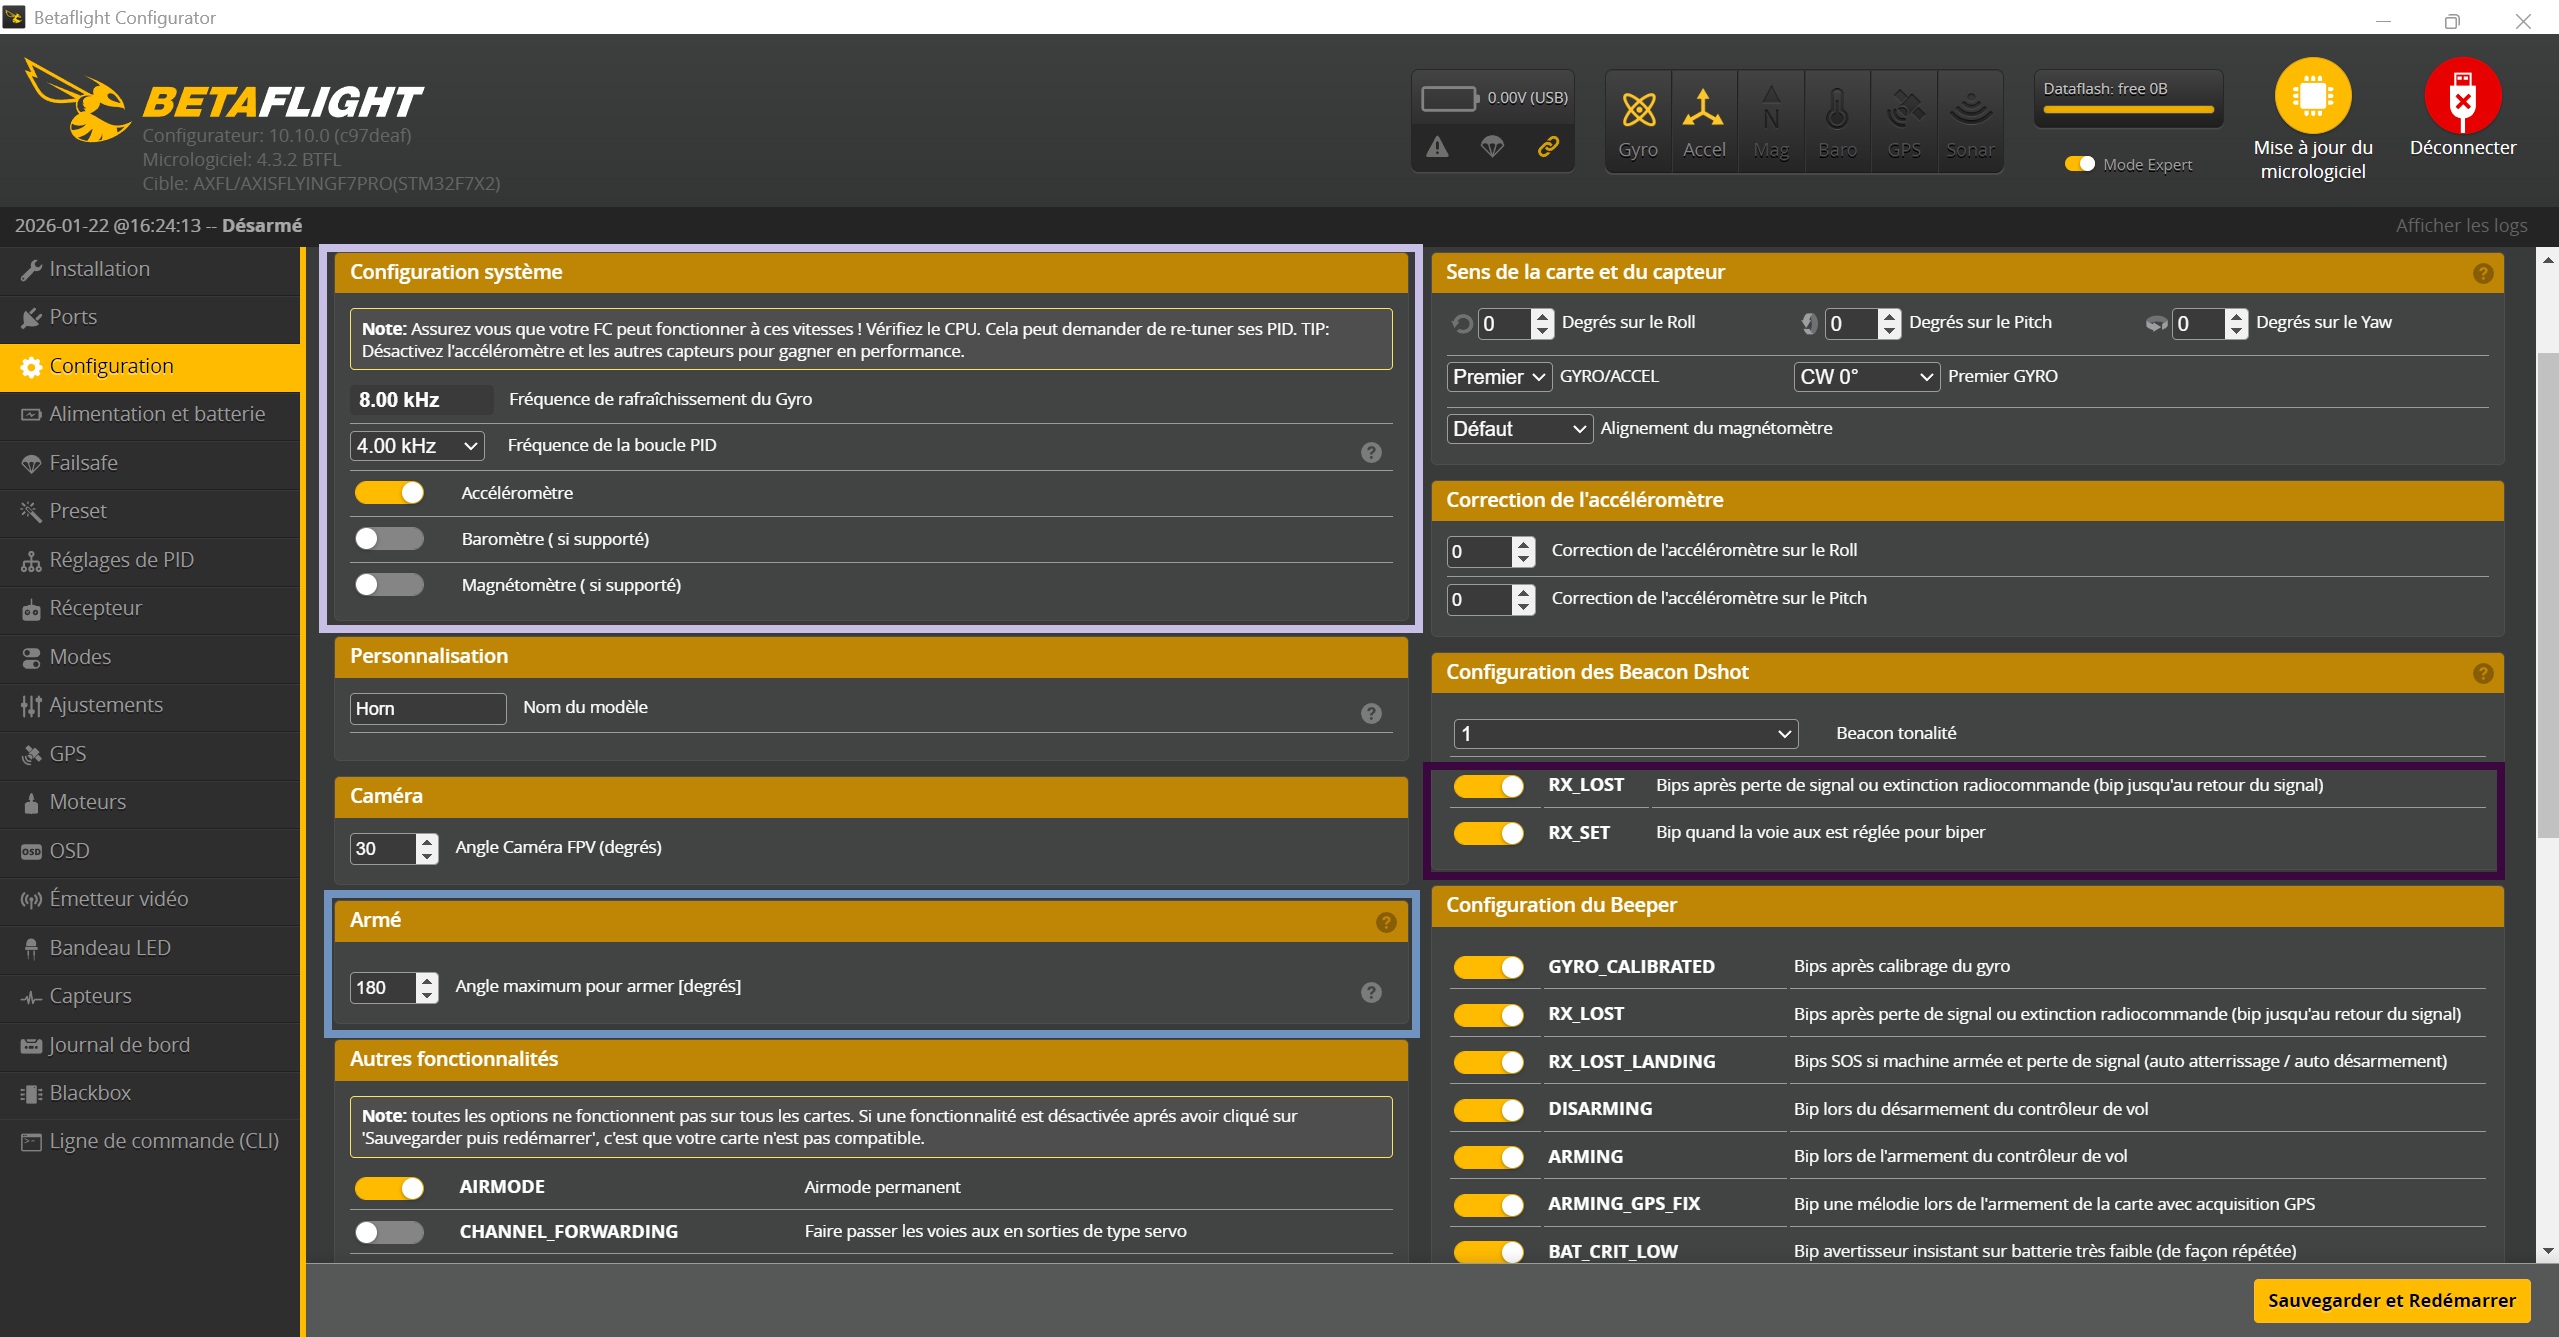
L’accéléromètre peut rester activé, car certains modes de vol en dépendent (Angle, Horizon, GPS Rescue). Le baromètre et le magnétomètre ne s’activent que si le contrôleur les possède et si vous en avez réellement besoin.
L’angle d’armement
Armer un drone, c’est autoriser les moteurs à tourner : tant qu’il n’est pas armé, il ne répond pas aux gaz. L’angle d’armement empêche cet armement lorsque le drone est trop incliné. La valeur par défaut de 25° limite les armements accidentels. Le régler à 180° désactive cette protection.
Configuration du beacon DShot
Le mode RX_LOST permet aux moteurs de biper automatiquement après une perte de signal. Le mode RX_SET déclenche le bip via la radiocommande, à condition d’utiliser le protocole DShot et d’activer le BEEPER (onglet Modes).
Batterie
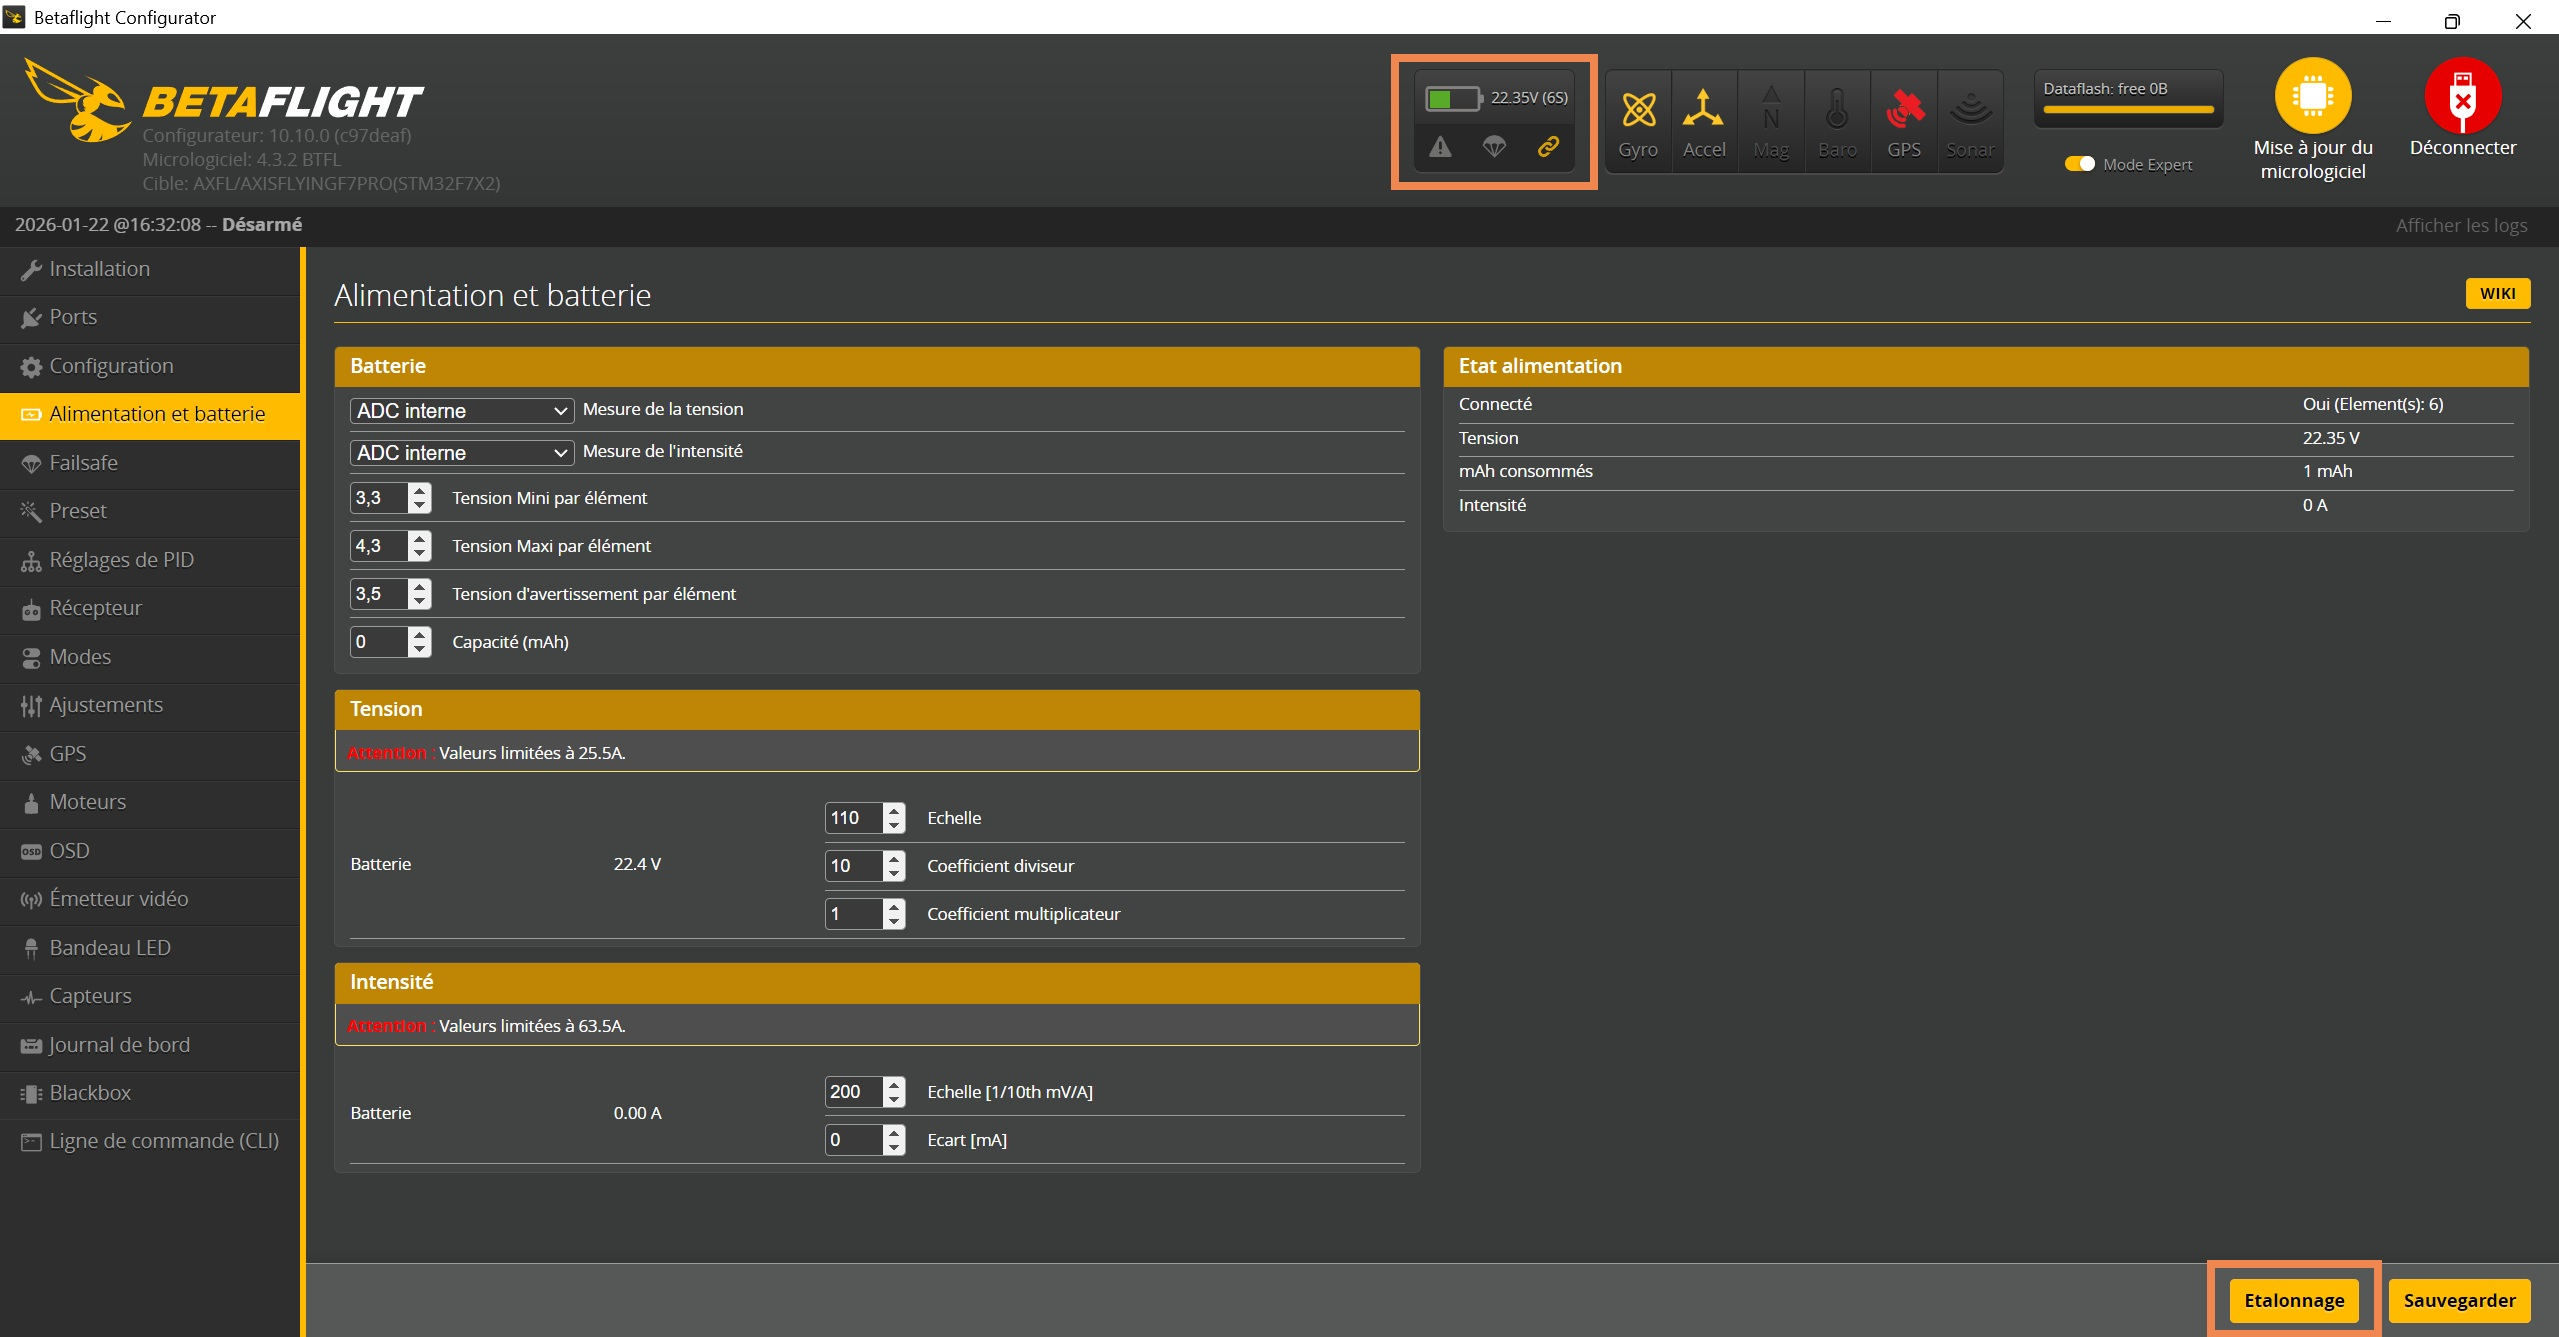
Avant de voler, vérifiez que la tension affichée par Betaflight correspond à la tension réelle. Mesurez avec un testeur, branchez la batterie (hélices retirées), comparez, et calibrez le capteur dans l’onglet Alimentation et batterie si besoin.
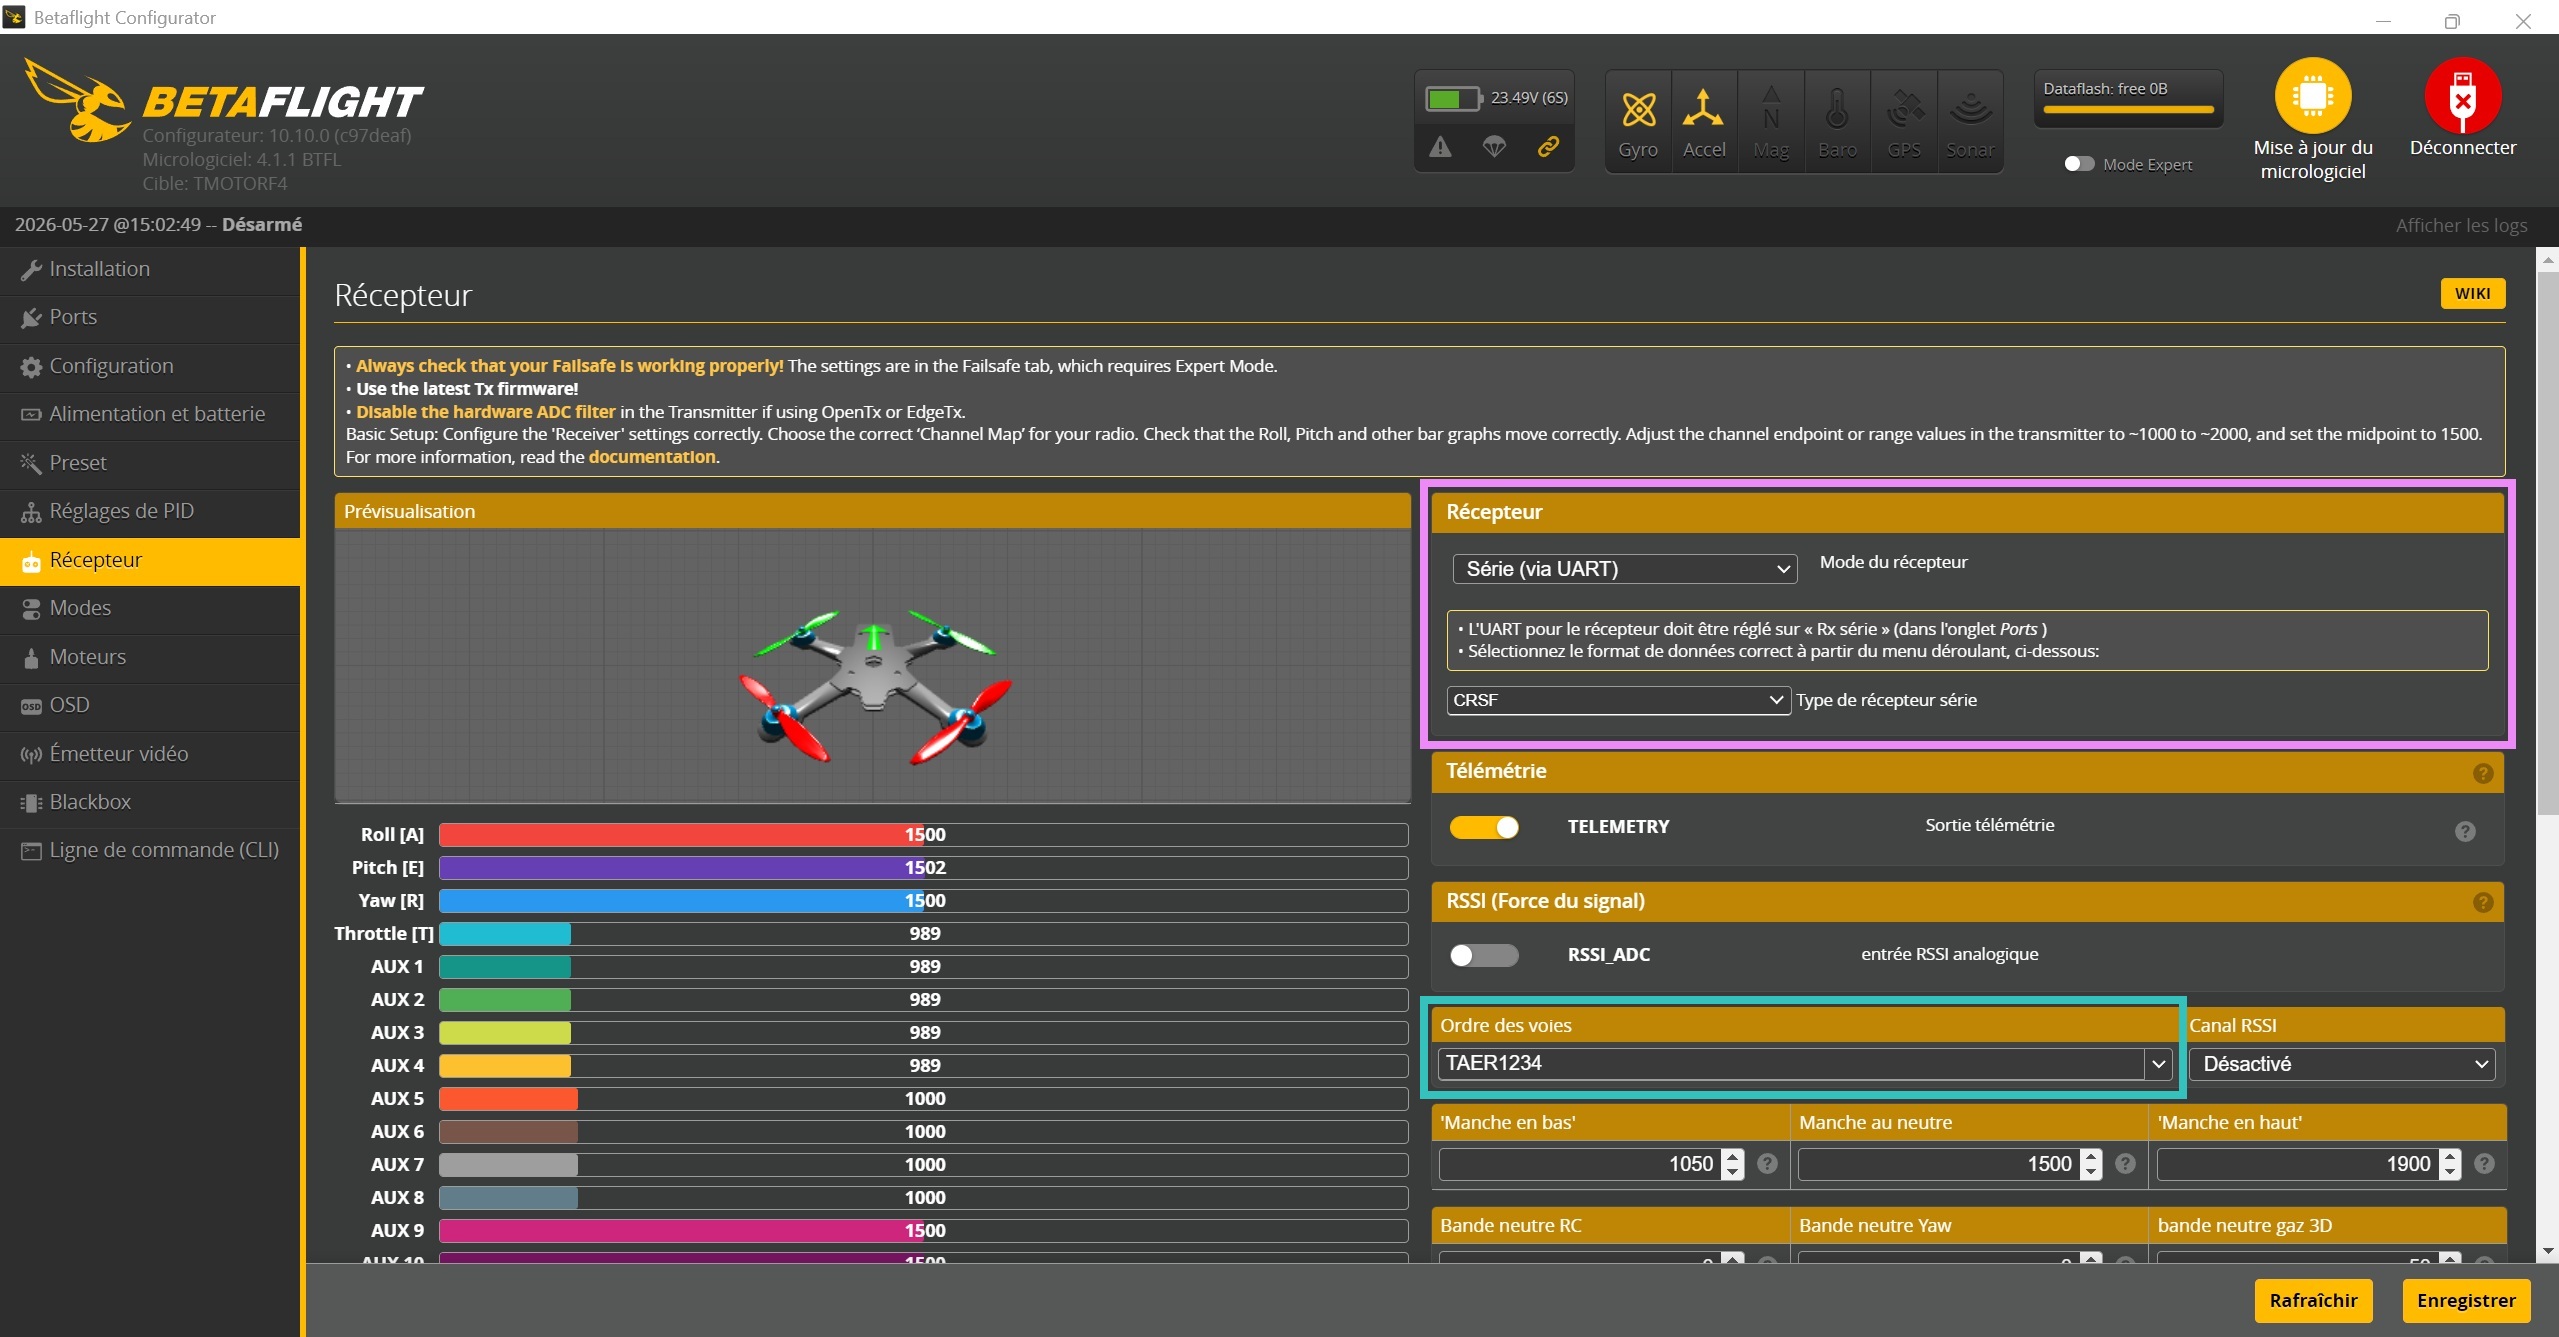
Récepteur
Si les sticks ne réagissent pas : vérifiez l’appairage (binding) du récepteur, le choix de l’UART (TX/RX), l’activation de la réception série et le protocole RX (CRSF pour ExpressLRS/Crossfire).
L’ordre des voies (Channel Map)
La radiocommande envoie les quatre commandes principales sur les voies 1 à 4, mais toutes les marques ne les rangent pas dans le même ordre. Betaflight doit savoir lequel est utilisé, sinon le stick des gaz fait rouler le drone et celui du roll le fait piquer. Quatre lettres décrivent simplement cet ordre : A = Aileron (roll), E = Elevator (pitch), T = Throttle (gaz), R = Rudder (yaw).
- AETR : l’ordre par défaut de Betaflight, et la sortie par défaut d’EdgeTX/OpenTX. Récepteurs FrSky, Futaba et Hitec.
- TAER : Spektrum, Graupner, JR, et de nombreux modèles FrSky/EdgeTX déjà configurés, où les gaz ont été placés sur la voie 1.
- RETA et ATRE : ordres plus rares, hérités d’anciennes radios. À tester en dernier recours si les barres ne correspondent toujours pas.
Hélices retirées, drone connecté à Betaflight, onglet Récepteur : bougez un stick à la fois et regardez quelle barre réagit. Roll → barre Roll, pitch → barre Pitch, gaz → barre Throttle, yaw → barre Yaw. Si une barre ne correspond pas, changez le Channel Map dans ce même onglet jusqu’à ce que les quatre soient justes.
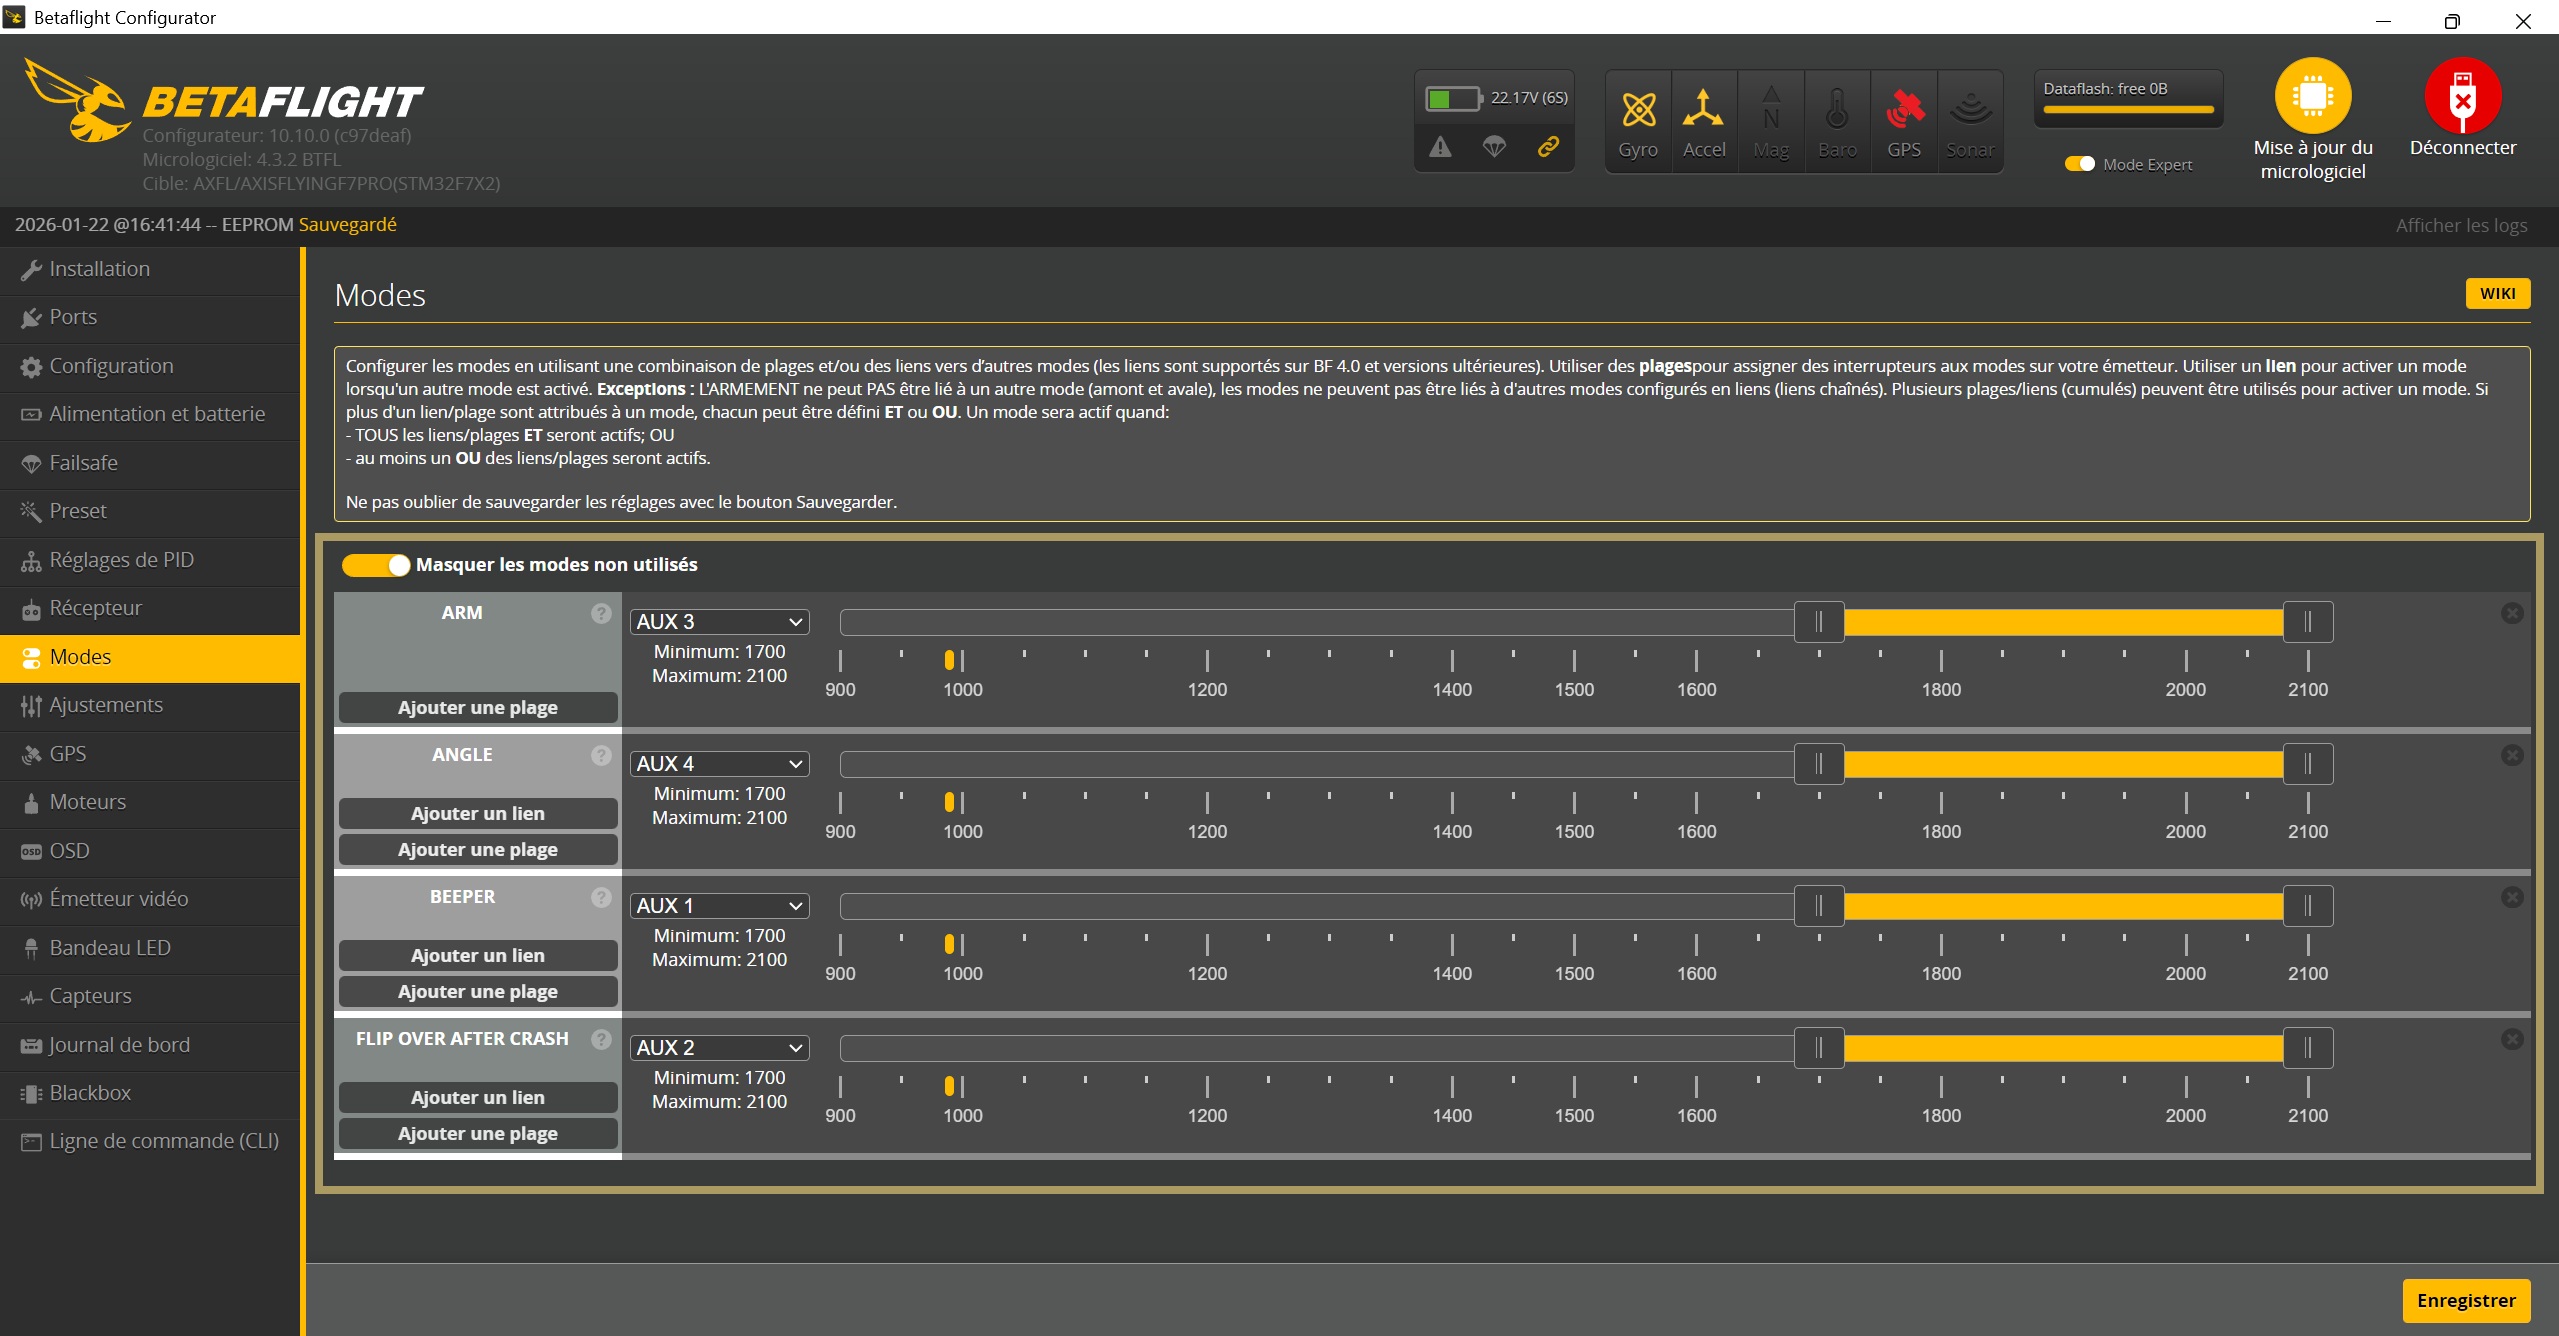
Modes
L’onglet Modes permet d’assigner des interrupteurs radio aux fonctions essentielles : ARM, ANGLE, BEEPER, FLIP OVER AFTER CRASH. Il est préférable de rester sur une configuration simple.
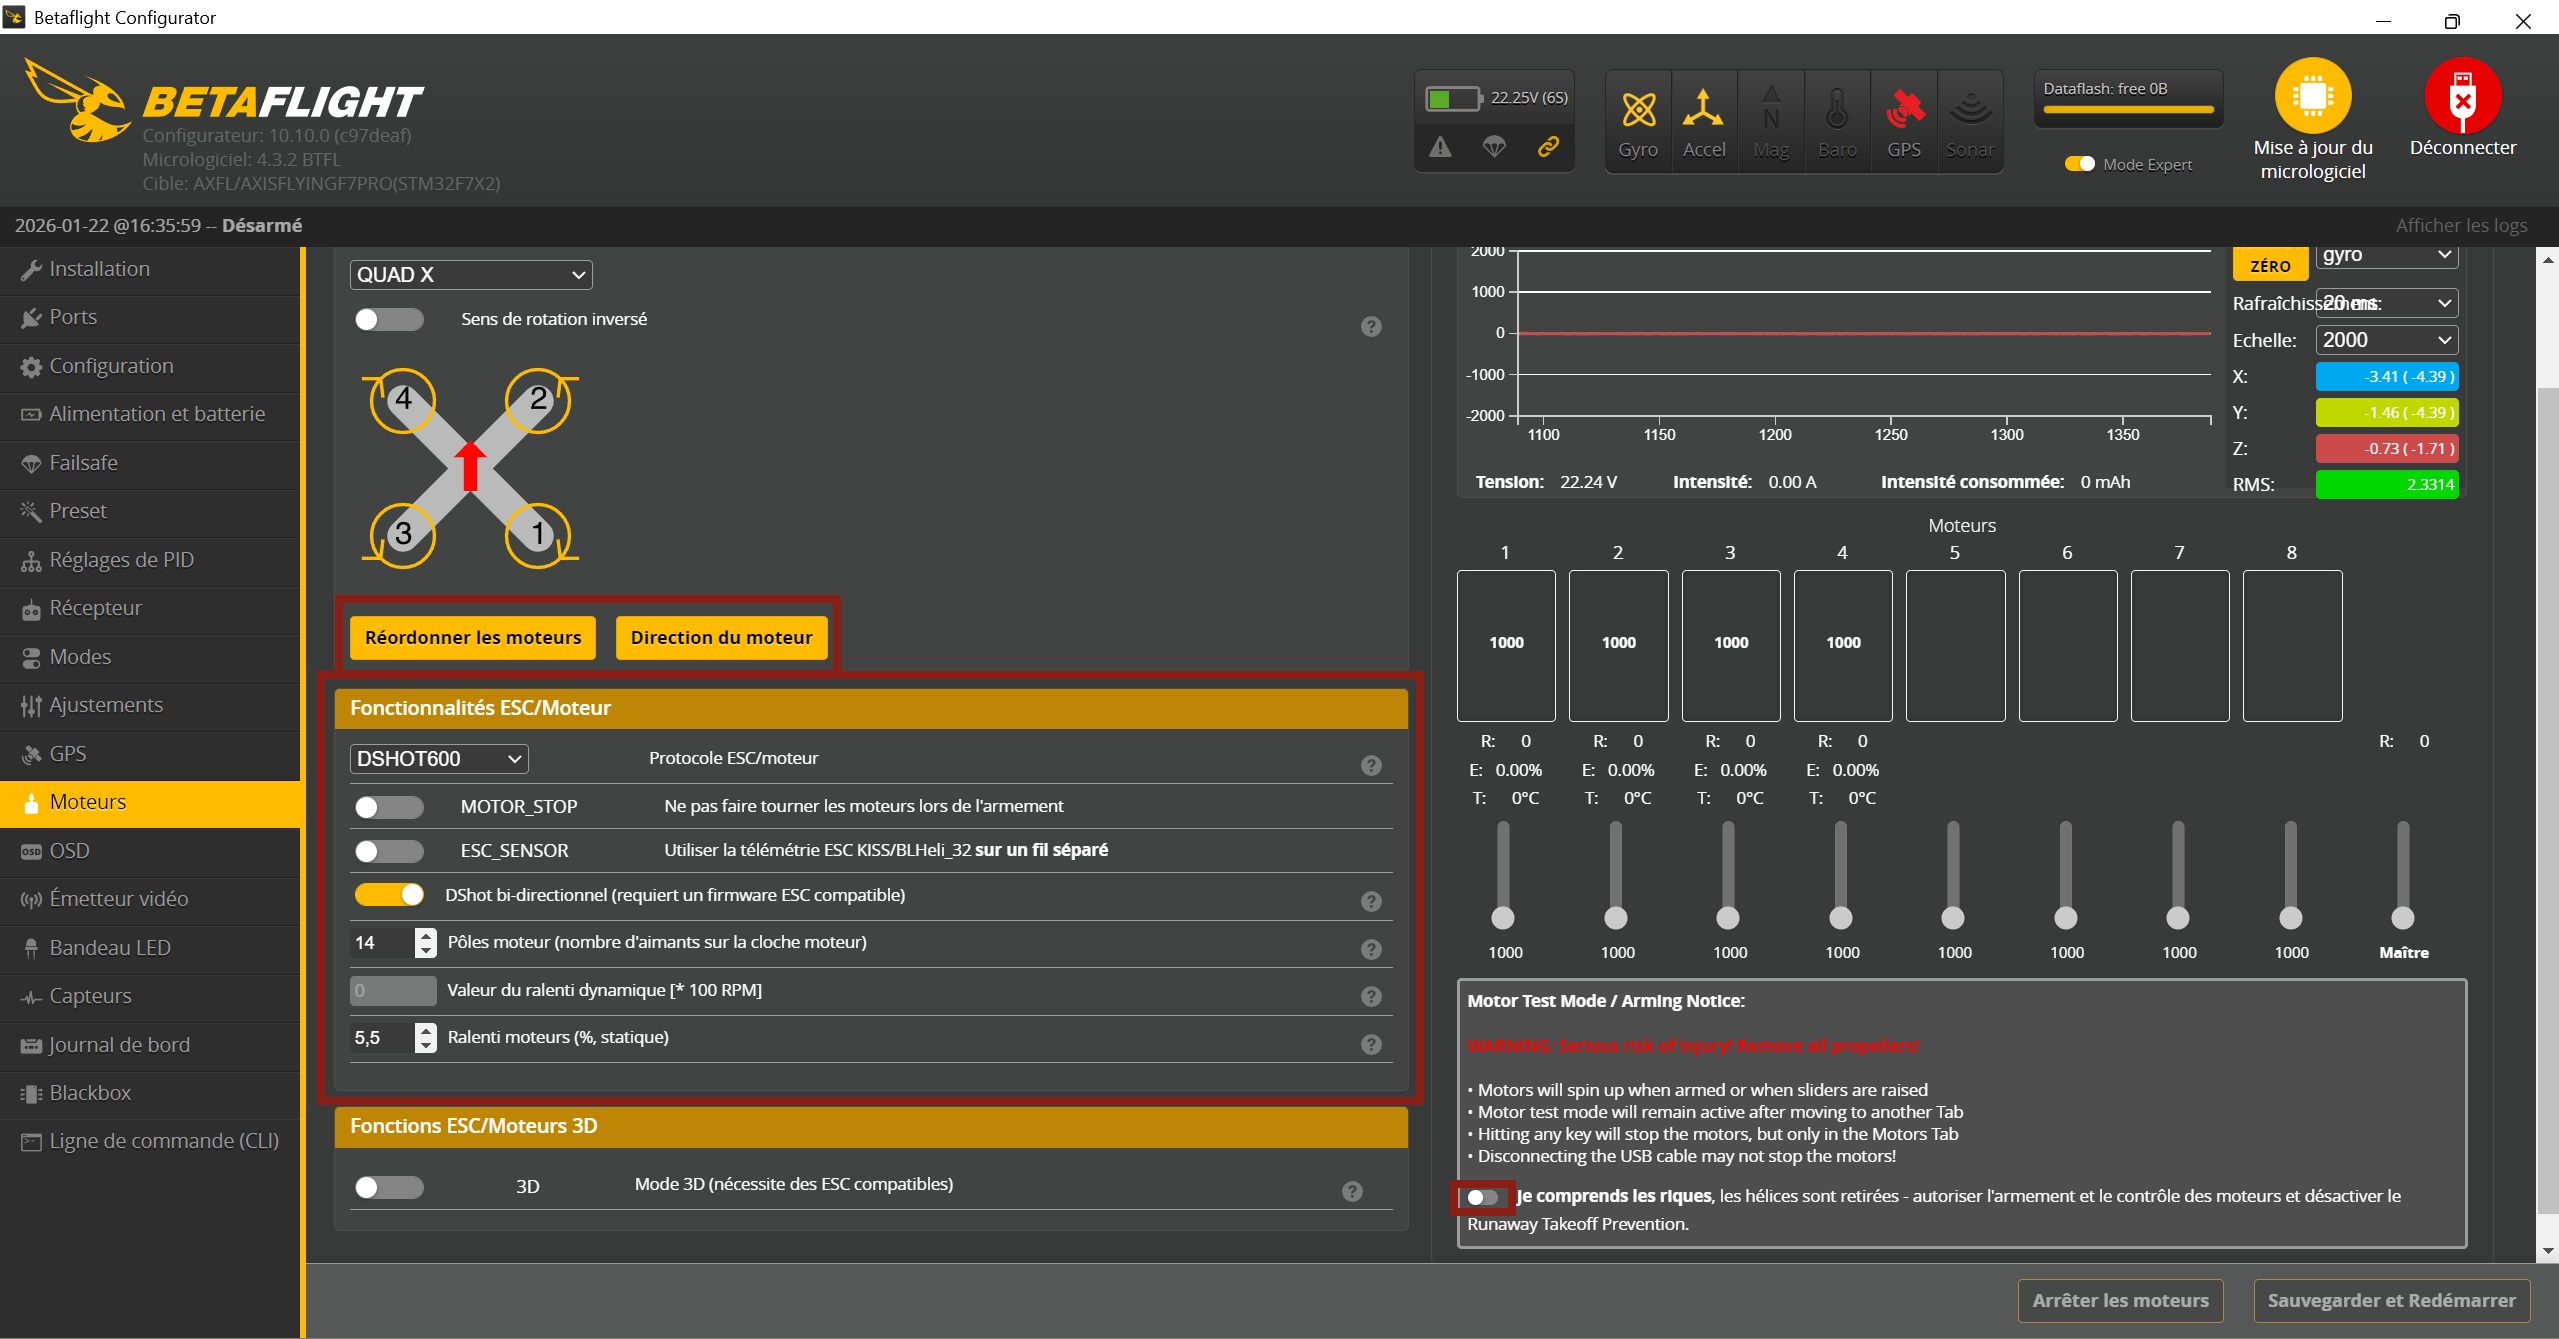
Moteurs
Avant tout test moteur, retirez impérativement les hélices. Vérifiez que chaque moteur tourne correctement, dans le bon sens et dans le bon ordre. Le sens comme l’ordre se corrigent directement dans Betaflight, sans rien changer au câblage.
Protocole ESC
Pour tout ESC moderne, le protocole DShot est recommandé : pas de calibration nécessaire, moteurs utilisables comme buzzers, et télémétrie ESC possible.
Sécurité avant le premier vol
Avant le premier décollage, testez le failsafe. Hélices retirées, armez le drone, puis éteignez la radio : les moteurs doivent s’arrêter automatiquement en cas de perte de signal. C’est le comportement par défaut de Betaflight. Si vous réglez le failsafe sur le retour automatique (chapitre 9), ce retour se teste à part, en vol et à courte distance, avec son interrupteur.
PID
L’onglet Réglages de PID permet d’affiner le comportement de vol, mais aucune modification n’est nécessaire pour les premiers vols : les valeurs par défaut conviennent à la majorité des configurations.
Configuration avancée : BLHeli
BLHeli est le firmware de l’ESC : ce logiciel reçoit les ordres de Betaflight et commande directement chaque moteur. Les réglages décrits ici sont ceux de BLHeli_32, dont le développement s’est arrêté en 2024. Sur les ESC récents, AM32, un firmware open source, a pris la relève avec des réglages comparables.
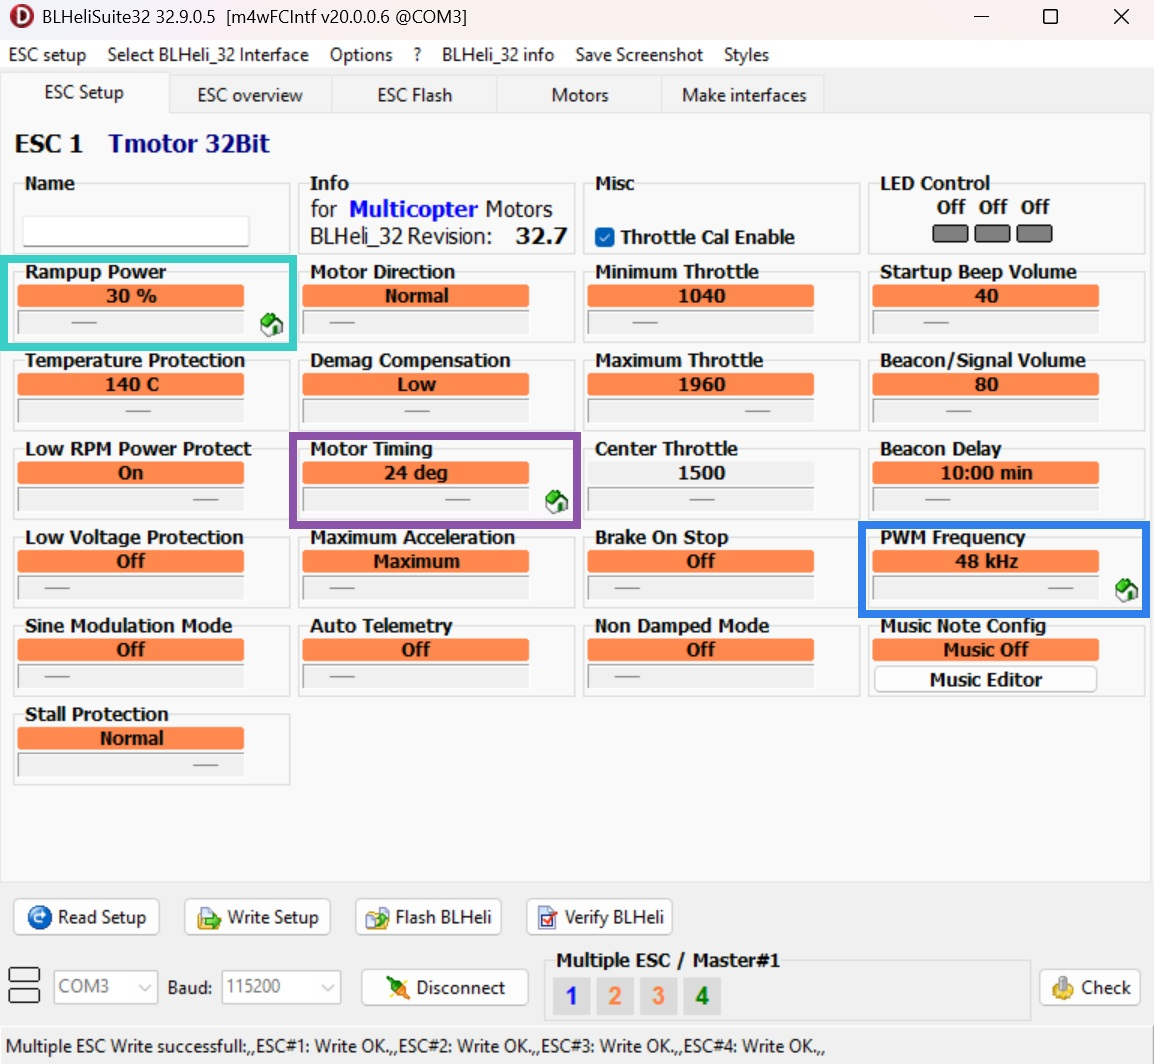
Rampup Power
Ce paramètre règle la vitesse à laquelle l’ESC augmente la puissance du moteur quand vous mettez les gaz. Une montée progressive lisse les à-coups, réduit les pics de courant aux punch-outs et limite le risque de desync (le moteur qui décroche en vol). Une valeur comprise entre 20 et 30 % est généralement conseillée pour les drones de 3 à 5 pouces ; sur un long range, une valeur basse améliore l’efficacité, au prix d’un peu de réactivité. Avec une valeur trop basse, les moteurs peinent à démarrer.
Calage moteur (Motor Timing)
Réglable de 1° à 31°, avec un mode automatique. Un calage de 16° favorise l’efficacité et l’autonomie ; un calage de 24° privilégie la puissance, un réglage adapté au freestyle et à la course.
Fréquence PWM
La fréquence par défaut est de 24 kHz. Passer à 48 kHz permet un fonctionnement plus fluide et plus silencieux, avec une meilleure stabilité, en contrepartie d’une puissance de freinage réduite.
Dépannage : symptômes et causes
Quand un drone se comporte mal, la cause est souvent simple. Ce chapitre présente les problèmes les plus fréquents et l’ordre dans lequel vérifier leurs causes, de la plus probable à la plus rare.
Changez une seule chose à la fois et gardez toujours les hélices retirées en cas de doute.
- Throttle (gaz) pas tout à fait au minimum.
- Drone incliné au-delà de l’angle d’armement, 25° par défaut (chapitre 15).
- Interrupteur ARM non assigné, mal assigné ou inversé dans l’onglet Modes.
- Pas de liaison radio : le failsafe est actif, l’armement est bloqué.
- Accéléromètre non calibré, ou drone posé sur une surface qui n’est pas plane.
- Sens de rotation des moteurs et hélices CW/CCW incohérents (chapitre 5). C’est la cause dans la grande majorité des cas.
- Ordre des moteurs faux : le moteur 1 de Betaflight n’est pas celui que vous croyez. Se vérifie hélices retirées, dans l’onglet Moteurs.
- Orientation du contrôleur de vol non déclarée alors qu’il n’est pas monté dans l’orientation standard (chapitre 15).
- Hélice ébréchée, fissurée ou déséquilibrée.
- Roulement de moteur qui a du jeu : cloche qui accroche ou qui râpe quand on la fait tourner à la main.
- Vis de moteur trop longues qui touchent le bobinage : à vérifier après chaque changement de moteur.
- Contrôleur de vol mal fixé, ou amortisseurs écrasés.
- Les PID en dernier lieu seulement. Une vibration mécanique ne se règle pas dans un logiciel.
- Hélice trop chargée pour ce moteur : son diamètre ou son pas est trop grand au regard du KV (chapitre 7).
- Roulement fatigué : le moteur force en permanence pour tenir son régime.
- Bras légèrement voilé après un crash : le moteur travaille de travers et compense en continu.
- Limite de portée analogique, comportement normal : c’est un ordre de demi-tour.
- Si cela arrive tôt : antenne abîmée, mal vissée, ou polarisation inversée entre drone et lunettes (chapitre 10).
- Relief entre vous et le drone : la roche ne se traverse pas (chapitre 11).
- Comportement typique d’une liaison numérique en fin de marge (chapitre 10).
- Module en protection thermique : au sol, hélices arrêtées, un module numérique chauffe très vite.
- Récepteur non appairé : la LED du récepteur donne l’état de la liaison.
- Mauvais UART, ou réception série non activée pour ce port (chapitre 15).
- Protocole incorrect : CRSF pour ExpressLRS et Crossfire.
- Axes qui ne correspondent pas : ordre des voies à corriger dans le Channel Map (chapitre 15).
- Module placé sous une plaque de carbone ou collé au VTX : il lui faut un ciel dégagé et de la distance par rapport à l’émetteur.
- UART mal configuré, ou vitesse de communication incorrecte (chapitre 15).
- Froid : une batterie froide ne donnera pas toute sa puissance (chapitre 12).
- Batterie en fin de vie : résistance interne élevée, la tension s’effondre dès les premiers gaz.
- Poids ajouté depuis le dernier vol de référence : caméra, batterie plus lourde, protections.
- Vent de face sur tout l’aller : la consommation n’a rien d’anormal (chapitre 12).
- Capteur de tension non calibré : mesurer au testeur, comparer, corriger l’échelle dans l’onglet Alimentation et batterie (chapitre 15).
- Tant que ce n’est pas fait, les alarmes de tension et l’estimation d’autonomie ne sont pas fiables.
Vidéos FPV en montagne
Filmées avec le châssis FPV HORN 7,5 pouces.
Aiguille Noire de Peuterey, 3 773 m
Matterhorn, 4 478 m
Checklist express avant décollage
L’essentiel des 18 chapitres, condensé pour une relecture rapide sur le terrain.
Les 3 erreurs qui plantent un premier vol
Lexique FPV : c’est ici →